
Przełącznik zderzaka#
Wstęp#
Bumper Switch to przełącznik mechaniczny, który po naciśnięciu zamyka obwód, umożliwiając robotowi wykrywanie naciśnięć i zwolnień.
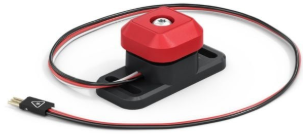
Poniżej znajduje się lista dostępnych bloków:
Naciśnięto przełącznik zderzaka – Zgłasza wartość logiczną wskazującą, czy przełącznik zderzaka jest naciśnięty.
gdy przełącznik zderzaka – Uruchamia dołączony stos bloków po naciśnięciu lub zwolnieniu przełącznika zderzaka.
Czy wciśnięto przełącznik zderzaka?#
Blok logiczny Wciśnięty przełącznik zderzaka informuje, czy przełącznik zderzaka jest wciśnięty. Można go użyć do sprawdzenia, czy robot uderza w inne obiekty.
Prawda — wciśnięty jest przełącznik zderzaka.
Fałsz — przełącznik zderzaka nie jest wciśnięty
<[BumperA v] wciśnięty?>
Parametr |
Opis |
|---|---|
urządzenie |
Który przełącznik zderzakowy zastosować, konfigurowany w oknie Urządzenia. |
gdy uruchomiony
[Display a message when the Bumper Switch is pressed.]
czekaj dopóki <[BumperA v] wciśnięty?>
wydrukuj [Bumper Switch pressed!] na ekranie ▶
gdy przełącznik zderzaka#
Blok gdy przełącznik zderzaka uruchamia dołączony stos bloków, gdy wybrany przełącznik zderzaka zostanie naciśnięty lub zwolniony.
gdy [BumperA v] [wciśnięty v] :: hat events
Parametr |
Opis |
|---|---|
urządzenie |
Który przełącznik zderzakowy zastosować, konfigurowany w oknie Urządzenia. |
państwo |
Gdy dołączony stos bloków zostanie uruchomiony: pressed zostanie uruchomiony, gdy przełącznik zderzaka zostanie naciśnięty, a released zostanie uruchomiony, gdy przełącznik zderzaka zostanie zwolniony. |
gdy [BumperA v] [wciśnięty v]  :: hat events
[Display a message when the Bumper Switch is pressed.]
wydrukuj [Bumper Switch pressed!] na ekranie ▶