
Κωδικοποιητής#
Εισαγωγή#
Ο Οπτικός Κωδικοποιητής Άξονα μετρά τη θέση περιστροφής και την ταχύτητα ενός άξονα. Χρησιμοποιεί εσωτερικούς οπτικούς αισθητήρες για να ανιχνεύσει πόσο μακριά και πόσο γρήγορα περιστρέφεται ο άξονας, καθιστώντας τον χρήσιμο για την παρακολούθηση της περιστροφής του τροχού, της θέσης του βραχίονα ή άλλων μηχανισμών.
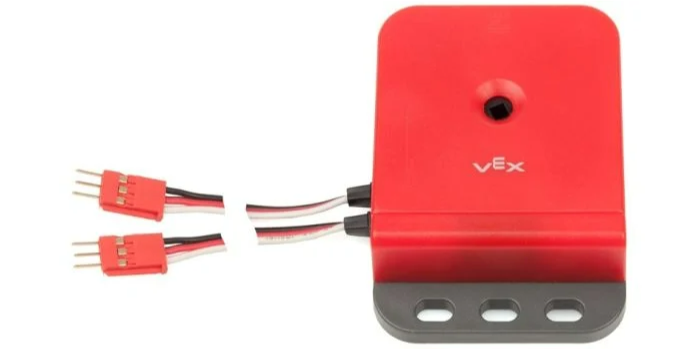
Αυτή η σελίδα χρησιμοποιεί encoder_a ως παράδειγμα ονόματος κωδικοποιητή οπτικού άξονα. Αντικαταστήστε το με το δικό σας διαμορφωμένο όνομα, όπως απαιτείται.
Παρακάτω είναι μια λίστα με τις διαθέσιμες μεθόδους:
set_position– Ορίζει την τρέχουσα θέση του κωδικοποιητή σε μια συγκεκριμένη τιμή.reset_position– Ορίζει την τρέχουσα θέση του κωδικοποιητή σε 0.position– Επιστρέφει την περιστροφή του κωδικοποιητή.velocity– Επιστρέφει την τρέχουσα ταχύτητα περιστροφής του κωδικοποιητή.
Κατασκευαστής – Μη αυτόματη αρχικοποίηση και διαμόρφωση ενός κωδικοποιητή οπτικού άξονα.
Encoder– Δημιουργήστε έναν κωδικοποιητή οπτικού άξονα.
ορισμός_θέσης#
set_position ορίζει την τρέχουσα θέση του κωδικοποιητή σε μια καθορισμένη τιμή. Αυτό μπορεί να χρησιμοποιηθεί για χειροκίνητο ορισμό της θέσης παρακολούθησης χωρίς περιστροφή κινητήρα ή άλλου μηχανισμού.
Usage:
encoder_a.set_position(position, units)
Παράμετρος |
Περιγραφή |
|---|---|
|
Η θέση του κωδικοποιητή που θα οριστεί ως αριθμός. |
|
Προαιρετικά. Η μονάδα για τον ορισμό της θέσης με: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
επαναφορά_θέσης#
reset_position ορίζει την τρέχουσα θέση του κωδικοποιητή σε 0.
Usage:
encoder_a.reset_position()
Παράμετροι |
Περιγραφή |
|---|---|
Αυτή η μέθοδος δεν έχει παραμέτρους. |
θέση#
Η θέση position επιστρέφει την περιστροφή του άξονα που είναι συνδεδεμένος στον κωδικοποιητή.
Usage:
encoder_a.position(units)
Παράμετροι |
Περιγραφή |
|---|---|
|
Προαιρετικό. Η μονάδα μέτρησης για την επιστροφή της θέσης: |
ταχύτητα#
Η συνάρτηση velocity επιστρέφει την ταχύτητα περιστροφής του κωδικοποιητή ως δεκαδικό float.
Usage:
encoder_a.velocity(units)
Παράμετρος |
Περιγραφή |
|---|---|
|
Προαιρετικό. Η μονάδα επιστροφής της ταχύτητας με: |
Κατασκευαστής#
Οι κατασκευαστές χρησιμοποιούνται για τη χειροκίνητη δημιουργία αντικειμένων Encoder , τα οποία είναι απαραίτητα για τη διαμόρφωση ενός κωδικοποιητή οπτικού άξονα εκτός του VEXcode.
Encoder#
Encoder δημιουργεί έναν κωδικοποιητή οπτικού άξονα.
Usage:
Encoder(port)
Παράμετρος |
Περιγραφή |
|---|---|
|
Η πρώτη από τις δύο θύρες 3 καλωδίων στις οποίες είναι συνδεδεμένος ο κωδικοποιητής οπτικού άξονα:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)