
LED#
Introducción#
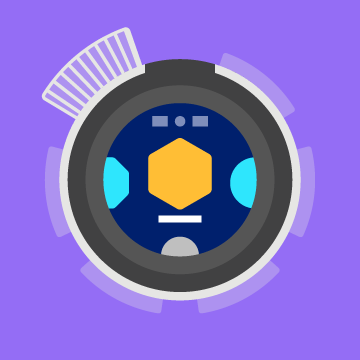
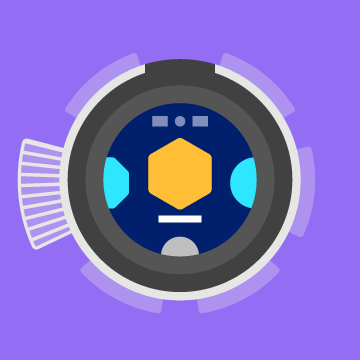
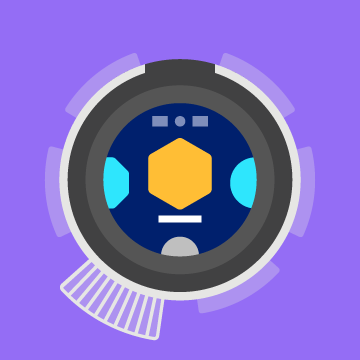
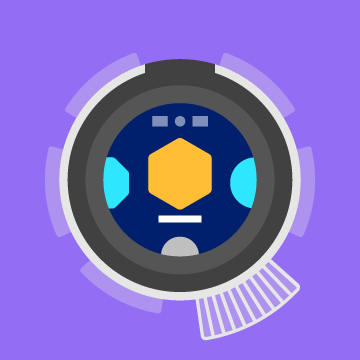
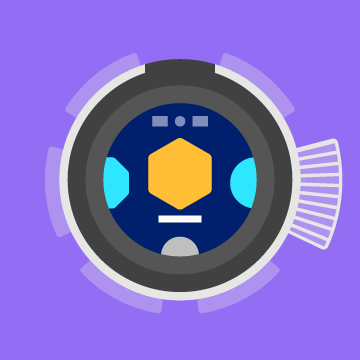
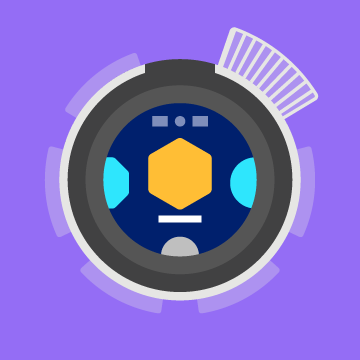
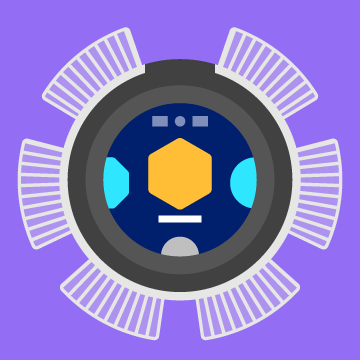
El robot de codificación VEX AIM tiene seis LED (diodos emisores de luz) alrededor del cuerpo del robot. Los LED se pueden configurar en diferentes colores para dar retroalimentación, mostrar el estado de un robot o hacer que el robot sea más fácil de rastrear durante un proyecto.
Cada LED se puede configurar individualmente, todos los LED se pueden configurar al mismo tiempo o un grupo de LED se pueden configurar juntos usando una tupla.
Nombres de LED:
|
|
|
|---|---|---|
|
|
|
|
A continuación se muestra una lista de todos los métodos:
Acciones: encienda o apague los LED.
Acciones#
on#
on enciende un LED, todos los LED o un grupo de LED.
Usage:
robot.led.on(led, color)
Parámetro |
Descripción |
|---|---|
|
El LED o LEDs para encender:
|
|
Opcional. El color para establecer el LED o LED seleccionados en:
|
Ejemplos
# Turn all LEDs green while the screen is pressed
while True:
    if robot.screen.pressing():
        robot.led.on(ALL_LEDS, GREEN)
    else:
        robot.led.off(ALL_LEDS)

    wait(50, MSEC)
# Turn two LEDs red
robot.led.on((LED3, LED4), RED)
off#
off apaga un LED, todos los LED o un grupo de LED.
Usage:
robot.led.off(led)
Parámetro |
Descripción |
|---|---|
|
El LED o LED para apagar:
|
Ejemplos
# Turn all LEDs on for 2 seconds, then turn them off
robot.led.on(ALL_LEDS)
wait(2, SECONDS)
robot.led.off(ALL_LEDS)
# Turn off half of the LEDs
robot.led.on(ALL_LEDS)
wait(1, SECONDS)
robot.led.off((LED3, LED4, LED5))