
Pantalla#
Introducción#
Los métodos de pantalla controlan cómo el robot de codificación VEX AIM muestra texto, números y gráficos en su pantalla, y cómo responde a las prensas de pantalla.
A continuación se muestra una lista de todos los métodos:
Toque: detecte y responda a las pulsaciones de pantalla.
pressing– Devuelve si la pantalla se está presionando actualmente.x_position– Devuelve la coordenada x de la última prensa de pantalla.y_position– Devuelve la coordenada y de la última prensa de pantalla.
Impresión de cursor: muestra el texto utilizando un sistema de filas/columnas.
print– Imprime texto, números o valores de variables en la posición actual del cursor.set_cursor– Mueve el cursor a una fila y columna específicas.next_row– Mueve el cursor a la columna 1 de la siguiente fila.clear_row– Borra una fila de texto.get_row– Devuelve la fila del cursor actual.get_column– Devuelve la columna del cursor actual.
Impresión XY: muestra el texto en una coordenada de pantalla específica.
print_at– Imprime texto, números o valores de variables en una coordenada x e y específica.set_origin– Establece el origen utilizado para la impresión y el dibujo basados en coordenadas.
Mutadores: borre la pantalla o actualice la configuración visual.
clear_screen– Borra la pantalla de todos los dibujos y texto.set_font– Establece la fuente para el texto impreso.set_pen_width– Establece el grosor de las líneas dibujadas y los contornos de forma.set_pen_color– Establece el color del texto, los píxeles, las líneas y los contornos de forma.set_fill_color– Establece el color de relleno para formas dibujadas y fondos de texto impreso.
Dibujar: agrega gráficos e imágenes a la pantalla.
draw_pixel– Dibuja un píxel en una posición x e y específica.draw_line– Dibuja una línea entre dos puntos.draw_rectangle– Dibuja un rectángulo.draw_circle– Dibuja un círculo.show_file– Muestra una imagen cargada.set_clip_region– Restringe dónde pueden aparecer los dibujos y el texto.
Devoluciones de llamada: ejecuta las funciones cuando se presiona o libera la pantalla.
Toque#
pressing#
pressing devuelve un booleano que indica si la pantalla del robot se está pulsando actualmente.
True: se está presionando la pantalla.False– No se está presionando la pantalla.
Usage:
robot.screen.pressing()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Turn LEDs white only while the screen is pressed.
while True:
    if robot.screen.pressing():
        robot.led.on(ALL_LEDS, WHITE)
    else:
        robot.led.off(ALL_LEDS)

    wait(50, MSEC)
# Display different messages after the screen is pressed
while not robot.screen.pressing():
    wait(5, MSEC)
robot.screen.print("First message!")
robot.screen.next_row()
# Lift finger to press the screen again
while robot.screen.pressing():
    wait(5, MSEC)
while not robot.screen.pressing():
    wait(5, MSEC)
robot.screen.print("Second message!")
robot.screen.next_row()
x_position#
x_position devuelve la coordenada x de la última pantalla presionada como un número entero de 0 (izquierda) a 240 (derecha).
Usage:robot.screen.x_position()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Display the x-coordinate of where
# the screen is pressed
while True:
    if robot.screen.pressing():
        robot.screen.clear_screen()
        robot.screen.print(robot.screen.x_position())
    wait (50, MSEC)
y_position#
y_position devuelve la coordenada y de la última prensa de pantalla como un número entero de 0 (arriba) a 240 (abajo).
Usage:robot.screen.y_position()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Display the y-coordinate of where
# the screen is pressed
while True:
    if robot.screen.pressing():
        robot.screen.clear_screen()
        robot.screen.print(robot.screen.y_position())
    wait (50, MSEC)
Impresión del cursor#
print#
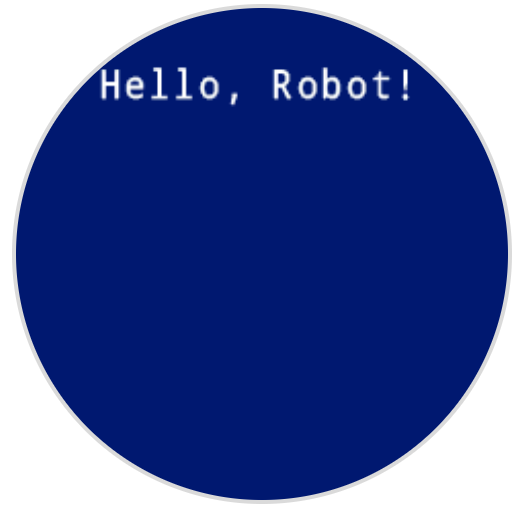
print imprime texto, números o valores variables en la pantalla del robot en la posición del cursor y fuente actuales.
Usage:robot.screen.print(text)
Parámetros |
Descripción |
|---|---|
|
El texto, el número o el valor de la variable que se mostrará en la pantalla. |
# Display a message at the starting cursor position
robot.screen.print("Hello, Robot!")
set_cursor#
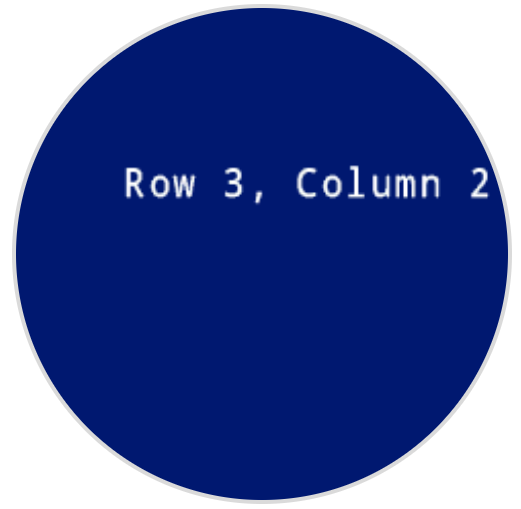
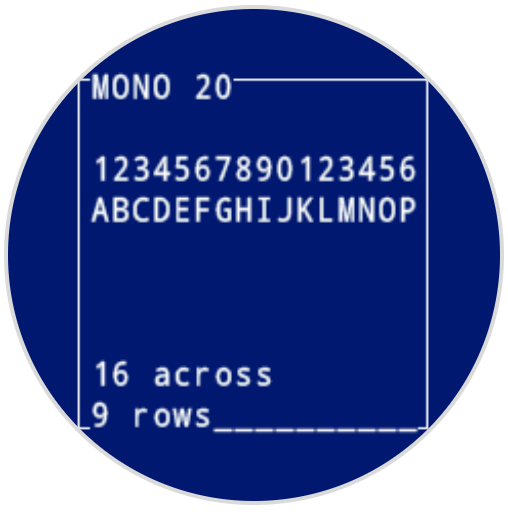
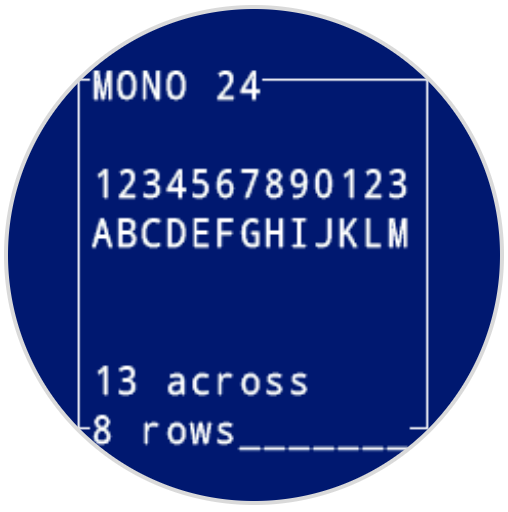
set_cursor mueve el cursor de texto a una fila y columna específicas en la pantalla del robot. La próxima llamada print comenzará a imprimirse en esa ubicación. El número de filas y columnas que se ajustan depende de la fuente seleccionada. Con la fuente media monoespaciada predeterminada, la pantalla puede mostrar claramente hasta 8 filas y 13 columnas. El texto colocado más allá de este rango puede cortarse o ser más difícil de leer.
Las fuentes monoespaciadas tienen caracteres que tienen el mismo ancho, lo que hace que la ubicación del texto sea consistente. Por el contrario, las fuentes proporcionales varían en el ancho de los caracteres, por lo que algunas letras ocupan más espacio que otras. Sin embargo, independientemente del tipo que se utilice, set_cursor posiciona el cursor en función del tamaño de fila y columna, no del estilo de fuente. El tamaño de la fuente se puede ajustar usando set_font.
Usage:robot.screen.set_cursor(row, column)
Parámetros |
Descripción |
|---|---|
|
La fila a la que mover el cursor. |
|
La columna a la que mover el cursor. |
# Display text starting at Row 3 Column 2
robot.screen.set_cursor(3, 2)
robot.screen.print("Row 3, Column 2")
next_row#
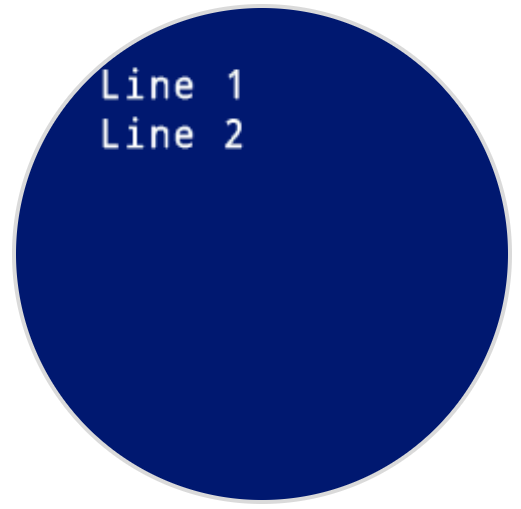
next_row mueve el cursor a la columna 1 en la siguiente fila en la pantalla del robot.
Usage:robot.screen.next_row()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Display two lines of text
robot.screen.print("Line 1")
robot.screen.next_row()
robot.screen.print("Line 2")
clear_row#
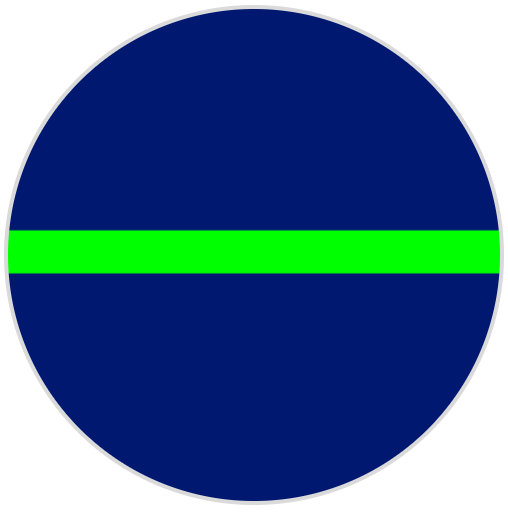
clear_row borra una sola fila de texto en la pantalla del robot.
Usage:robot.screen.clear_row(row, color)
Parámetro |
Descripción |
|---|---|
|
Opcional. La fila se borra como un número entero. El valor predeterminado es la fila del cursor actual. |
|
Opcional. El color a aplicar a la fila borrada. Las opciones incluyen:
|
# Display text on two rows
robot.screen.print("This text stays")
robot.screen.next_row()
robot.screen.print("This text disappears")

# Wait 3 seconds before clearing only the second row
wait(3, SECONDS)
robot.screen.clear_row()
# Turn the 5th row green
robot.screen.clear_row(5, GREEN)
get_row#
get_row devuelve la fila actual donde el texto se imprimirá como un número entero.
Usage:robot.screen.get_row()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Set cursor to (3,2) and print row number
robot.screen.set_cursor(3, 2)
robot.screen.print(robot.screen.get_row())
get_column#
get_column devuelve la columna actual donde el texto se imprimirá como un número entero.
Usage:robot.screen.get_column()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Set cursor to (3,2) and print column number
robot.screen.set_cursor(3, 2)
robot.screen.print(robot.screen.get_column())
Impresión XY#
print_at#
print_at imprime texto, números o valores de variables en la pantalla del robot en una coordenada x e y específica en píxeles, utilizando la fuente y origen establecidas actualmente. x establece a qué distancia del lado izquierdo comienza el texto, y establece dónde se encuentra la parte inferior de las letras. Este método no tiene en cuenta la posición actual del cursor.
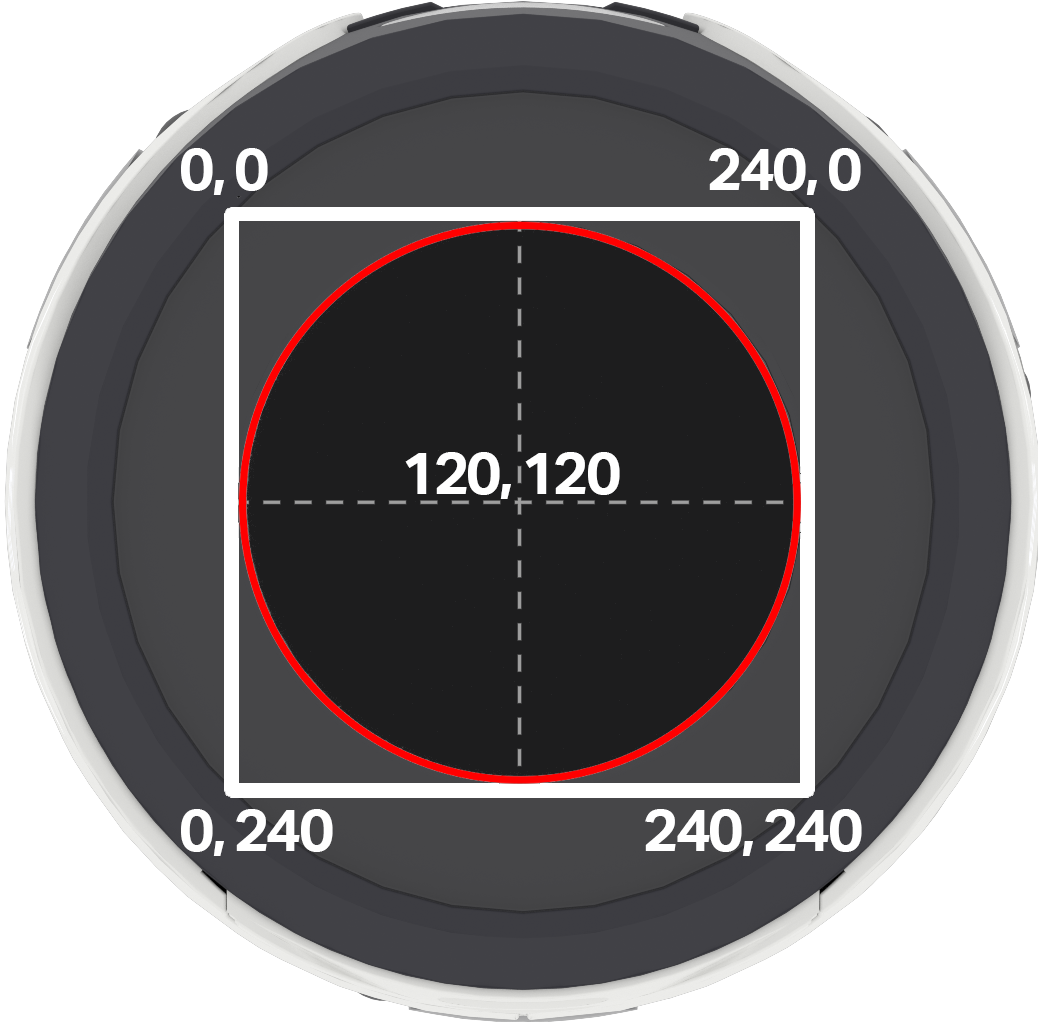
Nota: El círculo rojo muestra qué coordenadas serán visibles en la pantalla circular del robot AIM. Las coordenadas que caen fuera del círculo rojo existen dentro del rango 0–240 pero no aparecerán en la pantalla.
Usage:
robot.screen.print_at(text, x, y)
Parámetro |
Descripción |
|---|---|
|
El texto, número o valor de la variable a imprimir en la pantalla. |
|
La posición horizontal del texto, como un entero de 0 a 240 píxeles. 0 es a la izquierda; 240 es a la derecha. |
|
La posición vertical del texto, como un entero de 0 a 240 píxeles. 0 es la parte superior; 240 es la parte inferior. |
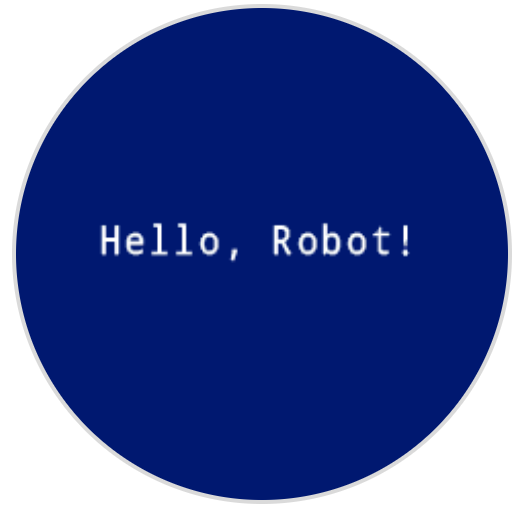
# Display a message in the middle of the screen
robot.screen.print_at("Hello, Robot!", x=40, y=120)
set_origin#
set_origin establece el origen utilizado para el dibujo y la impresión basada en coordenadas en la pantalla del robot. De forma predeterminada, el origen es la esquina superior izquierda de la pantalla.
Usage:
robot.screen.set_origin(x, y)
Parámetro |
Descripción |
|---|---|
|
La nueva coordenada x para establecer como origen, dada como un número entero de 0 a 240. |
|
La nueva coordenada y para establecer como origen, dada como un número entero de 0 a 240. |
# Set the origin to the center of the screen
robot.screen.set_origin(120, 120)

# Draw a rectangle at the new origin
robot.screen.draw_rectangle(0, 0, 80, 40)
Mutadores#
clear_screen#
clear_screen borra todos los dibujos y el texto de la pantalla del robot. De forma predeterminada, también restablece la posición del cursor a la fila 1, columna 1.
Usage:
robot.screen.clear_screen(color)
Parámetro |
Descripción |
|---|---|
|
Opcional. Establece el color de la pantalla. Las opciones incluyen:
|
# Draw a circle, and clear it after 2 seconds
robot.screen.draw_circle(120, 120, 60)
wait(2, SECONDS)
robot.screen.clear_screen()
# Set the background color of the screen to red
robot.screen.clear_screen(RED)
set_font#
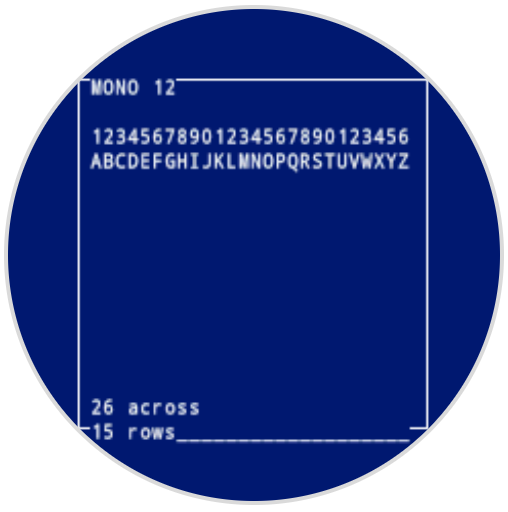
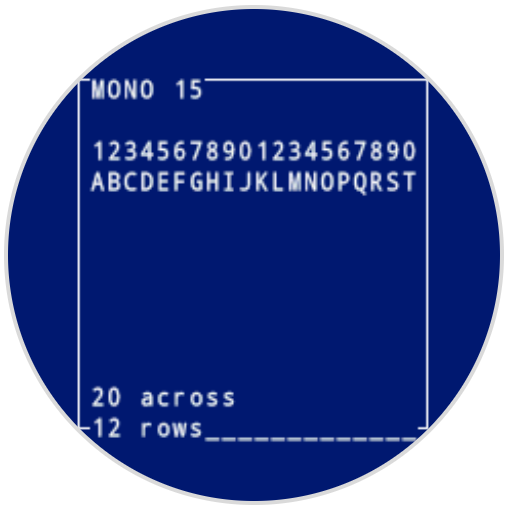
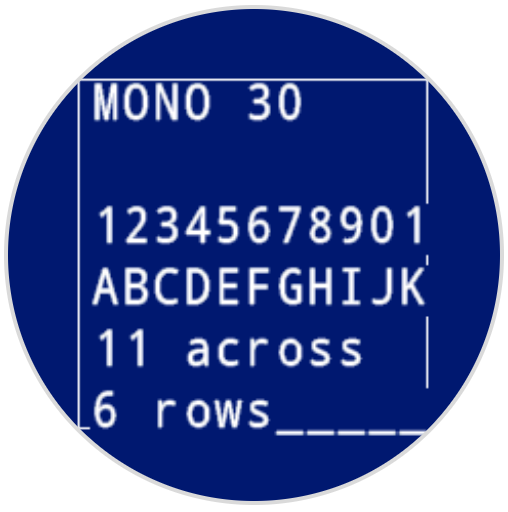
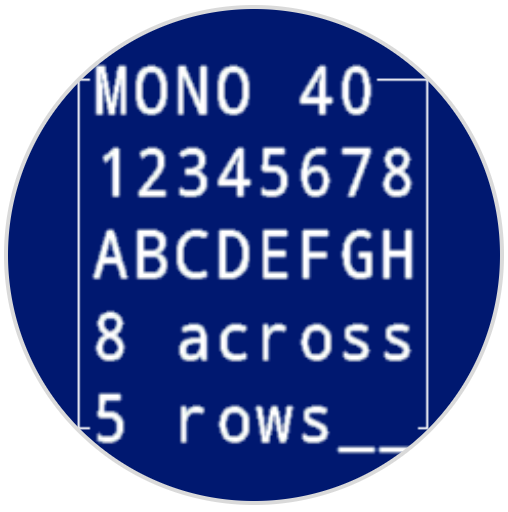
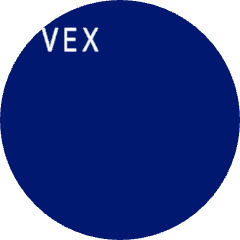
set_font establece la fuente utilizada para mostrar texto en la pantalla del robot. Esta fuente se aplicará a todo el texto impreso con print o print_at. La fuente predeterminada al inicio de un proyecto es MONO24.
Usage:
robot.screen.set_font(fontname)
Parámetro |
Descripción |
|---|---|
|
Establece la fuente en uno de los siguientes:
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
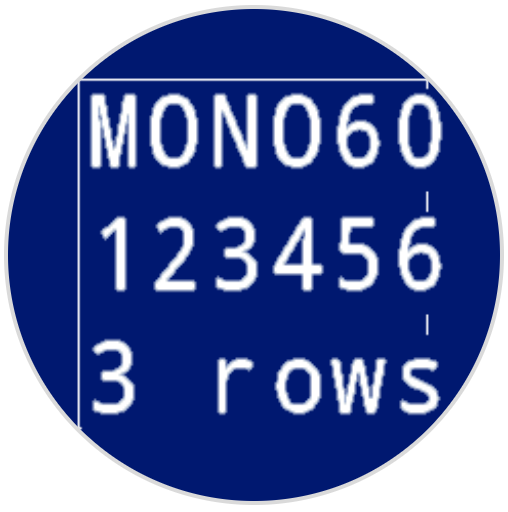
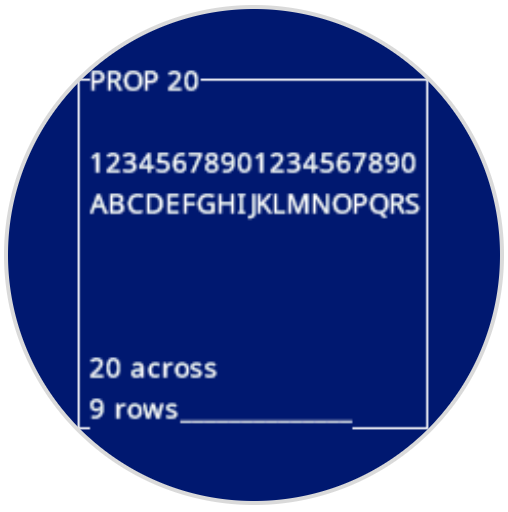
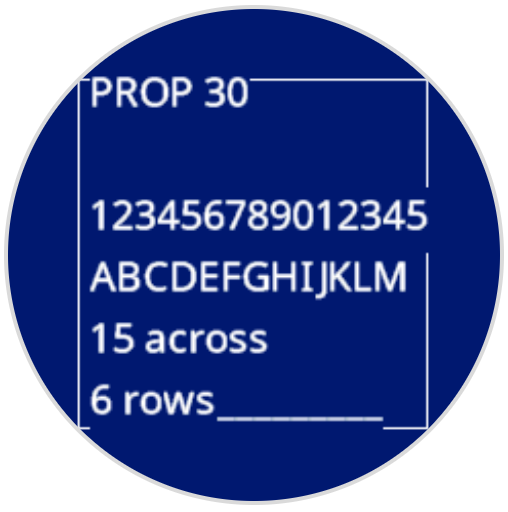
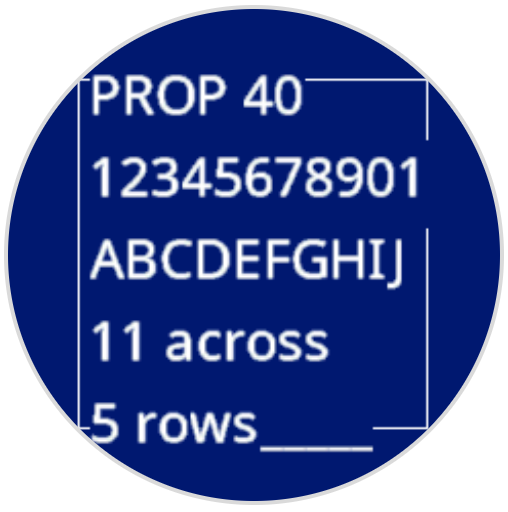
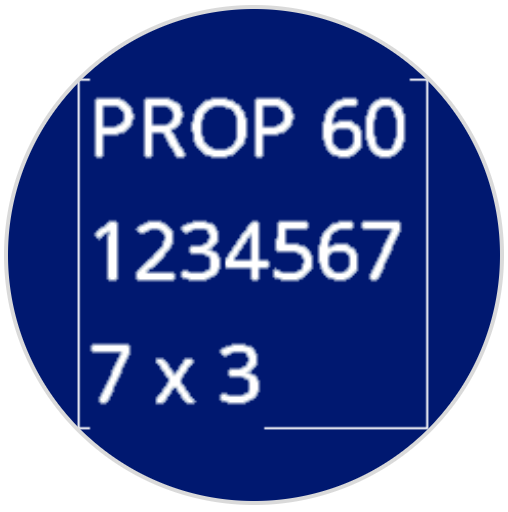
# Display text using a larger font
robot.screen.set_font(MONO40)
robot.screen.print("VEX")
set_pen_width#
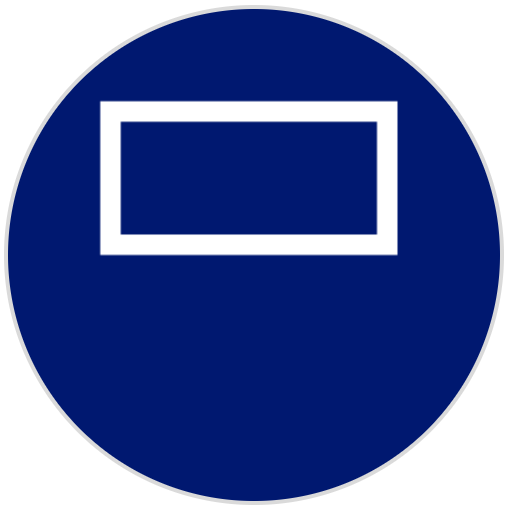
set_pen_width establece el grosor de las líneas dibujadas y los contornos de forma.
Usage:
robot.screen.set_pen_width(width)
Parámetro |
Descripción |
|---|---|
|
El ancho del lápiz, en píxeles, de 0 a 32. |
# Draw a rectangle with a pen width of 10
robot.screen.set_pen_width(10)
robot.screen.draw_rectangle(50, 50, 130, 60)
set_pen_color#
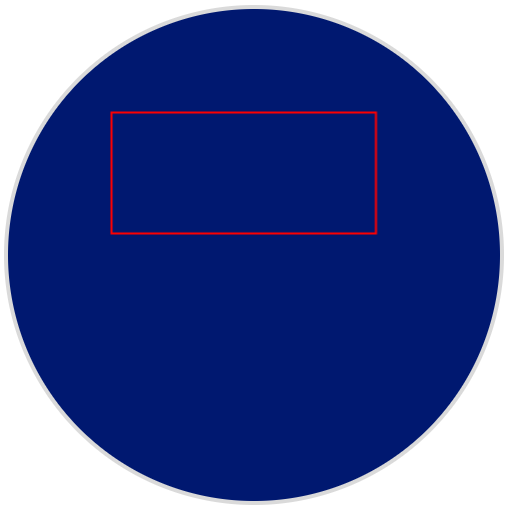
set_pen_color establece el color del texto, los píxeles, las líneas y los contornos de forma.
Usage:
robot.screen.set_pen_color(color)
Parámetro |
Descripción |
|---|---|
|
Opcional. El lápiz y el color de fuente a usar. Las opciones incluyen:
|
# Draw a rectangle with a red pen
robot.screen.set_pen_color(RED)
robot.screen.draw_rectangle(50, 50, 130, 60)
set_fill_color#
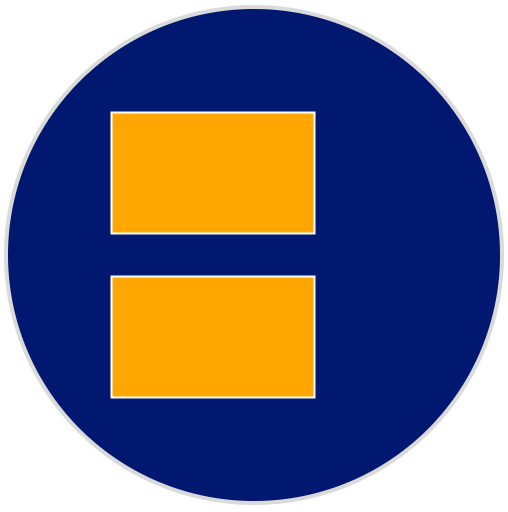
set_fill_color establece el color de relleno utilizado cuando se dibujan formas y cuando el texto impreso utiliza un fondo.
Usage:robot.screen.set_fill_color(color)
Parámetro |
Descripción |
|---|---|
|
Opcional. El color de relleno a usar. Las opciones incluyen:
|
# Draw two orange rectangles
robot.screen.set_fill_color(ORANGE)
robot.screen.draw_rectangle(50, 50, 100, 60)
robot.screen.draw_rectangle(50, 130, 100, 60)
# Display text with a purple background
robot.screen.set_fill_color(PURPLE)
robot.screen.print("Highlight")
Sorteo#
draw_pixel#
draw_pixel dibuja un píxel en las coordenadas x e y seleccionadas utilizando el color de la pluma actual.
Usage:
robot.screen.draw_pixel(x, y)
Parámetro |
Descripción |
|---|---|
|
La coordenada x donde se dibujará el píxel, dada como un número entero de 0 a 240. |
|
La coordenada y donde se dibujará el píxel, dada como un número entero de 0 a 240. |
# Draw a pixel at the center of the screen
robot.screen.draw_pixel(120, 120)
draw_line#
draw_line dibuja una línea desde la primera coordenada de la pantalla (x1, y1) hasta la segunda coordenada de la pantalla (x2, y2) utilizando el ancho del bolígrafo y el color del bolígrafo actuales.
Las coordenadas x e y usan el origen predeterminado de (0, 0) a menos que se haya establecido un origen diferente usando set_origin.
Usage:
robot.screen.draw_line(x1, y1, x2, y2)
Parámetro |
Descripción |
|---|---|
|
La coordenada x inicial de la línea, dada como un número entero de 0 a 240. |
|
La coordenada y inicial de la línea, dada como un número entero de 0 a 240. |
|
La coordenada x final de la línea, dada como un número entero de 0 a 240. |
|
La coordenada y final de la línea, dada como un número entero de 0 a 240. |
# Draw a line from the top left to bottom right of the screen
robot.screen.draw_line(0, 0, 240, 240)
draw_rectangle#
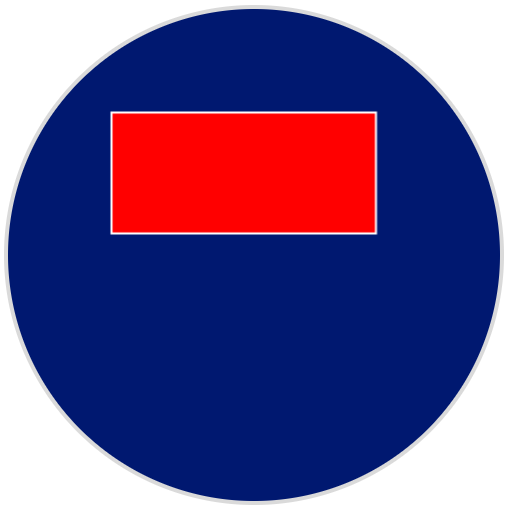
draw_rectangle dibuja un rectángulo con su esquina superior izquierda en la coordenada seleccionada (x, y) y un tamaño determinado por el ancho y la altura dados, todos medidos en píxeles. El contorno del rectángulo se dibuja utilizando el ancho del bolígrafo y el color del bolígrafo actuales. El interior se rellena con el color de relleno actual, a menos que se utilice el parámetro de color opcional.
Las coordenadas x e y usan el origen predeterminado de (0, 0) a menos que se haya establecido un origen diferente usando set_origin.
Usage:robot.screen.draw_rectangle(x, y, width, height, color)
Parámetro |
Descripción |
|---|---|
|
La coordenada x de la esquina superior izquierda del rectángulo, dada como un número entero de 0 a 240. |
|
La coordenada y de la esquina superior izquierda del rectángulo, dada como un número entero de 0 a 240. |
|
El ancho del rectángulo, dado como un número entero de 0 a 240. |
|
La altura del rectángulo, dada como un número entero de 0 a 240. |
|
Opcional. El color de relleno del rectángulo. Las opciones incluyen:
|
# Draw a red rectangle on the screen
robot.screen.draw_rectangle(50, 50, 130, 60, RED)
draw_circle#
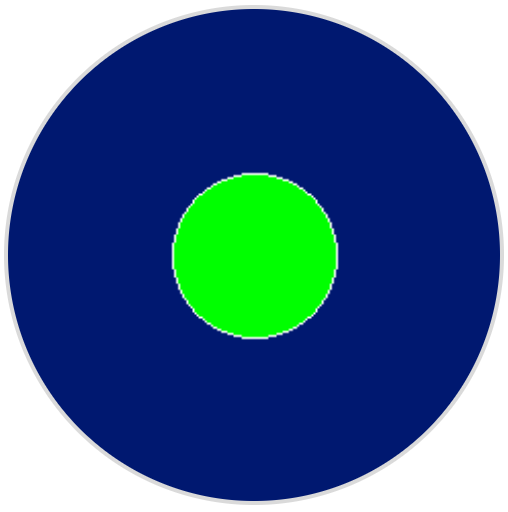
draw_circle dibuja un círculo con su centro en la coordenada (x, y) seleccionada y un tamaño determinado por el radio dado, todo medido en píxeles. El contorno del círculo se dibuja utilizando el ancho del bolígrafo y el color del bolígrafo actuales. El interior se rellena con el color de relleno actual, a menos que se utilice el parámetro de color opcional.
Las coordenadas x e y usan el origen predeterminado de (0, 0) a menos que se haya establecido un origen diferente usando set_origin.
Usage:robot.screen.draw_circle(x, y, radius, color)
Parámetro |
Descripción |
|---|---|
|
La coordenada x del centro del círculo, dada como un número entero de 0 a 240. |
|
La coordenada y del centro del círculo, dada como un número entero de 0 a 240. |
|
El radio del círculo, dado como un número entero de 0 a 240 píxeles. |
|
Opcional. El color de relleno del círculo. Las opciones incluyen:
|
# Draw a green circle on the screen
robot.screen.draw_circle(120, 120, 40, GREEN)
show_file#
show_file muestra una imagen personalizada cargada en la pantalla del robot, con su posición establecida usando los parámetros x, y, y center basados en el punto de referencia de la imagen.
Usage:
robot.screen.show_file(file, x, y, center)
Parámetro |
Descripción |
|---|---|
|
La imagen personalizada a utilizar, de |
|
El desplazamiento horizontal de la imagen, dado como un número entero en píxeles. Los valores positivos lo mueven a la derecha; los valores negativos lo mueven a la izquierda. |
|
El desplazamiento vertical de la imagen, dado como un número entero en píxeles. Los valores positivos lo mueven hacia abajo; los valores negativos lo mueven hacia arriba. |
|
Opcional. Si |
# Display uploaded Image 1 in the top left corner
robot.screen.show_file(IMAGE1, 0, 0)
# Show the same image on both sides of the screen
# Image size is 120 x 120
robot.screen.show_file(IMAGE1, 65, 0, center=True)
robot.screen.show_file(IMAGE1, -65, 0, center=True)
set_clip_region#
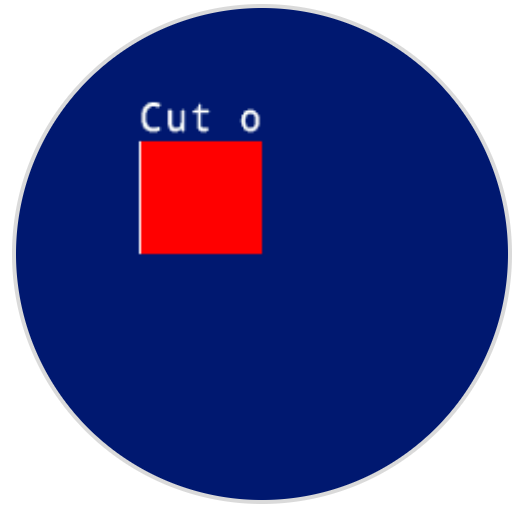
set_clip_region define un área rectangular en la pantalla donde se confinarán todos los dibujos y el texto. No se mostrará ningún contenido fuera de esta región.
Usage:
robot.screen.set_clip_region(x, y, width, height)
Parámetro |
Descripción |
|---|---|
|
La coordenada x de la esquina superior izquierda de la región del clip, dada como un decimal ( |
|
La coordenada y de la esquina superior izquierda de la región del clip, dada como un decimal ( |
|
El ancho de la región del clip en píxeles, dado como un decimal ( |
|
La altura de la región del clip en píxeles, dada como un decimal ( |
# Restrict text and drawings to a specific region
robot.screen.set_clip_region(0, 0, 120, 120)
robot.screen.draw_rectangle(60, 60, 100, 100, RED)
robot.screen.print_at("Cut off!", x=60, y=60)
Devoluciones de llamada#
pressed#
pressed registra un método que se llamará cuando se presione la pantalla del robot.
Usage:robot.screen.pressed(callback, arg)
Parámetros |
Descripción |
|---|---|
|
Una función que se define previamente para ejecutarse cuando se presiona la pantalla del controlador. |
|
Opcional. Una tupla que contiene argumentos para pasar a la función de devolución de llamada. Consulte Uso de funciones con parámetros para obtener más información. |
# Set the LEDs to green when the screen is pressed.
def screen_touched():
    robot.led.on(ALL_LEDS, GREEN)

robot.screen.pressed(screen_touched)
released#
released registra un método que se llamará cuando se libere la pantalla del robot.
Usage:robot.screen.released(callback, arg)
Parámetros |
Descripción |
|---|---|
|
Una función que se define previamente para ejecutarse cuando se presiona la pantalla del controlador. |
|
Opcional. Una tupla que contiene argumentos para pasar a la función de devolución de llamada. Consulte Uso de funciones con parámetros para obtener más información. |
# Set the LEDs to blue when the screen is released.
def screen_released():
    robot.led.on(ALL_LEDS, BLUE)

robot.screen.released(screen_released)