Ohjaimen konfigurointi#
Tämä tutoriaali opastaa sinua ohjaimen konfiguroinnissa VEXcode EXP:ssä. Lopulta olet lisännyt ohjaimen ja määrittänyt sille toiminnot.
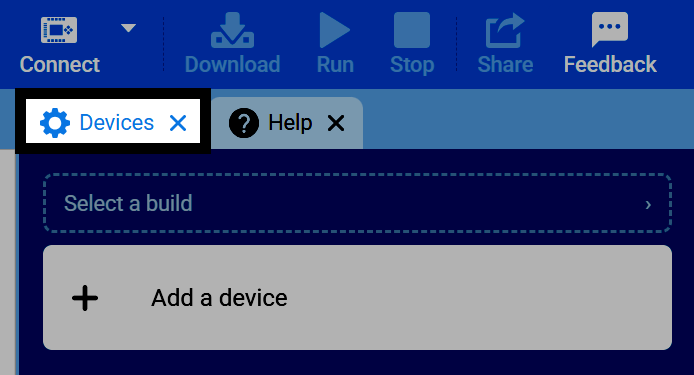
Valitse Laitteet-välilehti.
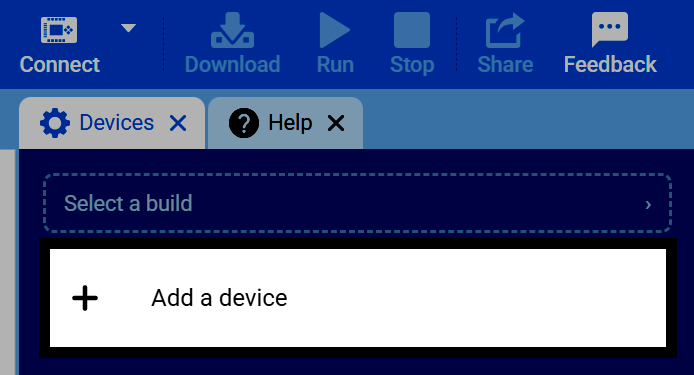
Valitse Lisää laite.
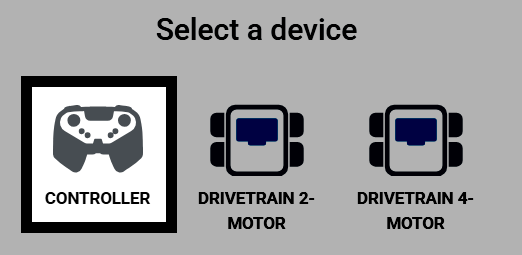
Valitse Ohjain.
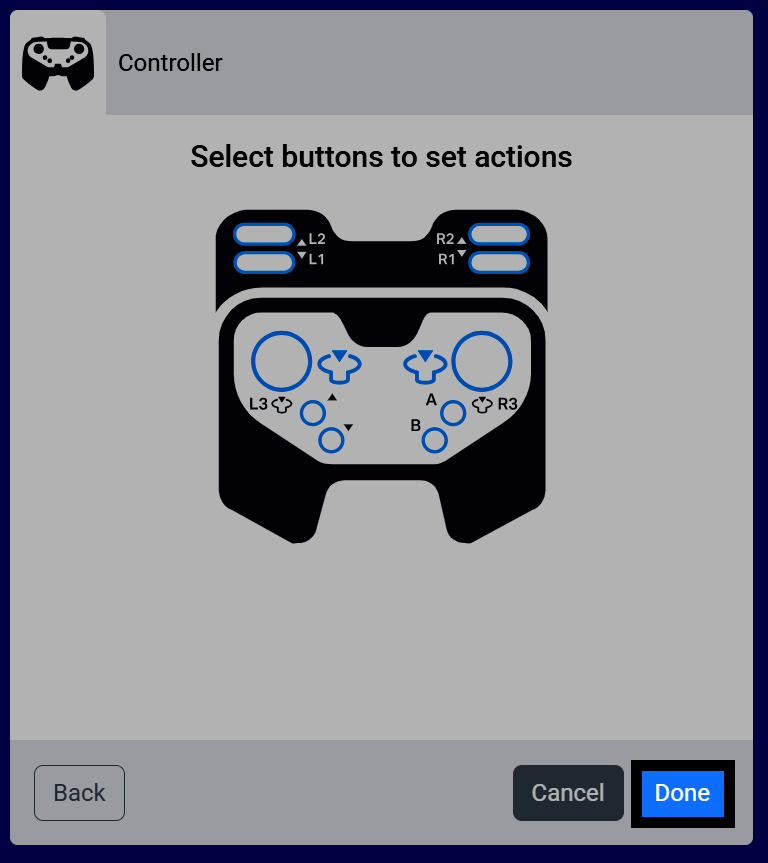
Ohjaimen painikkeet ja ohjaussauvat näkyvät nimillä merkittyinä. Jos sinulla on konfiguroitu voimansiirto ja/tai moottori, voit määrittää niille ohjaimia tässä. Nämä konfiguroidut toiminnot suoritetaan projektin aikana vain, kun Ohjaimen käyttöönotto/poistaminen käytöstä -lohko on ne ottanut käyttöön.
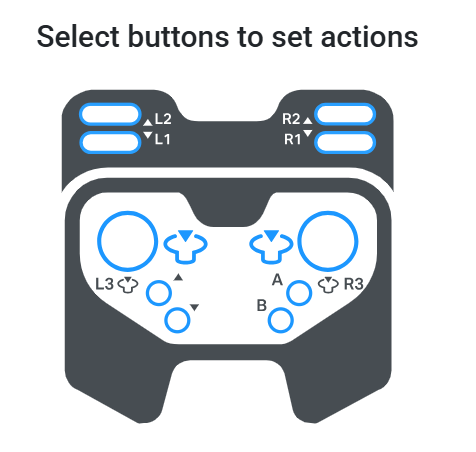
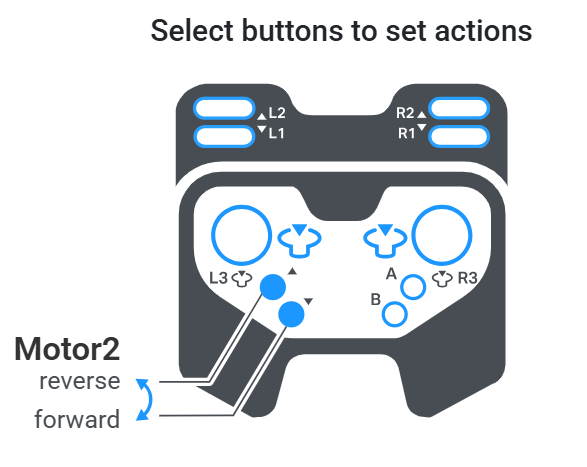
Valitse painike, jolla voit valita, mikä painikepari ohjaa moottoria – yksi painike eteenpäin ja toinen taaksepäin. Jos useita moottoreita on määritetty, molemmat painikeparit voidaan valita kerralla.
Jos sinulla on voimansiirto määritettynä, joystickin valitseminen vaihtaa eri ohjausmallien välillä.
Vasen pelihalli — Vasen joystick ohjaa sekä voimansiirron liikettä eteen- ja taaksepäin että sen kääntymistä.
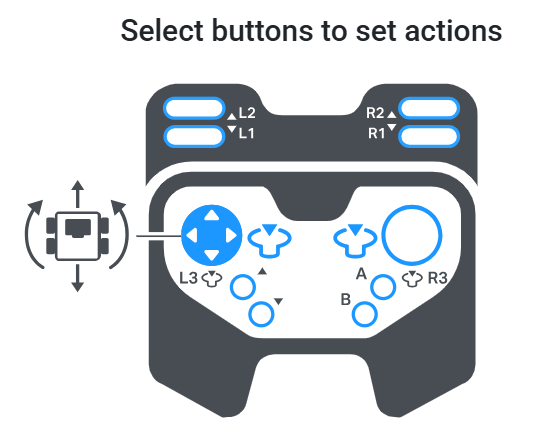
Oikea pelihalli — Oikea joystick ohjaa sekä voimansiirron liikettä eteen- ja taaksepäin että sen kääntymistä.
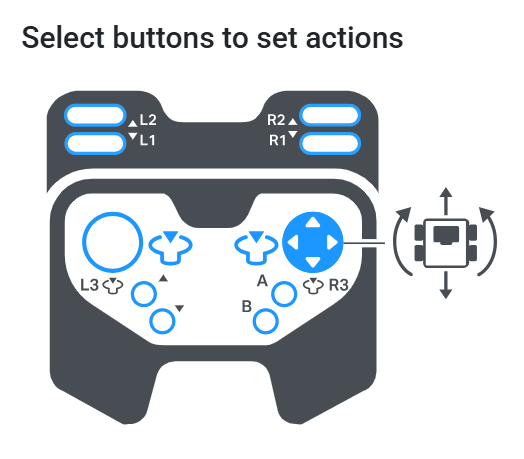
Jaettu pelihalli – Vasemman joystickin ylös- ja alas-painikkeilla ohjataan voimansiirron liikettä eteen- ja taaksepäin, kun taas oikean joystickin vasen ja oikea suunta ohjaavat kääntymistä.
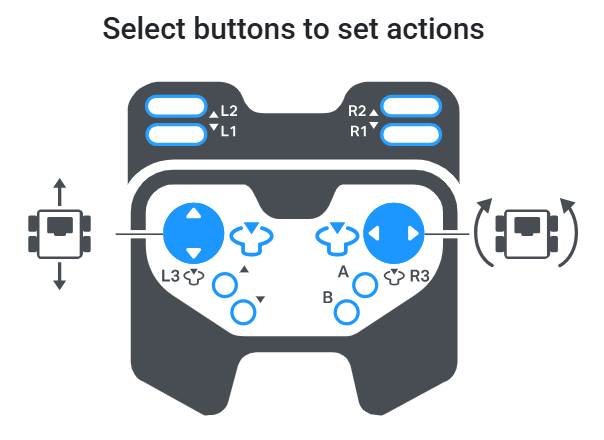
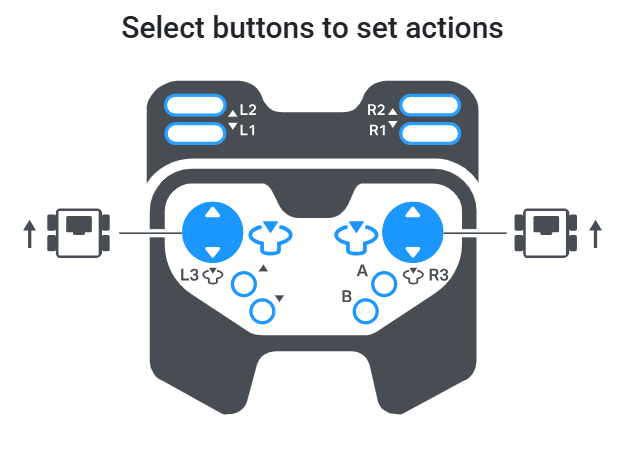
Säiliömoottori — Vasemman joystickin ylös- ja alas-liikkeet ohjaavat voimansiirron vasenta puolta ja oikean joystickin ylös- ja alas-liikkeet oikeaa puolta erikseen.
Lisää ohjain robottiisi valitsemalla Valmis.
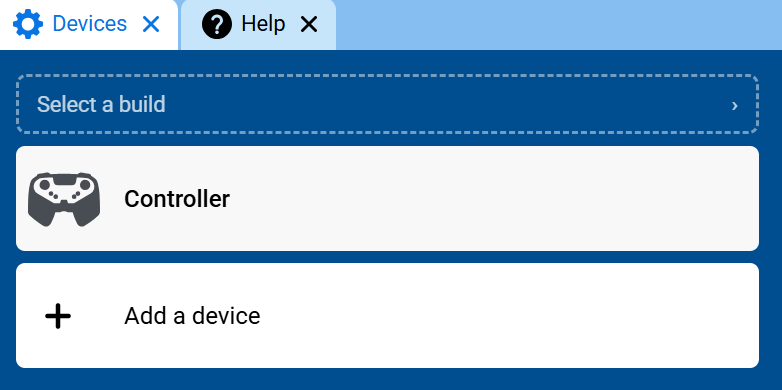
Ohjain näkyy nyt laiteluettelossasi.
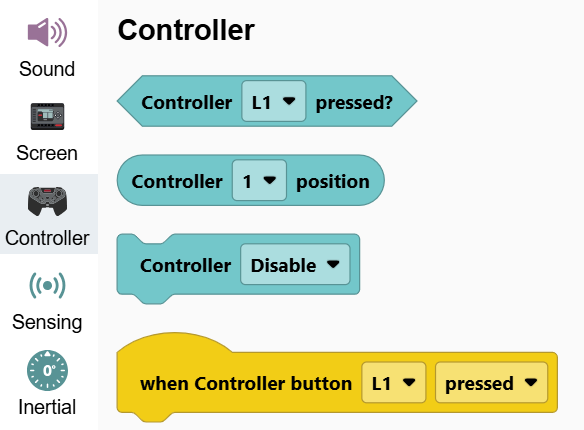
Ohjain-kategoria ilmestyy nyt työkalupakkiin ja sisältää sen lohkot.