コントローラーの設定#
このチュートリアルでは、VEXcode EXPでコントローラーを設定する手順を説明します。チュートリアルを終える頃には、コントローラーを追加し、アクションを割り当てることができるようになっているでしょう。
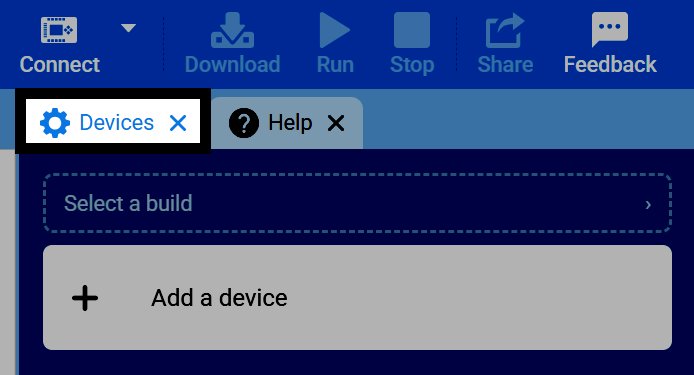
「デバイス」タブを選択してください。
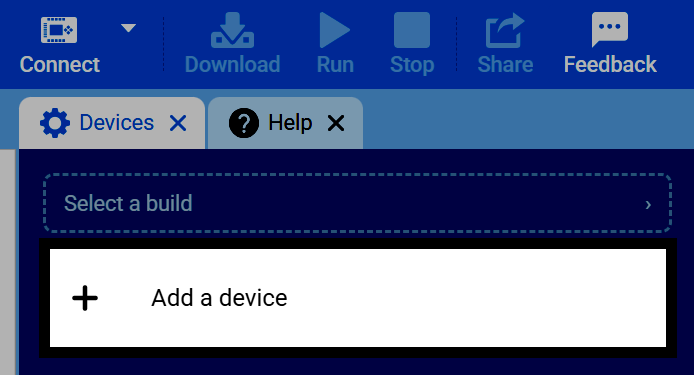
「デバイスを追加」を選択してください。
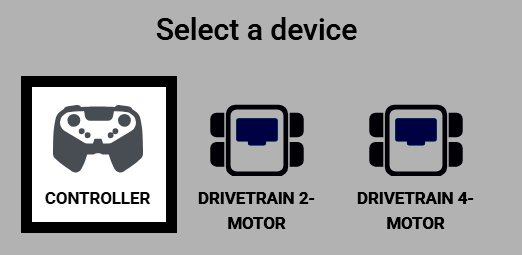
コントローラーを選択してください。
コントローラーのボタンとジョイスティックが名前付きで表示されます。ドライブトレインやモーターが設定されている場合は、ここでそれらのコントロールを割り当てることができます。これらの設定されたアクションは、コントローラーの有効化/無効化 ブロックが有効になっている間のみ、プロジェクト中に実行されます。
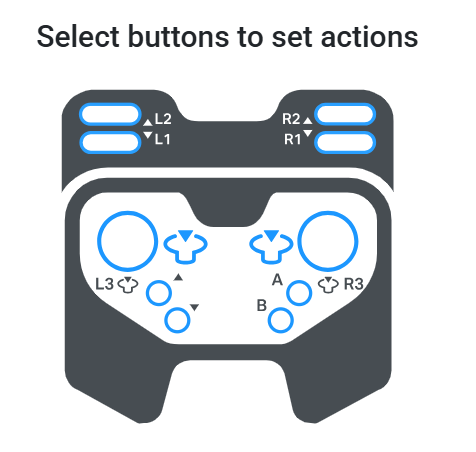
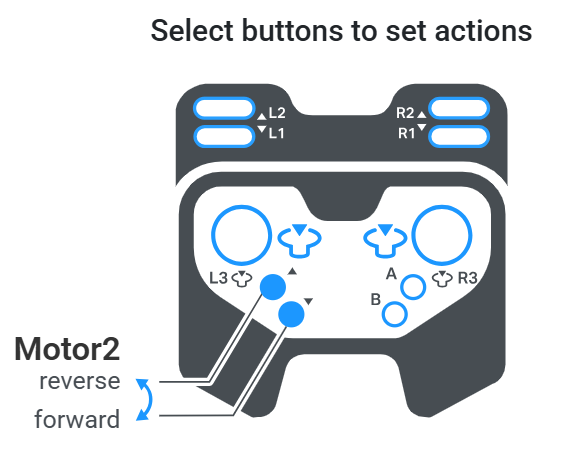
モーターを制御するボタンの組み合わせを選択するには、ボタンを選択してください。一方のボタンは正転用、もう一方のボタンは逆転用です。複数のモーターが設定されている場合は、両方のボタンの組み合わせを同時に選択できます。
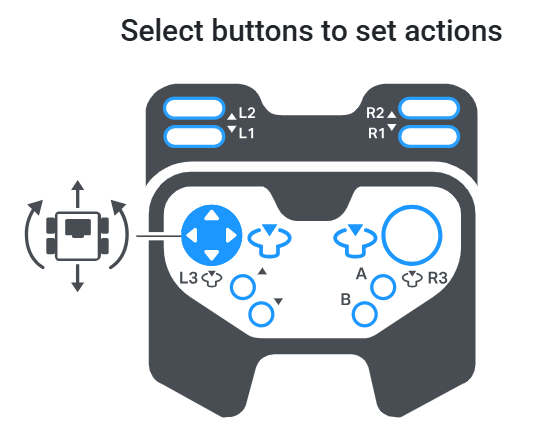
ドライブトレインが設定されている場合、ジョイスティックを選択すると、異なる操作方法が切り替わります。
左アーケード — 左ジョイスティックは、ドライブトレインの前進と後退、および旋回を制御します。
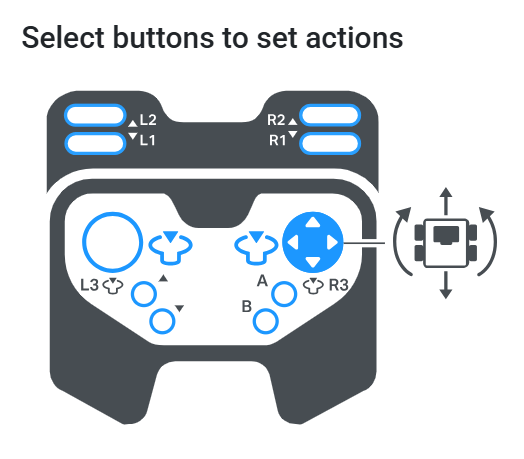
右アーケード — 右ジョイスティックは、ドライブトレインの前進と後退、および旋回を制御します。
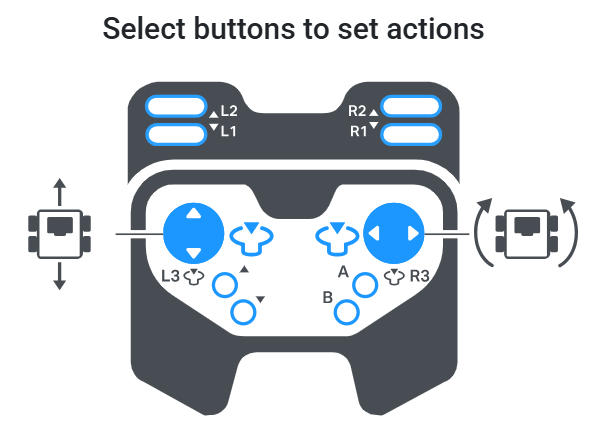
スプリットアーケード — 左ジョイスティックの上下操作でドライブトレインの前進と後退を制御し、右ジョイスティックの左右操作で旋回を制御します。
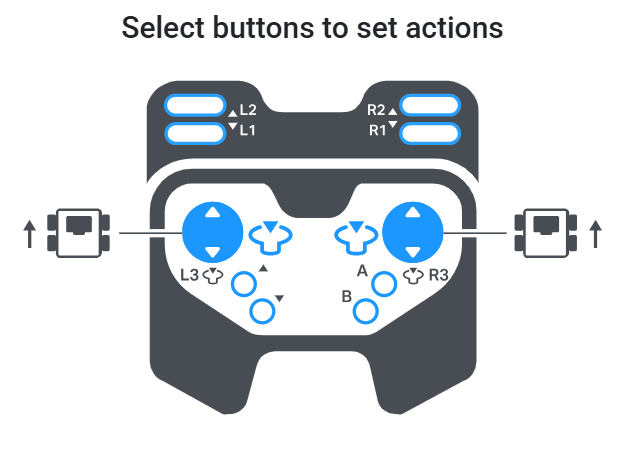
タンクドライブ — 左ジョイスティックの上下操作でドライブトレインの左側を制御し、右ジョイスティックの上下操作でドライブトレインの右側をそれぞれ独立して制御します。
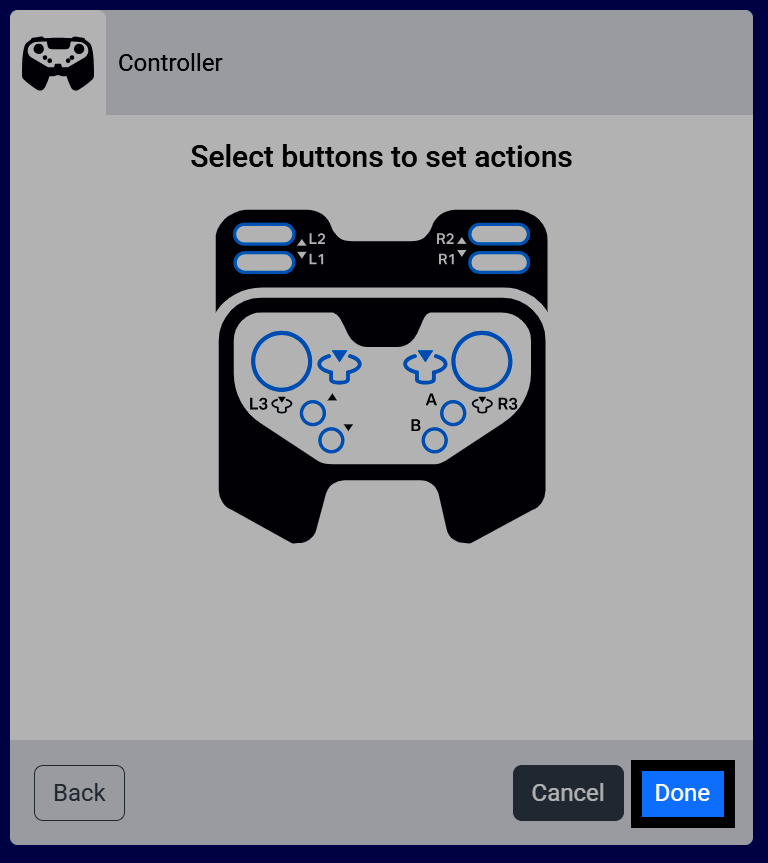
「完了」を選択して、コントローラーをロボットに追加します。
これでコントローラーがデバイス一覧に表示されます。
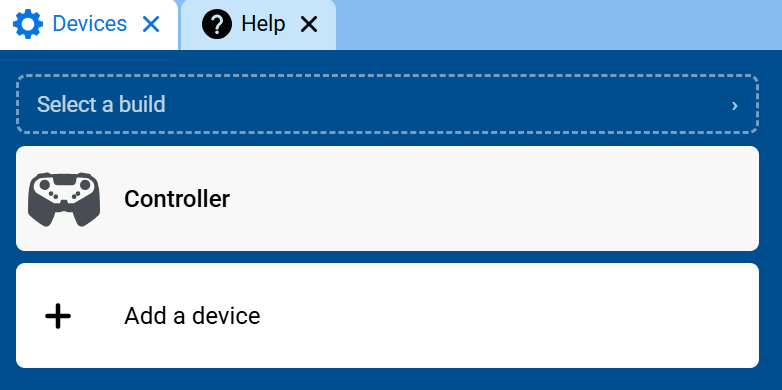
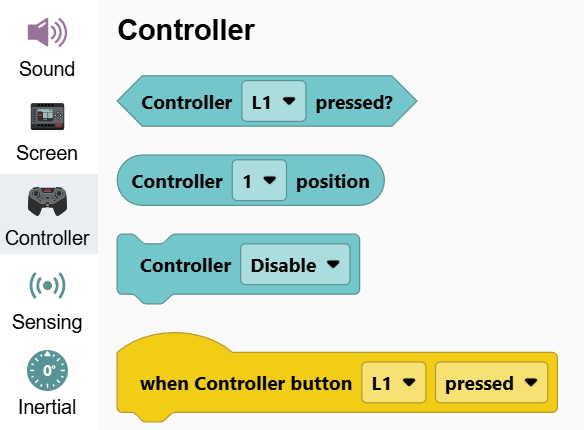
ツールボックスに「コントローラー」カテゴリが表示され、その中に含まれるブロックが表示されます。