Kontroliera konfigurēšana#
Šajā pamācībā ir sniegta informācija par kontrollera konfigurēšanu programmā VEXcode EXP. Līdz beigām jūs būsiet pievienojis kontrolleri un piešķīris tam darbības.
Atlasiet cilni Ierīces.
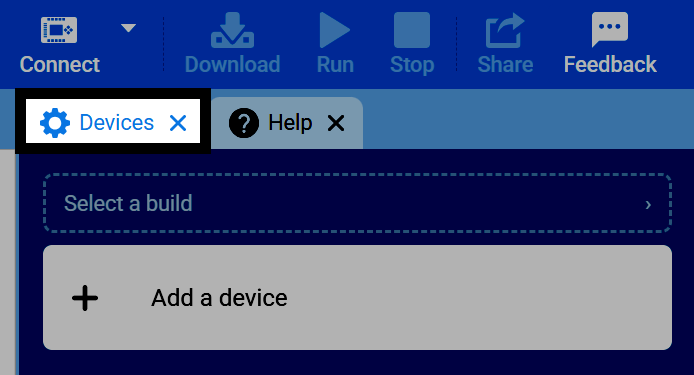
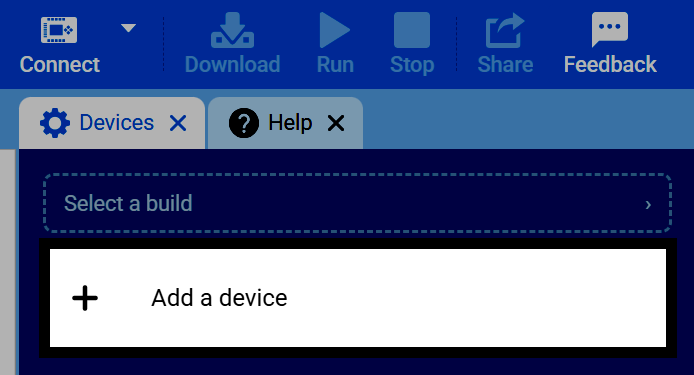
Atlasiet Pievienot ierīci.
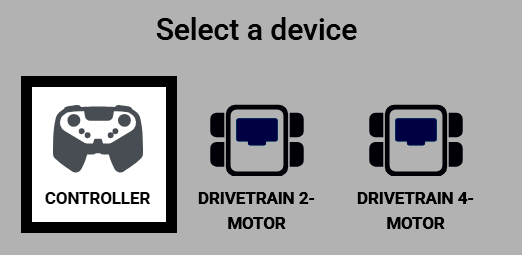
Atlasiet Kontrolieris.
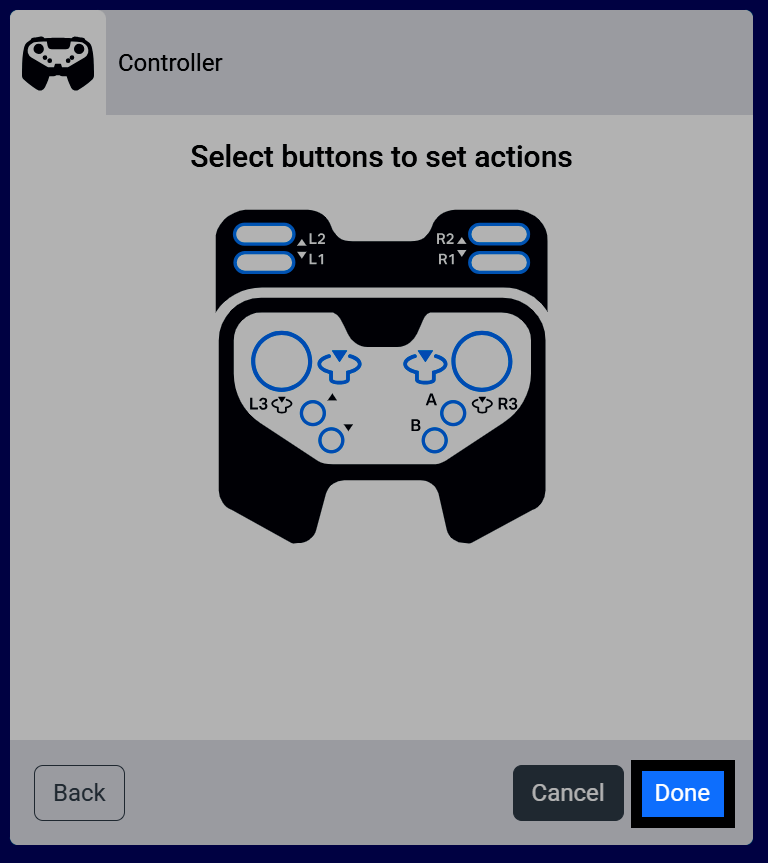
Tiek parādītas kontroliera pogas un kursorsviras, apzīmētas ar nosaukumiem. Ja ir konfigurēta piedziņa un/vai motors, šeit varat tiem piešķirt vadības ierīces. Šīs konfigurētās darbības projekta laikā darbojas tikai tad, ja tās ir iespējotas blokā Controller enable/disable.
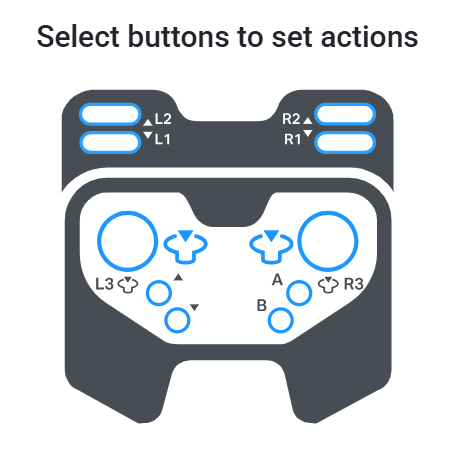
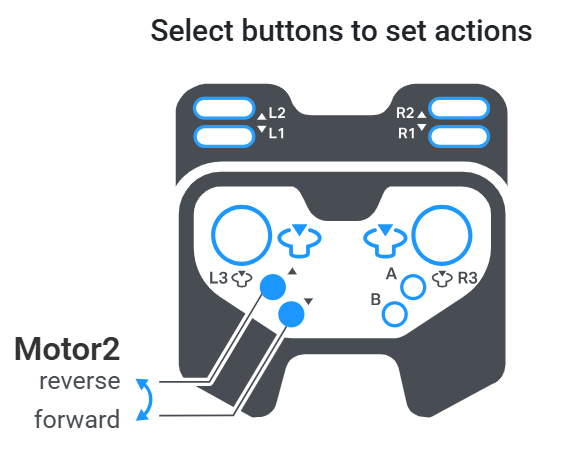
Atlasiet pogu, lai izvēlētos, kurš pogu pāris vadīs motoru — viena poga virzienam uz priekšu, otra — atpakaļgaitā. Ja ir konfigurēti vairāki motori, abus pogu pārus var atlasīt vienlaikus.
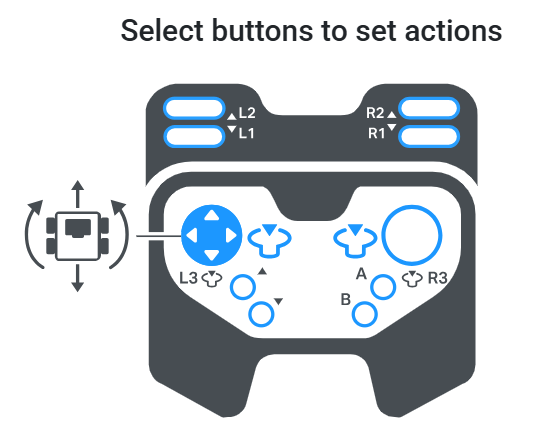
Ja ir konfigurēta piedziņa, izvēloties kursorsviru, var pārslēgties starp dažādām vadības shēmām.
Kreisā arkāde — Kreisā vadības svira kontrolē gan piedziņas kustību uz priekšu un atpakaļ, gan tās pagriešanos.
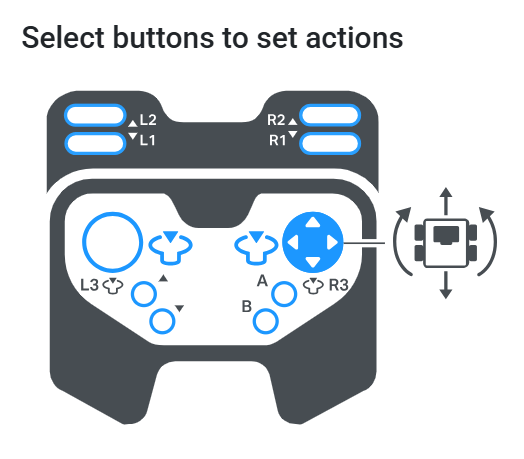
Labā arkāde — labā vadības svira kontrolē gan piedziņas kustību uz priekšu un atpakaļ, gan tās pagriešanos.
Sadalītā arkāde — Kreisās kursorsviras augšup un lejup vērsta kustība kontrolē piedziņas kustību uz priekšu un atpakaļ, savukārt labās kursorsviras kreisā un labā kustība kontrolē pagriešanos.
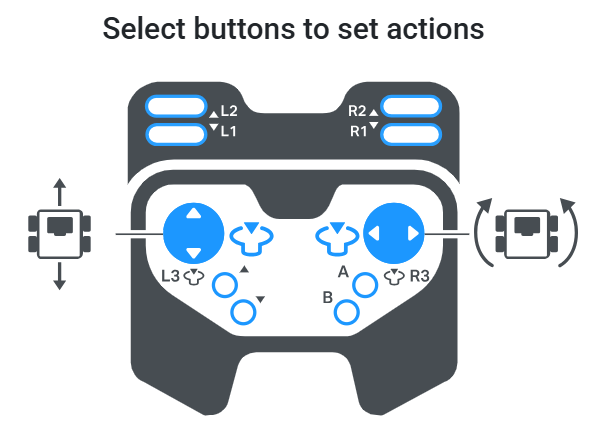
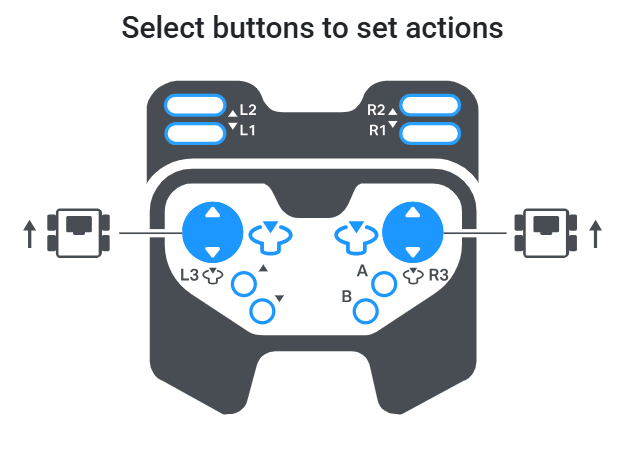
Tvertnes piedziņa — Kreisās kursorsviras augšup un lejup vērstas kustības kontrolē piedziņas kreiso pusi, bet labās kursorsviras augšup un lejup vērstas kustības kontrolē labo pusi neatkarīgi.
Atlasiet Gatavs, lai pievienotu kontrolieri savam robotam.
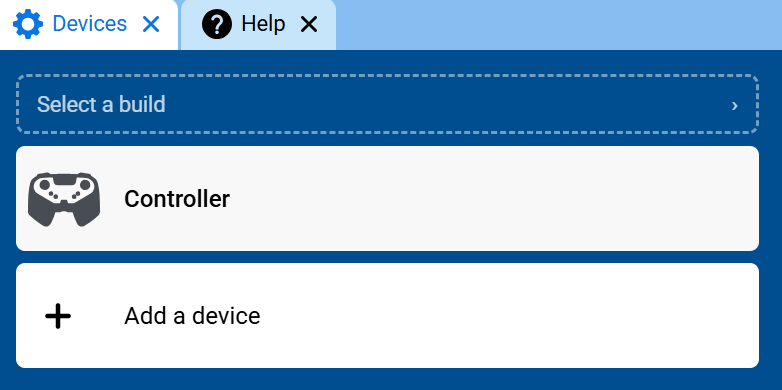
Kontrolieris tagad parādīsies jūsu ierīču sarakstā.
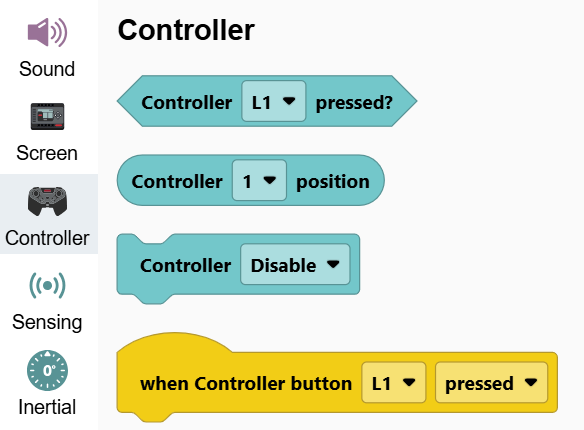
Kontroliera kategorija tagad parādīsies rīklodziņā ar tās blokiem.