
जड़त्वीय#
परिचय#
VEX AIM कोडिंग रोबोट में एक अंतर्निर्मित इनर्टियल सेंसर है। यह सेंसर रोबोट की गति और मुड़ने की प्रक्रिया को मापता है।
इस कार्य के लिए इनर्शियल सेंसर दो भागों का उपयोग करता है। जाइरोस्कोप रोबोट की दिशा, घूर्णन, घूर्णन दर और अभिविन्यास जैसी चीजों को मापता है। वहीं, एक्सेलेरोमीटर गति में होने वाले परिवर्तनों को मापता है, जैसे कि गति बढ़ना, गति कम होना या दुर्घटना के दौरान अचानक रुक जाना।
इनर्शियल ब्लॉक का उपयोग मोड़ों को ट्रैक करने, त्वरण को मापने, दुर्घटनाओं का पता लगाने और दिशा या घूर्णन मानों को रीसेट करने के लिए किया जा सकता है।
नीचे सभी ब्लॉकों की सूची दी गई है:
मान — दिशा और गति संबंधी डेटा की रिपोर्ट करें।
शीर्षक — रोबोट जिस दिशा में देख रहा है, उसे 0 से 359.99 डिग्री तक रिपोर्ट करता है।
रोटेशन — रिपोर्ट करता है कि रोबोट कितनी दूर घूम चुका है।
त्वरण — रिपोर्ट करता है कि रोबोट चयनित अक्ष पर कितनी तेज़ी से गति बढ़ा रहा है या धीमा हो रहा है।
टर्न रेट प्राप्त करें — रिपोर्ट करता है कि रोबोट चयनित अक्ष पर कितनी तेज़ी से घूम रहा है।
अभिविन्यास — रोबोट के रोल, पिच या यॉ कोण की रिपोर्ट करता है।
कार्रवाइयां — दुर्घटनाओं पर प्रतिक्रिया दें या बारी के मूल्यों को रीसेट करें।
जब दुर्घटनाग्रस्त हुआ — रोबोट द्वारा अचानक प्रभाव का पता चलने पर संलग्न ब्लॉकों को चलाता है।
क्रैश संवेदनशीलता सेट करें — प्रभावों के प्रति क्रैश डिटेक्शन कितना संवेदनशील है, इसे समायोजित करता है।
रीसेट हेडिंग — रोबोट के हेडिंग मान को 0 डिग्री पर रीसेट करता है।
रोटेशन रीसेट करें — रोबोट के रोटेशन मान को 0 डिग्री पर रीसेट करता है।
मान#
शीर्षक#
हेडिंग रोबोट की दिशा को दर्शाती है, जिसे 0 से 359.99 डिग्री तक मापा जाता है। हेडिंग रिपोर्टर ब्लॉक रोबोट की वर्तमान दिशा की जानकारी देता है।
प्रारंभिक दिशा 0 डिग्री है। यदि रोबोट 359.99 डिग्री से अधिक घूम जाता है, तो दिशा वापस 0 डिग्री पर आ जाती है।
डिग्री में दिशा
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Turn right until the heading reaches 90 degrees.]
[दाएं v] दिशा में मुड़ें
[0.05] सेकंड प्रतीक्षा करें
<(डिग्री में दिशा) [math_greater_than v] [90]> होने तक प्रतीक्षा करें
सभी गतिविधियां रोकें
जब शुरू हो
[Display the robot's heading as it is rotated by hand.]
हमेशा
स्क्रीन पर पंक्ति [1] साफ़ करें
स्क्रीन पर पंक्ति [1] कॉलम [1] पर कर्सर सेट करें
स्क्रीन पर (डिग्री में दिशा) प्रिंट करें ▶
[0.05] सेकंड प्रतीक्षा करें
ROTATION#
रोटेशन वह मात्रा है जो रोबोट ने डिग्री में घुमाई है। हेडिंग के विपरीत, रोटेशन 359.99 डिग्री से अधिक या 0 डिग्री से कम हो सकता है। किसी प्रोजेक्ट की शुरुआत में, रोटेशन का मान 0 डिग्री पर सेट होता है। रोटेशन रिपोर्टर ब्लॉक रोबोट के वर्तमान रोटेशन की जानकारी देता है।
दाहिनी ओर मुड़ने से घूर्णन बढ़ता है, और बाईं ओर मुड़ने से घूर्णन घटता है। उदाहरण के लिए, दाहिनी ओर दो पूरे चक्कर लगाने पर 720 डिग्री का घूर्णन दर्ज होगा। 0 डिग्री से बाईं ओर एक पूरा चक्कर लगाने पर -360 डिग्री का घूर्णन दर्ज होगा।
(डिग्री में रोटेशन)
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Print the rotation value as the robot turns.]
[दाएं v] दिशा में [480] डिग्री मुड़ें ◀ और प्रतीक्षा न करें
हमेशा
स्क्रीन साफ़ करें
स्क्रीन पर पंक्ति [1] कॉलम [1] पर कर्सर सेट करें
स्क्रीन पर (डिग्री में रोटेशन) प्रिंट करें ▶
त्वरण#
त्वरण वह गति है जिससे रोबोट तेज या धीमा हो रहा है। त्वरण रिपोर्टर ब्लॉक चयनित अक्ष के अनुदिश रोबोट के त्वरण को -4.00 G से 4.00 G तक रिपोर्ट करता है।
जी त्वरण मापने की इकाई है। 1 जी लगभग उतना त्वरण है जितना गुरुत्वाकर्षण बल से आप स्थिर बैठे रहने पर महसूस करते हैं।
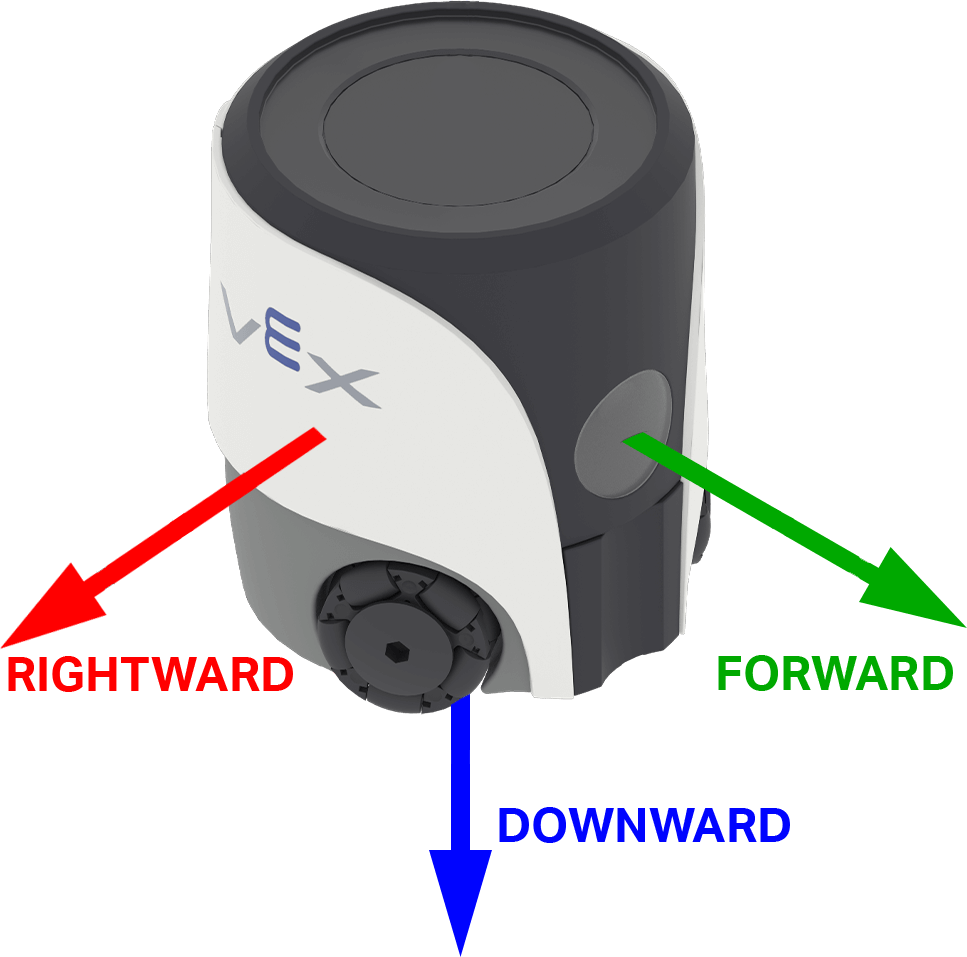
चयनित अक्ष पर त्वरण की दिशा के आधार पर मान धनात्मक या ऋणात्मक हो सकता है। AIM में, अक्ष विकल्पों को रोबोट की दिशाओं के अनुसार नाम दिया गया है: आगे, दाईं ओर और नीचे की ओर।
(g में [आगे v] अक्ष का त्वरण :: custom-controller-inertial-timer)
पैरामीटर |
विवरण |
|---|---|
अक्ष |
त्वरण मापने के लिए अक्ष:
|
उदाहरण
जब शुरू हो
[Show the change in acceleration as the robot begins to move.]
स्क्रीन पर पंक्ति [4] कॉलम [1] पर कर्सर सेट करें
स्क्रीन पर ([Resting: ] (g में [दाईं ओर v] अक्ष का त्वरण :: custom-controller-inertial-timer) जोड़ें) प्रिंट करें ▶
स्क्रीन पर कर्सर को अगली पंक्ति पर सेट करें
[0.5] सेकंड प्रतीक्षा करें
[दाएं v] दिशा में [50] [mm v] जाएं ◀ और प्रतीक्षा न करें
[0.1] सेकंड प्रतीक्षा करें
स्क्रीन पर ([Startup: ] (g में [दाईं ओर v] अक्ष का त्वरण :: custom-controller-inertial-timer) जोड़ें) प्रिंट करें ▶
टर्न रेट प्राप्त करें#
घूर्णन दर रोबोट के घूमने की गति को दर्शाती है। गेट टर्न रेट रिपोर्टर ब्लॉक चयनित अक्ष के अनुदिश रोबोट की वर्तमान घूर्णन गति को डिग्री प्रति सेकंड (डीपीएस) में एक पूर्णांक के रूप में रिपोर्ट करता है।
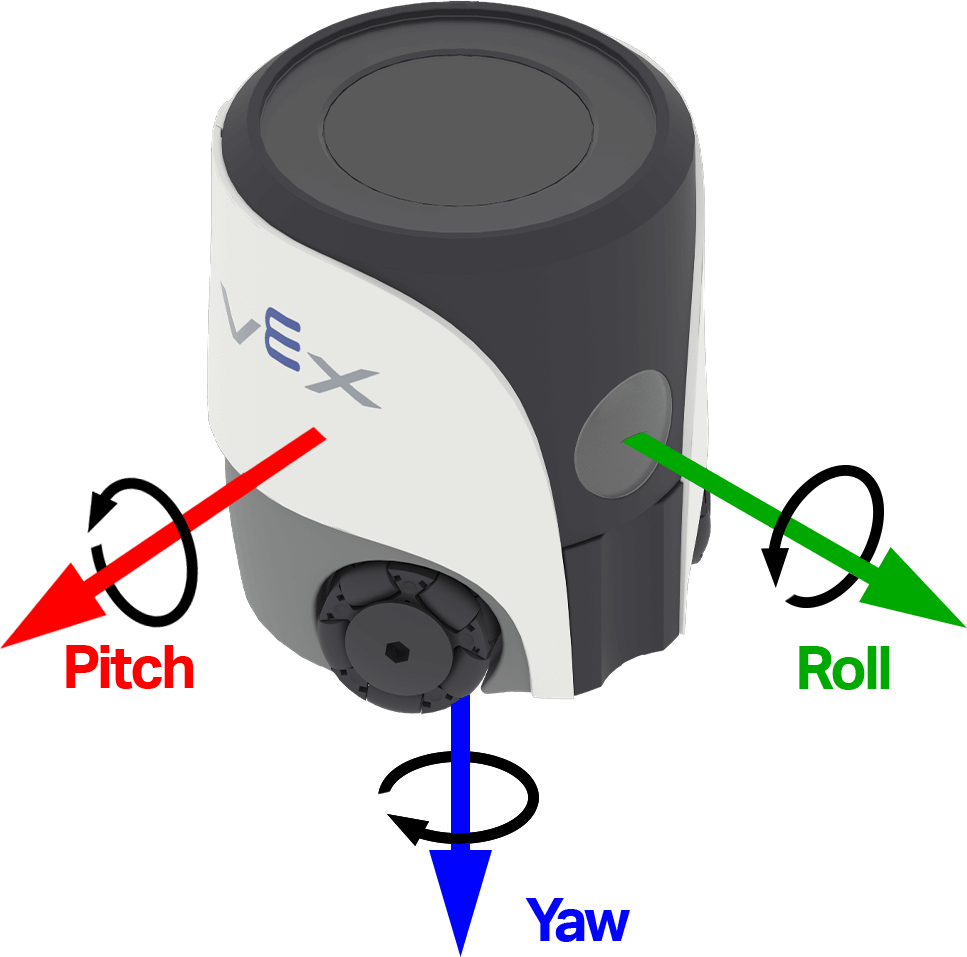
रोबोट के उस अक्ष पर घूमने की दिशा के आधार पर मान धनात्मक या ऋणात्मक हो सकता है। नीचे दिए गए चित्र में तीरों का उपयोग रोल, पिच और यॉ के लिए धनात्मक घूर्णन की दिशा दिखाने के लिए किया गया है।
(dps में [यॉ v] अक्ष की टर्न दर प्राप्त करें)
पैरामीटर |
विवरण |
|---|---|
अक्ष |
घूर्णन दर की रिपोर्ट करने के लिए अक्ष:
|
उदाहरण
जब शुरू हो
[Observe the yaw turn rate as the robot turns.]
[दाएं v] दिशा में [180] डिग्री मुड़ें ◀ और प्रतीक्षा न करें
हमेशा
स्क्रीन साफ़ करें
स्क्रीन पर पंक्ति [1] कॉलम [1] पर कर्सर सेट करें
स्क्रीन पर (dps में [यॉ v] अक्ष की टर्न दर प्राप्त करें) प्रिंट करें ▶
अभिविन्यास#
ओरिएंटेशन, चयनित घूर्णन अक्ष पर रोबोट का वर्तमान कोण है। ओरिएंटेशन रिपोर्टर ब्लॉक रोबोट के रोल, पिच या यॉ को -180.00 से 180.00 डिग्री तक दशमलव संख्या के रूप में रिपोर्ट करता है।
रोल, पिच और यॉ रोबोट के झुकने या मुड़ने के विभिन्न तरीकों का वर्णन करते हैं। नीचे दिए गए चित्र में तीरों का उपयोग रोल, पिच और यॉ के लिए धनात्मक घूर्णन की दिशा दर्शाने के लिए किया गया है।
डिग्री में [यॉ v] का ओरिएंटेशन
पैरामीटर |
विवरण |
|---|---|
अक्ष |
रिपोर्ट करने के लिए अभिविन्यास अक्ष:
|
उदाहरण
जब शुरू हो
[Display the robot's orientation as it is rotated by hand.]
हमेशा
स्क्रीन पर पंक्ति [1] साफ़ करें
स्क्रीन पर पंक्ति [1] कॉलम [1] पर कर्सर सेट करें
स्क्रीन पर (डिग्री में [रोल v] का ओरिएंटेशन) प्रिंट करें ▶
[0.05] सेकंड प्रतीक्षा करें
कार्रवाई#
जब दुर्घटनाग्रस्त हुआ#
जब क्रैश हो हैट ब्लॉक रोबोट द्वारा अचानक प्रभाव या टक्कर का पता लगाने पर संलग्न स्टैक को चलाता है। क्रैश डिटेक्शन एक्सेलेरोमीटर और वर्तमान क्रैश संवेदनशीलता का उपयोग करता है।
जब टकराव हो
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Start moving forward.]
मूव वेलोसिटी [100]% पर सेट करें
[आगे v] दिशा में चलें

जब टकराव हो
[Respond when a crash is detected.]
सभी गतिविधियां रोकें
[टकराव v] ध्वनि चलाएं ▶
क्रैश संवेदनशीलता सेट करें#
सेट क्रैश सेंसिटिविटी स्टैक ब्लॉक यह समायोजित करता है कि रोबोट को क्रैश का पता लगाने के लिए कितनी अचानक त्वरण की आवश्यकता होती है।
क्रैश संवेदनशीलता [कम v] पर सेट करें
पैरामीटर |
विवरण |
|---|---|
संवेदनशीलता |
दुर्घटनाओं का पता लगाने में रोबोट की संवेदनशीलता:
|
उदाहरण
जब शुरू हो
[Move slowly with high crash sensitivity.]
मूव वेलोसिटी [35]% पर सेट करें
क्रैश संवेदनशीलता [उच्च v] पर सेट करें
[आगे v] दिशा में चलें

जब टकराव हो
[Respond when a crash is detected.]
सभी गतिविधियां रोकें
[टकराव v] ध्वनि चलाएं ▶
शीर्षक रीसेट करें#
रीसेट हेडिंग स्टैक ब्लॉक रोबोट की वर्तमान दिशा को 0 डिग्री पर रीसेट करता है। इस ब्लॉक के चलने के बाद, रोबोट जिस दिशा में अभी है, वही नई 0-डिग्री दिशा बन जाती है।
दिशा रीसेट करें
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Face left before turning around.]
[270] डिग्री दिशा पर मुड़ें ▶
दिशा रीसेट करें
[1] सेकंड प्रतीक्षा करें
[180] डिग्री दिशा पर मुड़ें ▶
रोटेशन रीसेट करें#
रीसेट रोटेशन स्टैक ब्लॉक रोबोट के वर्तमान रोटेशन मान को 0 डिग्री पर रीसेट करता है। इस ब्लॉक के चलने के बाद, रोबोट भविष्य के मोड़ों को नए 0-डिग्री रोटेशन मान से ट्रैक करता है।
रोटेशन रीसेट करें
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Turn for 480 degrees before resetting rotation.]
[दाएं v] दिशा में [480] डिग्री मुड़ें ▶
रोटेशन रीसेट करें
हमेशा
स्क्रीन साफ़ करें
स्क्रीन पर पंक्ति [1] कॉलम [1] पर कर्सर सेट करें
स्क्रीन पर (डिग्री में रोटेशन) प्रिंट करें ▶