
Inerciāls#
Ievads#
VEX AIM kodēšanas robotam ir iebūvēts inerciālais sensors. Šis sensors mēra robota kustības un pagriezienus.
Inerciālais sensors šim nolūkam izmanto divas daļas. Žiroskops mēra pagriezienus, piemēram, robota virzienu, rotāciju, pagrieziena ātrumu un orientāciju. Akselerometrs mēra kustības izmaiņas, piemēram, paātrinājumu, palēninājumu vai pēkšņu apstāšanos avārijas laikā.
Inerciālos blokus var izmantot, lai izsekotu pagriezieniem, mērītu paātrinājumu, atklātu avārijas un atiestatītu virziena vai rotācijas vērtības.
Zemāk ir visu bloku saraksts:
Vērtības — Ziņot par orientāciju un kustības datiem.
virziens — Ziņo robota virziena virzienu no 0 līdz 359,99 grādiem.
rotācija — Ziņo, cik tālu robots ir pagriezies.
paātrinājums — Ziņo, cik ātri robots paātrinās vai palēninās pa atlasīto asi.
iegūt pagrieziena ātrumu — Ziņo, cik ātri robots griežas pa atlasīto asi.
orientation — Ziņo par robota rites, slīpuma vai pagrieziena leņķi.
Darbības — reaģēt uz avārijām vai atiestatīt gājienu vērtības.
kad avarēja — Izpilda pievienotos blokus, kad robots konstatē pēkšņu triecienu.
iestatīt avārijas jutību — Pielāgo avārijas noteikšanas jutību pret triecieniem.
atiestatīt virzienu — Atiestata robota virziena vērtību uz 0 grādiem.
atiestatīt rotāciju — Atiestata robota rotācijas vērtību uz 0 grādiem.
Vērtības#
virsraksts#
Virziens ir virziens, kurā robots ir pagriezies, mērot grādos no 0 līdz 359,99. Virziena ziņotāja bloks ziņo par robota pašreizējo virzienu.
Sākuma virziens ir 0 grādi. Ja robots pagriežas tālāk par 359,99 grādiem, virziens atgriežas pie 0 grādiem.
virziena leņķis grādos
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemēri
kad sākts
[Turn right until the heading reaches 90 degrees.]
griezties [pa labi v]
gaidīt [0.05] sekundes
gaidīt līdz <(virziena leņķis grādos) [math_greater_than v] [90]>
apturēt visas kustības
kad sākts
[Display the robot's heading as it is rotated by hand.]
mūžīgi
notīrīt rindu [1] ekrānā
iestatīt kursoru uz rindu [1] kolonnu [1] ekrānā
drukāt (virziena leņķis grādos) ekrānā ▶
gaidīt [0.05] sekundes
rotācija#
Rotācija ir robota pagrieziena lielums, mērot grādos. Atšķirībā no virziena, rotācija var palielināties virs 359,99 grādiem vai samazināties zem 0 grādiem. Projekta sākumā rotācijas vērtība ir iestatīta uz 0 grādiem. Rotācijas ziņotāja bloks ziņo par robota pašreizējo rotāciju.
Pagriežoties pa labi, rotācija palielinās, bet pagriežoties pa kreisi, tā samazinās. Piemēram, veicot divus pilnus pagriezienus pa labi, tiks iegūta 720 grādu rotācija. Pagriežoties vienu pilnu pagriezienu pa kreisi no 0 grādiem, tiks iegūta -360 grādu rotācija.
(rotācija grādos)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Print the rotation value as the robot turns.]
griezties [pa labi v] par [480] grādiem ◀ un negaidīt
mūžīgi
notīrīt ekrānu
iestatīt kursoru uz rindu [1] kolonnu [1] ekrānā
drukāt (rotācija grādos) ekrānā ▶
paātrinājums#
Paātrinājums ir tas, cik ātri robots paātrinās vai palēninās. Paātrinājuma ziņotāja bloks ziņo par robota paātrinājumu pa izvēlēto asi no -4,00 G līdz 4,00 G.
G ir mērvienība, ko izmanto paātrinājuma mērīšanai. 1 G ir aptuveni paātrinājums, ko jūtat no gravitācijas, sēžot nekustīgi.
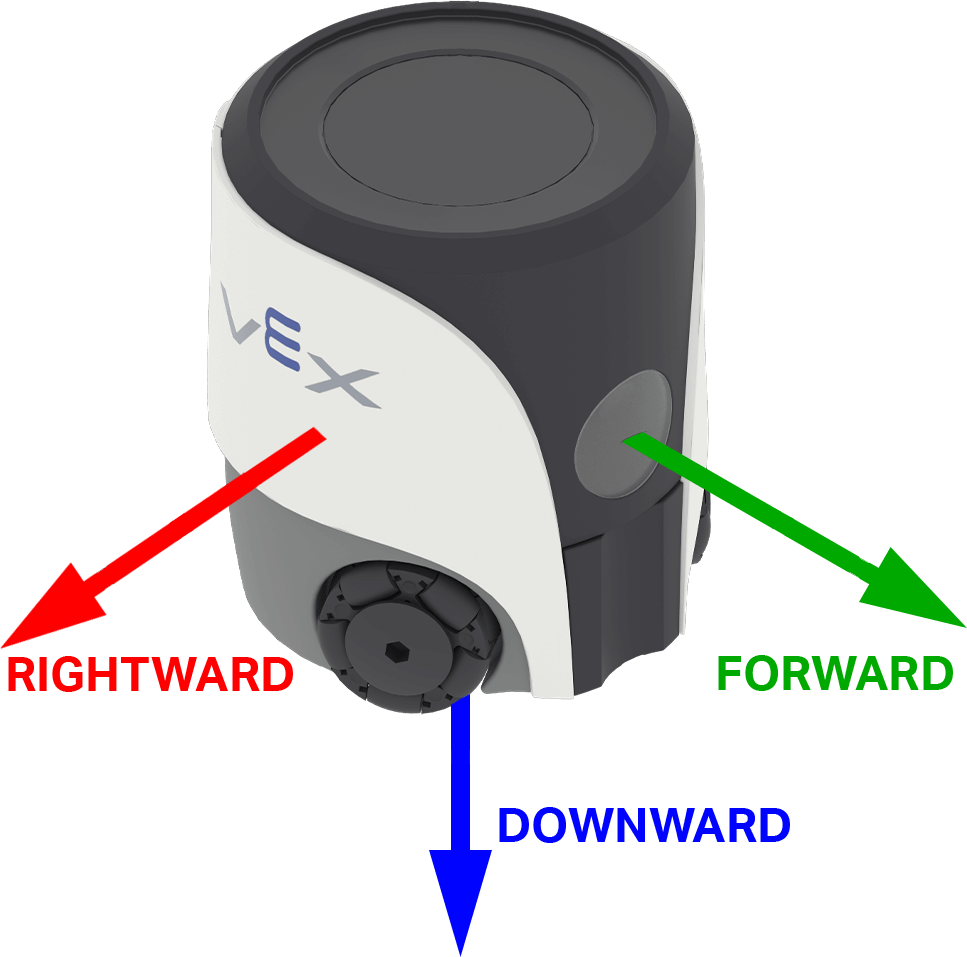
Vērtība var būt pozitīva vai negatīva atkarībā no paātrinājuma virziena uz izvēlētās ass. AIM sistēmā asu opcijas ir nosauktas atbilstoši robota virzieniem: uz priekšu, pa labi un uz leju.
(paātrinājums [uz priekšu v] asī g :: custom-controller-inertial-timer)
Parametri |
Apraksts |
|---|---|
ass |
Ass paātrinājuma mērīšanai:
|
Piemērs
kad sākts
[Show the change in acceleration as the robot begins to move.]
iestatīt kursoru uz rindu [4] kolonnu [1] ekrānā
drukāt (savienot [Resting: ] (paātrinājums [pa labi v] asī g :: custom-controller-inertial-timer)) ekrānā ▶
pāriet uz nākamo rindu ekrānā
gaidīt [0.5] sekundes
virzīties [pa labi v] par [50] [mm v] ◀ un negaidīt
gaidīt [0.1] sekundes
drukāt (savienot [Startup: ] (paātrinājums [pa labi v] asī g :: custom-controller-inertial-timer)) ekrānā ▶
iegūt apgriezienu skaitu#
Pagrieziena ātrums norāda, cik ātri robots griežas. Iegūt pagrieziena ātrumu ziņotāja bloks ziņo par robota pašreizējo rotācijas ātrumu pa atlasīto asi grādos sekundē \(dps\) kā veselu skaitli.
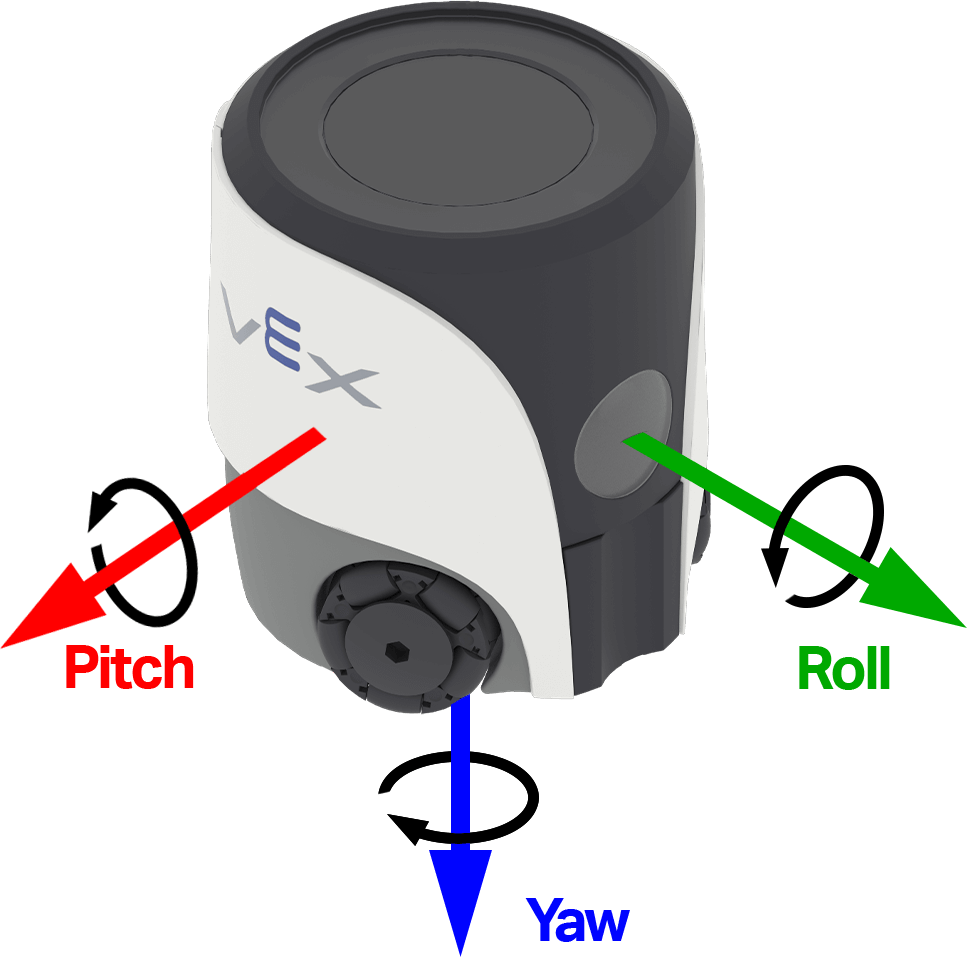
Vērtība var būt pozitīva vai negatīva atkarībā no robota griešanās virziena ap šo asi. Zemāk redzamajā attēlā ir izmantotas bultiņas, lai parādītu pozitīvās rotācijas virzienu ripošanai, slīpumam un novirzei.
(iegūt pagrieziena ātrumu [virpināšanās v] asī dps)
Parametri |
Apraksts |
|---|---|
ass |
Ass, par kuru jāziņo pagrieziena ātrums:
|
Piemērs
kad sākts
[Observe the yaw turn rate as the robot turns.]
griezties [pa labi v] par [180] grādiem ◀ un negaidīt
mūžīgi
notīrīt ekrānu
iestatīt kursoru uz rindu [1] kolonnu [1] ekrānā
drukāt (iegūt pagrieziena ātrumu [virpināšanās v] asī dps) ekrānā ▶
orientācija#
Orientācija ir robota pašreizējais leņķis attiecībā pret izvēlēto pagrieziena asi. Orientācijas ziņotāja bloks ziņo par robota sasvēršanos, slīpumu vai novirzi no -180,00 līdz 180,00 grādiem decimālskaitļa veidā.
Ripošana, slīpums un novirze apraksta dažādus veidus, kā robots var sasvērties vai pagriezties. Zemāk redzamajā attēlā ir izmantotas bultiņas, lai parādītu pozitīvās rotācijas virzienu ripošanai, slīpumam un novirzei.
orientācija [virpināšanās v] grādos
Parametri |
Apraksts |
|---|---|
ass |
Ziņojamā orientācijas ass:
|
Piemērs
kad sākts
[Display the robot's orientation as it is rotated by hand.]
mūžīgi
notīrīt rindu [1] ekrānā
iestatīt kursoru uz rindu [1] kolonnu [1] ekrānā
drukāt (orientācija [ripošana v] grādos) ekrānā ▶
gaidīt [0.05] sekundes
Darbības#
kad avarēja#
Cepuru bloks kad notiek avārija vada pievienoto steku, kad robots konstatē pēkšņu triecienu vai sadursmi. Avārijas noteikšanai tiek izmantots akselerometrs un pašreizējā avārijas jutība.
kad avārija
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Start moving forward.]
iestatīt kustības ātrumu uz [100]%
virzīties [uz priekšu v]

kad avārija
[Respond when a crash is detected.]
apturēt visas kustības
atskaņot skaņu [avārija v] ▶
iestatīt avārijas jutību#
Iestatītās avārijas jutības steka bloks pielāgo, cik liels pēkšņs paātrinājums ir nepieciešams, lai robots noteiktu avāriju.
iestatīt avārijas jutību uz [zems v]
Parametri |
Apraksts |
|---|---|
jutīgums |
Cik jutīgs ir robots, nosakot avārijas:
|
Piemērs
kad sākts
[Move slowly with high crash sensitivity.]
iestatīt kustības ātrumu uz [35]%
iestatīt avārijas jutību uz [augsts v]
virzīties [uz priekšu v]

kad avārija
[Respond when a crash is detected.]
apturēt visas kustības
atskaņot skaņu [avārija v] ▶
atiestatīt virsrakstu#
Steka bloks virziena atiestatīšana atiestata robota pašreizējo virzienu uz 0 grādiem. Pēc šī bloka izpildes virziens, kurā robots pašlaik ir vērsts, kļūst par jauno 0 grādu virzienu.
atiestatīt virziena leņķi
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Face left before turning around.]
griezties uz virziena leņķi [270] grādos ▶
atiestatīt virziena leņķi
gaidīt [1] sekundes
griezties uz virziena leņķi [180] grādos ▶
atiestatīt rotāciju#
Steka bloks atiestatīt rotāciju atiestata robota pašreizējo rotācijas vērtību uz 0 grādiem. Pēc šī bloka izpildes robots seko līdzi turpmākajiem pagriezieniem, sākot no jaunās 0 grādu rotācijas vērtības.
atiestatīt rotāciju
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Turn for 480 degrees before resetting rotation.]
griezties [pa labi v] par [480] grādiem ▶
atiestatīt rotāciju
mūžīgi
notīrīt ekrānu
iestatīt kursoru uz rindu [1] kolonnu [1] ekrānā
drukāt (rotācija grādos) ekrānā ▶