
Inersia#
Perkenalan#
Robot Coding VEX AIM memiliki Sensor Inersia bawaan. Sensor ini mengukur bagaimana robot bergerak dan berbelok.
Sensor Inersia menggunakan dua bagian untuk melakukan hal ini. Giroskop mengukur putaran, seperti arah, rotasi, laju putaran, dan orientasi robot. Akselerometer mengukur perubahan gerakan, seperti percepatan, perlambatan, atau berhenti mendadak saat terjadi tabrakan.
Blok inersia dapat digunakan untuk melacak belokan, mengukur percepatan, mendeteksi tabrakan, dan mengatur ulang nilai arah atau rotasi.
Berikut adalah daftar semua blok:
Nilai — Melaporkan data orientasi dan pergerakan.
heading — Melaporkan arah yang dihadapi robot, dari 0 hingga 359,99 derajat.
rotasi — Melaporkan seberapa jauh robot telah berputar.
percepatan — Melaporkan seberapa cepat robot mempercepat atau memperlambat pada sumbu yang dipilih.
dapatkan kecepatan putar — Melaporkan seberapa cepat robot berputar pada sumbu yang dipilih.
orientasi — Melaporkan sudut roll, pitch, atau yaw robot.
Tindakan — Tanggapi kecelakaan atau atur ulang nilai belok.
ketika terjadi benturan — Menjalankan blok yang terpasang ketika robot mendeteksi benturan tiba-tiba.
atur sensitivitas tabrakan — Menyesuaikan seberapa sensitif deteksi tabrakan terhadap benturan.
reset heading — Mengatur ulang nilai heading robot ke 0 derajat.
reset rotation — Mengatur ulang nilai rotasi robot menjadi 0 derajat.
Nilai-nilai#
menuju#
Heading adalah arah yang dihadapi robot, diukur dalam derajat dari 0 hingga 359,99. Blok pelapor heading melaporkan heading robot saat ini.
Arah awal adalah 0 derajat. Jika robot berbelok melewati 359,99 derajat, arah akan kembali ke 0 derajat.
arah dalam derajat
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Turn right until the heading reaches 90 degrees.]
belok [kanan v]
tunggu [0.05] detik
tunggu sampai <(arah dalam derajat) [math_greater_than v] [90]>
hentikan semua gerakan
saat dimulai
[Display the robot's heading as it is rotated by hand.]
selamanya
bersihkan baris [1] di layar
atur kursor ke baris [1] kolom [1] di layar
cetak (arah dalam derajat) di layar ▶
tunggu [0.05] detik
rotasi#
Rotasi adalah seberapa jauh robot telah berputar, diukur dalam derajat. Tidak seperti arah, rotasi dapat meningkat melebihi 359,99 derajat atau menurun di bawah 0 derajat. Pada awal proyek, nilai rotasi diatur ke 0 derajat. Blok pelapor rotasi melaporkan rotasi robot saat ini.
Memutar ke kanan akan meningkatkan rotasi, dan memutar ke kiri akan mengurangi rotasi. Misalnya, melakukan dua putaran penuh ke kanan akan menghasilkan rotasi sebesar 720 derajat. Memutar satu putaran penuh ke kiri dari 0 derajat akan menghasilkan rotasi sebesar -360 derajat.
(rotasi dalam derajat)
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Print the rotation value as the robot turns.]
belok [kanan v] sejauh [480] derajat ◀ dan jangan tunggu
selamanya
bersihkan layar
atur kursor ke baris [1] kolom [1] di layar
cetak (rotasi dalam derajat) di layar ▶
percepatan#
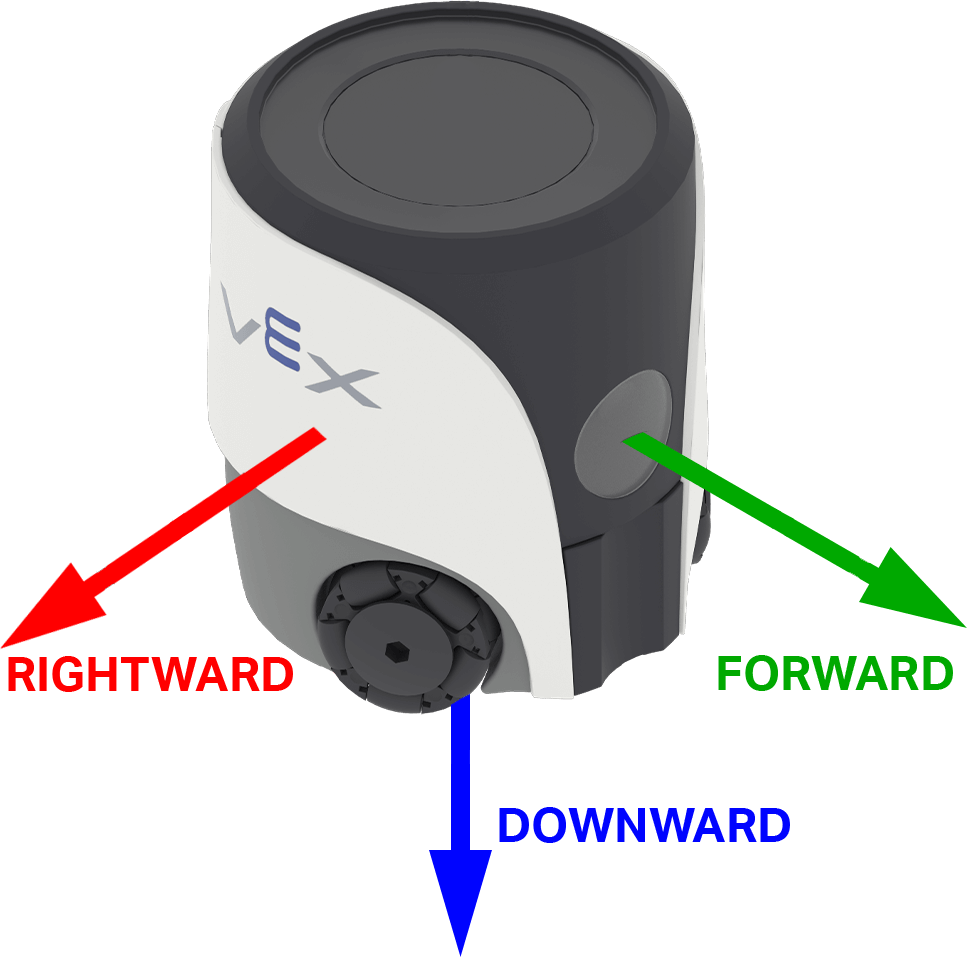
Akselerasi adalah seberapa cepat robot mempercepat atau memperlambat. Blok pelapor akselerasi melaporkan akselerasi robot sepanjang sumbu yang dipilih, dari -4,00 G hingga 4,00 G.
G adalah satuan yang digunakan untuk mengukur percepatan. 1 G kira-kira sama dengan percepatan yang Anda rasakan akibat gravitasi saat duduk diam.
Nilainya bisa positif atau negatif tergantung pada arah percepatan pada sumbu yang dipilih. Di AIM, opsi sumbu diberi nama sesuai arah pada robot: maju, ke kanan, dan ke bawah.
(percepatan sumbu [maju v] dalam g :: custom-controller-inertial-timer)
Parameter |
Keterangan |
|---|---|
sumbu |
Sumbu untuk mengukur percepatan:
|
Contoh
saat dimulai
[Show the change in acceleration as the robot begins to move.]
atur kursor ke baris [4] kolom [1] di layar
cetak (gabung [Resting: ] (percepatan sumbu [ke kanan v] dalam g :: custom-controller-inertial-timer)) di layar ▶
atur kursor ke baris berikutnya di layar
tunggu [0.5] detik
gerak [kanan v] sejauh [50] [mm v] ◀ dan jangan tunggu
tunggu [0.1] detik
cetak (gabung [Startup: ] (percepatan sumbu [ke kanan v] dalam g :: custom-controller-inertial-timer)) di layar ▶
dapatkan tingkat pergantian#
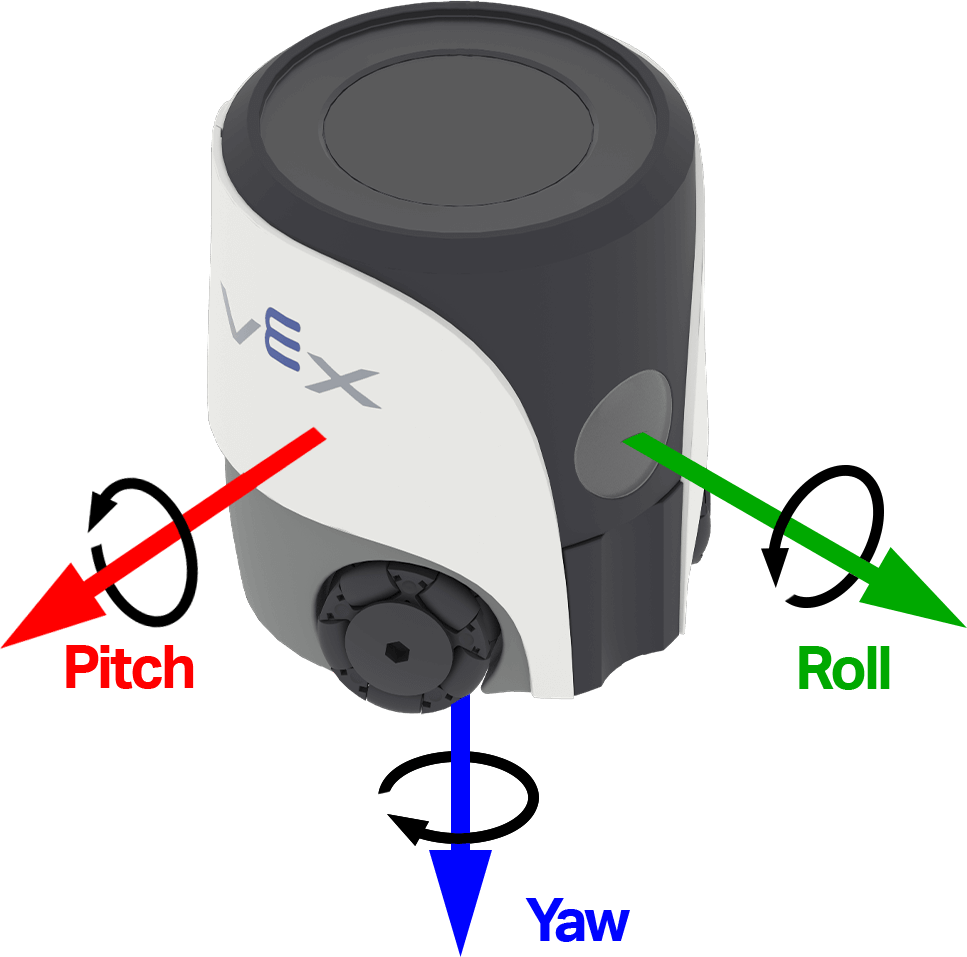
Kecepatan putar adalah seberapa cepat robot berputar. Blok pelapor get turn rate melaporkan kecepatan rotasi robot saat ini di sepanjang sumbu yang dipilih dalam derajat per detik \(dps\), sebagai bilangan bulat.
Nilainya bisa positif atau negatif tergantung pada arah rotasi robot pada sumbu tersebut. Gambar di bawah menggunakan panah untuk menunjukkan arah rotasi positif untuk roll, pitch, dan yaw.
(dapatkan laju belok sumbu [yaw v] dalam dps)
Parameter |
Keterangan |
|---|---|
sumbu |
Sumbu untuk melaporkan laju putaran:
|
Contoh
saat dimulai
[Observe the yaw turn rate as the robot turns.]
belok [kanan v] sejauh [180] derajat ◀ dan jangan tunggu
selamanya
bersihkan layar
atur kursor ke baris [1] kolom [1] di layar
cetak (dapatkan laju belok sumbu [yaw v] dalam dps) di layar ▶
orientasi#
Orientasi adalah sudut robot saat ini pada sumbu putar yang dipilih. Blok pelapor orientasi melaporkan roll, pitch, atau yaw robot, dari -180,00 hingga 180,00 derajat sebagai angka desimal.
Roll, pitch, dan yaw menggambarkan berbagai cara robot dapat miring atau berputar. Gambar di bawah ini menggunakan panah untuk menunjukkan arah rotasi positif untuk roll, pitch, dan yaw.
orientasi [yaw v] dalam derajat
Parameter |
Keterangan |
|---|---|
sumbu |
Sumbu orientasi yang akan dilaporkan:
|
Contoh
saat dimulai
[Display the robot's orientation as it is rotated by hand.]
selamanya
bersihkan baris [1] di layar
atur kursor ke baris [1] kolom [1] di layar
cetak (orientasi [roll v] dalam derajat) di layar ▶
tunggu [0.05] detik
Tindakan#
saat terjadi kecelakaan#
Blok topi when crashed menjalankan tumpukan yang terpasang ketika robot mendeteksi benturan atau tabrakan tiba-tiba. Deteksi tabrakan menggunakan akselerometer dan sensitivitas tabrakan saat ini.
saat tabrakan
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Start moving forward.]
atur kecepatan gerak ke [100]%
gerak [maju v]

saat tabrakan
[Respond when a crash is detected.]
hentikan semua gerakan
putar suara [tabrakan v] ▶
atur sensitivitas benturan#
Blok tumpukan set crash sensitivity menyesuaikan seberapa besar akselerasi mendadak yang dibutuhkan agar robot dapat mendeteksi tabrakan.
atur sensitivitas tabrakan ke [rendah v]
Parameter |
Keterangan |
|---|---|
kepekaan |
Seberapa sensitif robot dalam mendeteksi benturan:
|
Contoh
saat dimulai
[Move slowly with high crash sensitivity.]
atur kecepatan gerak ke [35]%
atur sensitivitas tabrakan ke [tinggi v]
gerak [maju v]

saat tabrakan
[Respond when a crash is detected.]
hentikan semua gerakan
putar suara [tabrakan v] ▶
Atur ulang judul#
Blok tumpukan reset heading mengatur ulang arah robot saat ini ke 0 derajat. Setelah blok ini dijalankan, arah yang sedang dihadapi robot akan menjadi arah 0 derajat yang baru.
reset arah
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Face left before turning around.]
belok ke arah [270] derajat ▶
reset arah
tunggu [1] detik
belok ke arah [180] derajat ▶
atur ulang rotasi#
Blok tumpukan reset rotation mengatur ulang nilai rotasi robot saat ini menjadi 0 derajat. Setelah blok ini dijalankan, robot akan melacak belokan selanjutnya dari nilai rotasi 0 derajat yang baru.
reset rotasi
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Turn for 480 degrees before resetting rotation.]
belok [kanan v] sejauh [480] derajat ▶
reset rotasi
selamanya
bersihkan layar
atur kursor ke baris [1] kolom [1] di layar
cetak (rotasi dalam derajat) di layar ▶