
관성#
소개#
VEX AIM 코딩 로봇에는 관성 센서가 내장되어 있습니다. 이 센서는 로봇의 움직임과 회전 방식을 측정합니다.
관성 센서는 이를 위해 두 부분으로 구성됩니다. 자이로스코프는 로봇의 진행 방향, 회전, 회전 속도 및 자세와 같은 회전을 측정합니다. 가속도계는 가속, 감속 또는 충돌 시 갑작스러운 정지와 같은 움직임의 변화를 측정합니다.
관성 블록은 회전 추적, 가속도 측정, 충돌 감지, 방향 또는 회전 값 재설정에 사용할 수 있습니다.
아래는 모든 블록 목록입니다.
값 — 방향 및 움직임 데이터를 보고합니다.
heading — 로봇이 향하고 있는 방향을 0~359.99도 범위에서 보고합니다.
회전 — 로봇이 얼마나 회전했는지 보고합니다.
가속도 — 선택된 축에서 로봇이 얼마나 빠르게 가속하거나 감속하는지 보고합니다.
회전율 가져오기 — 선택된 축을 중심으로 로봇이 회전하는 속도를 보고합니다.
방향 — 로봇의 롤, 피치 또는 요 각도를 보고합니다.
조치 — 충돌에 대응하거나 턴 값을 재설정합니다.
충돌 시 — 로봇이 갑작스러운 충격을 감지하면 연결된 블록을 실행합니다.
충돌 감지 민감도 설정 — 충돌 감지의 충격 민감도를 조정합니다.
방향 재설정 — 로봇의 방향 값을 0도로 재설정합니다.
회전 재설정 — 로봇의 회전 값을 0도로 재설정합니다.
값#
표제#
헤딩은 로봇이 향하는 방향을 나타내며, 0도에서 359.99도까지의 각도로 측정됩니다. 헤딩 리포터 블록은 로봇의 현재 헤딩을 보고합니다.
초기 진행 방향은 0도입니다. 로봇이 359.99도를 넘어서 회전하면 진행 방향은 다시 0도로 돌아갑니다.
방향각(도)
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예시
시작 시
[Turn right until the heading reaches 90 degrees.]
[오른쪽 v] 방향으로 회전
[0.05]초 기다리기
<(방향각(도)) [math_greater_than v] [90]>까지 기다리기
모든 동작 정지
시작 시
[Display the robot's heading as it is rotated by hand.]
무한 반복
화면에서 [1]행 지우기
화면에서 커서를 [1]행 [1]열로 이동
화면에 (방향각(도)) 출력 ▶
[0.05]초 기다리기
회전#
회전은 로봇이 회전한 정도를 각도로 나타낸 것입니다. 진행 방향과 달리 회전은 359.99도를 초과하거나 0도 미만으로 감소할 수 있습니다. 프로젝트 시작 시 회전 값은 0도로 설정됩니다. 회전 리포터 블록은 로봇의 현재 회전 값을 출력합니다.
오른쪽으로 회전하면 회전 각도가 증가하고, 왼쪽으로 회전하면 회전 각도가 감소합니다. 예를 들어, 오른쪽으로 두 바퀴를 완전히 돌면 720도 회전한 것으로 표시됩니다. 0도에서 왼쪽으로 한 바퀴를 완전히 돌면 -360도 회전한 것으로 표시됩니다.
(회전각(도))
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Print the rotation value as the robot turns.]
[오른쪽 v] 방향으로 [480]도 회전 ◀ 및 기다리지 않음
무한 반복
화면 지우기
화면에서 커서를 [1]행 [1]열로 이동
화면에 (회전각(도)) 출력 ▶
가속#
가속도는 로봇이 얼마나 빠르게 가속하거나 감속하는지를 나타냅니다. 가속도 리포터 블록은 선택된 축을 따라 로봇의 가속도를 -4.00G에서 4.00G까지의 값으로 보고합니다.
G는 가속도를 측정하는 단위입니다. 1G는 가만히 앉아 있을 때 중력으로부터 느끼는 가속도와 거의 같습니다.
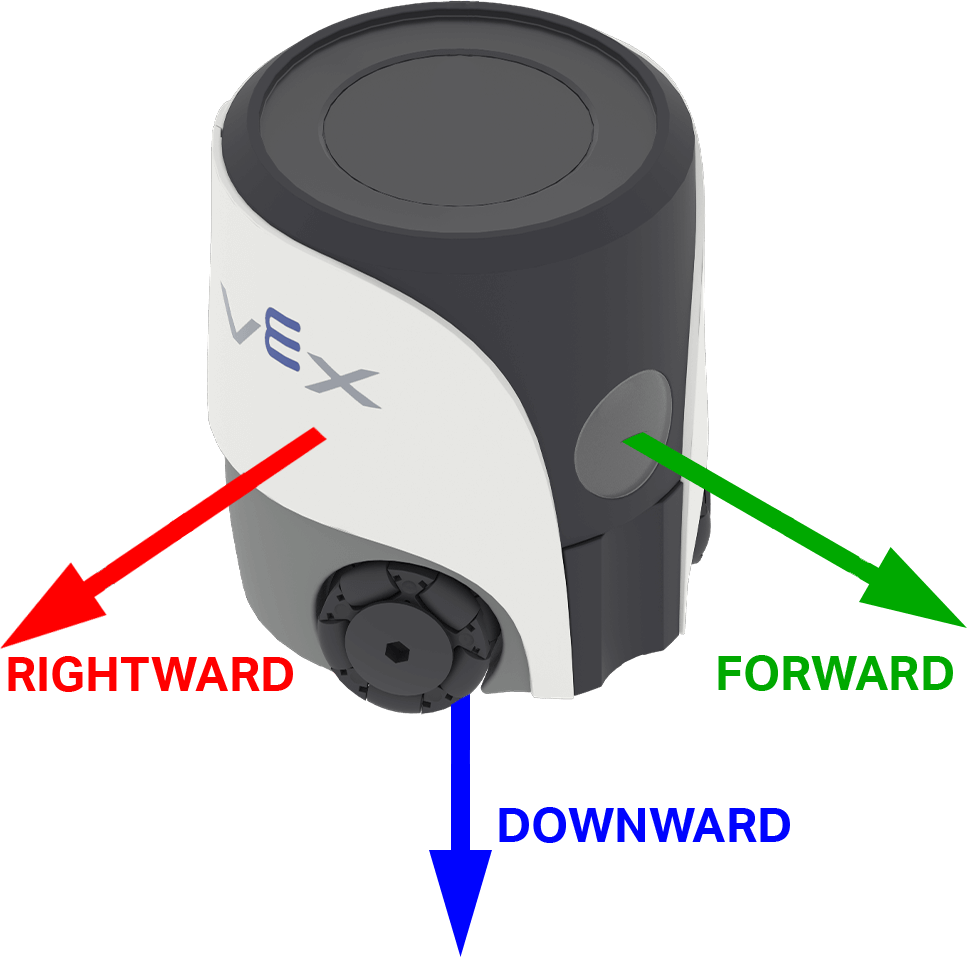
해당 값은 선택된 축의 가속도 방향에 따라 양수 또는 음수일 수 있습니다. AIM에서 축 옵션은 로봇의 방향에 따라 전진, 우측, 하향으로 명명됩니다.
([앞으로 v] 축 가속도\(g\) :: custom-controller-inertial-timer)
매개변수 |
설명 |
|---|---|
중심선 |
가속도를 측정할 축:
|
예
시작 시
[Show the change in acceleration as the robot begins to move.]
화면에서 커서를 [4]행 [1]열로 이동
화면에 ([Resting: ] ([오른쪽 방향 v] 축 가속도\(g\) :: custom-controller-inertial-timer) 합치기) 출력 ▶
화면에서 커서를 다음 행으로 이동
[0.5]초 기다리기
[오른쪽 v] 방향으로 [50] [mm v] 이동 ◀ 및 기다리지 않음
[0.1]초 기다리기
화면에 ([Startup: ] ([오른쪽 방향 v] 축 가속도\(g\) :: custom-controller-inertial-timer) 합치기) 출력 ▶
회전율을 구하세요#
회전율은 로봇이 회전하는 속도를 나타냅니다. 회전율 가져오기 리포터 블록은 선택된 축을 따라 로봇의 현재 회전 속도를 초당 도\(dps\) 단위로 정수로 보고합니다.
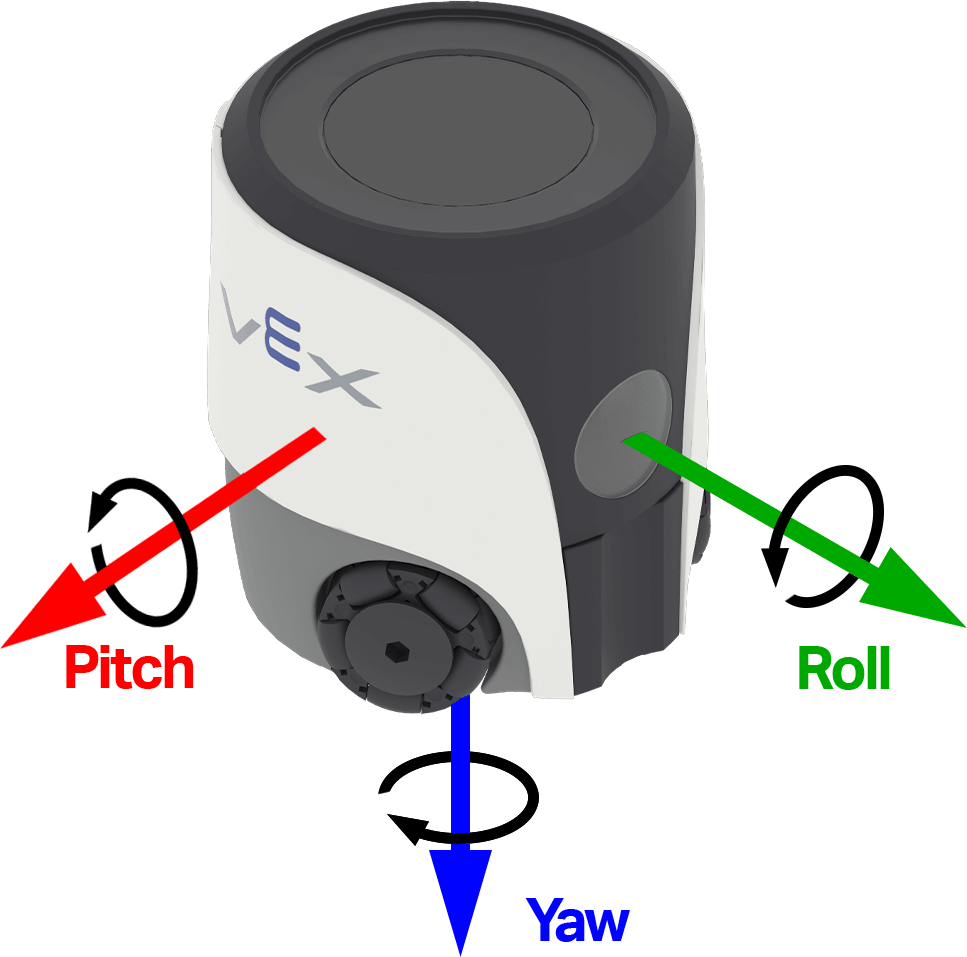
이 값은 로봇이 해당 축을 중심으로 회전하는 방향에 따라 양수 또는 음수가 될 수 있습니다. 아래 이미지는 화살표를 사용하여 롤, 피치, 요우의 양의 회전 방향을 보여줍니다.
([요 v] 축 회전 속도 가져오기\(dps\))
매개변수 |
설명 |
|---|---|
중심선 |
회전율을 보고할 축:
|
예
시작 시
[Observe the yaw turn rate as the robot turns.]
[오른쪽 v] 방향으로 [180]도 회전 ◀ 및 기다리지 않음
무한 반복
화면 지우기
화면에서 커서를 [1]행 [1]열로 이동
화면에 ([요 v] 축 회전 속도 가져오기\(dps\)) 출력 ▶
정위#
방향(Orientation)은 선택된 회전축에 대한 로봇의 현재 각도입니다. 방향 리포터 블록은 로봇의 롤, 피치 또는 요 값을 -180.00도에서 180.00도 사이의 소수점으로 보고합니다.
롤, 피치, 요는 로봇이 기울이거나 회전할 수 있는 다양한 방식을 나타냅니다. 아래 이미지는 화살표를 사용하여 롤, 피치, 요의 양의 회전 방향을 보여줍니다.
[요 v] 방향(도)
매개변수 |
설명 |
|---|---|
중심선 |
보고할 방향 축:
|
예
시작 시
[Display the robot's orientation as it is rotated by hand.]
무한 반복
화면에서 [1]행 지우기
화면에서 커서를 [1]행 [1]열로 이동
화면에 ([롤 v] 방향(도)) 출력 ▶
[0.05]초 기다리기
행위#
충돌했을 때#
충돌 시 hat 블록은 로봇이 갑작스러운 충격이나 충돌을 감지하면 연결된 스택을 실행합니다. 충돌 감지는 가속도계와 현재 충돌 감도를 사용합니다.
충돌 발생 시
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Start moving forward.]
이동 속도를 [100]%로 설정
[앞으로 v] 방향으로 이동

충돌 발생 시
[Respond when a crash is detected.]
모든 동작 정지
소리 [충돌 v] 재생 ▶
충돌 민감도 설정#
충돌 감지 민감도 설정 스택 블록은 로봇이 충돌을 감지하는 데 필요한 급격한 가속도를 조정합니다.
충돌 감도를 [낮음 v]로 설정
매개변수 |
설명 |
|---|---|
감광도 |
로봇의 충돌 감지 민감도:
|
예
시작 시
[Move slowly with high crash sensitivity.]
이동 속도를 [35]%로 설정
충돌 감도를 [높음 v]로 설정
[앞으로 v] 방향으로 이동

충돌 발생 시
[Respond when a crash is detected.]
모든 동작 정지
소리 [충돌 v] 재생 ▶
재설정 제목#
리셋 헤딩 스택 블록은 로봇의 현재 헤딩을 0도로 재설정합니다. 이 블록이 실행된 후, 로봇이 현재 바라보고 있는 방향이 새로운 0도 헤딩이 됩니다.
방향각 초기화
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Face left before turning around.]
[270]도 방향각으로 회전 ▶
방향각 초기화
[1]초 기다리기
[180]도 방향각으로 회전 ▶
회전 재설정#
회전 초기화 스택 블록은 로봇의 현재 회전 값을 0도로 초기화합니다. 이 블록이 실행된 후, 로봇은 새로운 0도 회전 값을 기준으로 이후 회전을 추적합니다.
회전각 초기화
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Turn for 480 degrees before resetting rotation.]
[오른쪽 v] 방향으로 [480]도 회전 ▶
회전각 초기화
무한 반복
화면 지우기
화면에서 커서를 [1]행 [1]열로 이동
화면에 (회전각(도)) 출력 ▶