
Inertiaalinen#
Johdanto#
VEX AIM -koodausrobotissa on sisäänrakennettu inertia-anturi. Tämä anturi mittaa robotin liikettä ja kääntymistä.
Inertia-anturi käyttää tähän kahta osaa. Gyroskooppi mittaa kääntymistä, kuten robotin suuntaa, pyörimistä, kääntymisnopeutta ja suuntaa. Kiihtyvyysanturi mittaa liikkeen muutoksia, kuten kiihtymistä, hidastumista tai äkillistä pysähtymistä törmäyksen aikana.
Inertialohkoja voidaan käyttää käännösten seuraamiseen, kiihtyvyyden mittaamiseen, törmäysten havaitsemiseen ja suunta- tai pyörimisarvojen nollaamiseen.
Alla on luettelo kaikista lohkoista:
Arvot — Raportoi suunta- ja liiketiedot.
suunta — Ilmoittaa robotin suunnan 0–359,99 astetta.
rotation — Raportoi, kuinka paljon robotti on kääntynyt.
kiihtyvyys — Raportoi, kuinka nopeasti robotti kiihtyy tai hidastuu valitulla akselilla.
hae kääntönopeus — Raportoi, kuinka nopeasti robotti pyörii valitun akselin ympäri.
orientation — Ilmoittaa robotin kallistuskulman, kallistuskulman tai kääntökulman.
Toiminnot — Reagoi kaatumuksiin tai nollaa vuoroarvot.
kun kaatui — Suorittaa kiinnitetyt lohkot, kun robotti havaitsee äkillisen iskun.
aseta törmäysherkkyys — Säätää törmäyksentunnistuksen herkkyyttä iskuille.
nollaa suunta — Palauttaa robotin suunta-arvon arvoon 0 astetta.
nollaa kierto — Palauttaa robotin kiertoarvon 0 asteeseen.
Arvot#
otsikko#
Suunta on robotin suunta, mitattuna asteina välillä 0–359,99. Suunta-raporttilohko raportoi robotin nykyisen suunnan.
Lähtösuunta on 0 astetta. Jos robotti kääntyy yli 359,99 astetta, suunta palautuu takaisin 0 asteeseen.
suuntakulma asteina
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkkejä
kun käynnistetään
[Turn right until the heading reaches 90 degrees.]
käänny [oikealle v]
odota [0.05] sekuntia
odota kunnes <(suuntakulma asteina) [math_greater_than v] [90]>
pysäytä kaikki liike
kun käynnistetään
[Display the robot's heading as it is rotated by hand.]
ikuisesti
tyhjennä rivi [1] näytöltä
aseta kursori riville [1] sarakkeeseen [1] näytöllä
tulosta (suuntakulma asteina) näytöllä ▶
odota [0.05] sekuntia
kierto#
Rotaatio ilmaisee robotin kääntymisnopeuden asteina. Toisin kuin suunnassa, rotaatio voi kasvaa yli 359,99 asteen tai laskea alle 0 asteen. Projektin alussa rotaatioarvoksi asetetaan 0 astetta. Rotaatio-raportointilohko raportoi robotin nykyisen rotaation.
Kääntyminen oikealle lisää kiertoa ja kääntäminen vasemmalle vähentää sitä. Esimerkiksi kaksi täyttä käännöstä oikealle tuottaa 720 asteen kiertoa. Yksi täysi kierros vasemmalle 0 asteesta tuottaa -360 asteen kiertoa.
(kierros asteina)
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Print the rotation value as the robot turns.]
käänny [oikealle v] [480] astetta ◀ eikä odota
ikuisesti
tyhjennä näyttö
aseta kursori riville [1] sarakkeeseen [1] näytöllä
tulosta (kierros asteina) näytöllä ▶
kiihtyvyys#
Kiihtyvyys kuvaa sitä, kuinka nopeasti robotti kiihtyy tai hidastuu. Kiihtyvyyden raportointilohko raportoi robotin kiihtyvyyden valitun akselin suuntaisesti välillä -4,00 G - 4,00 G.
G on kiihtyvyyden yksikkö. Yksi G on suunnilleen painovoiman aiheuttama kiihtyvyys, jonka tunnet paikallasi istuessasi.
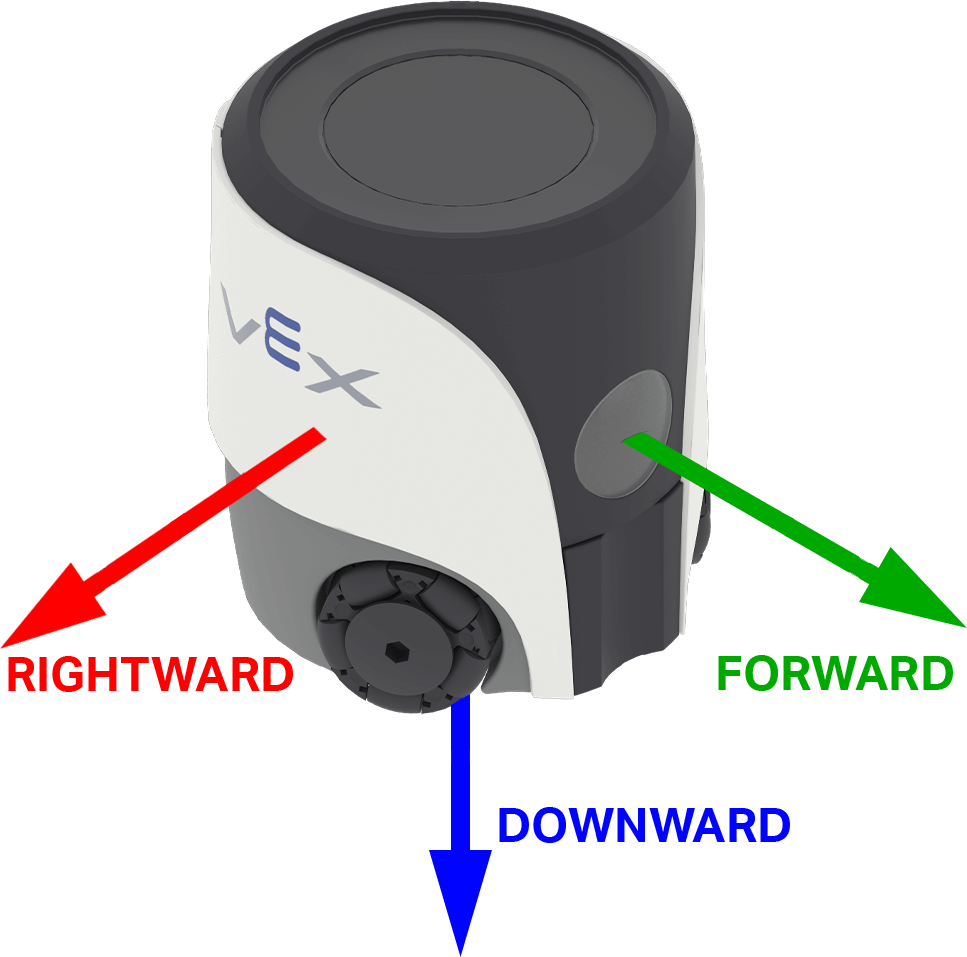
Arvo voi olla positiivinen tai negatiivinen valitun akselin kiihtyvyyden suunnan mukaan. AIM:ssä akselivaihtoehdot on nimetty robotin suuntien mukaan: eteen, oikealle ja alaspäin.
(kiihtyvyys [eteenpäin v]-akselin suunnassa g:nä :: custom-controller-inertial-timer)
Parametrit |
Kuvaus |
|---|---|
akseli |
Kiihtyvyyden mittausakseli:
|
Esimerkki
kun käynnistetään
[Show the change in acceleration as the robot begins to move.]
aseta kursori riville [4] sarakkeeseen [1] näytöllä
tulosta (yhdistä [Resting: ] (kiihtyvyys [oikealle v]-akselin suunnassa g:nä :: custom-controller-inertial-timer)) näytöllä ▶
siirrä kursori seuraavalle riville näytöllä
odota [0.5] sekuntia
liiku [oikealle v] [50] [mm v] ◀ eikä odota
odota [0.1] sekuntia
tulosta (yhdistä [Startup: ] (kiihtyvyys [oikealle v]-akselin suunnassa g:nä :: custom-controller-inertial-timer)) näytöllä ▶
hanki käännösnopeus#
Kääntönopeus on robotin pyörimisnopeus. Hae kääntymisnopeus -raporttilohko raportoi robotin nykyisen pyörimisnopeuden valittua akselia pitkin asteina sekunnissa \(dps\) kokonaislukuna.
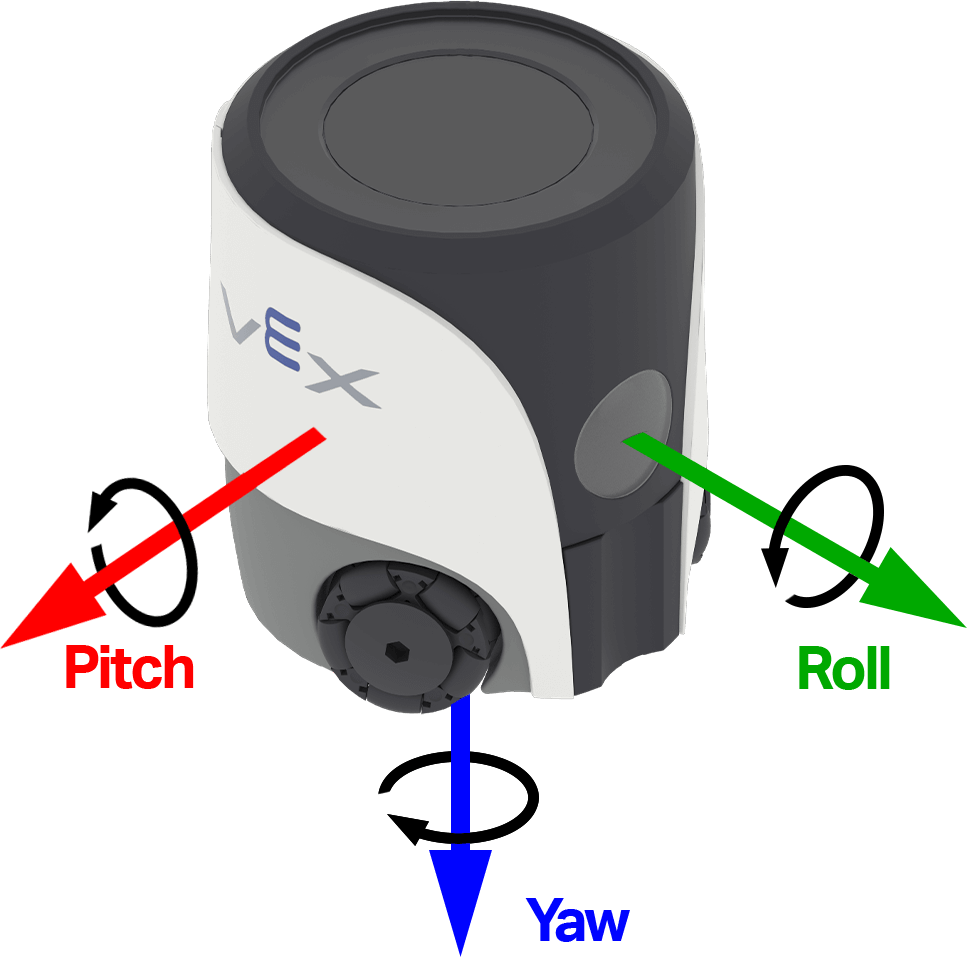
Arvo voi olla positiivinen tai negatiivinen riippuen siitä, mihin suuntaan robotti pyörii kyseisellä akselilla. Alla olevassa kuvassa nuolet osoittavat positiivisen pyörimisen suunnan vierinnälle, kallistukselle ja kääntökulmalle.
(hae [yaw v]-akselin kulmanopeuden arvo dps:nä)
Parametrit |
Kuvaus |
|---|---|
akseli |
Akseli, jolta käännösnopeus raportoidaan:
|
Esimerkki
kun käynnistetään
[Observe the yaw turn rate as the robot turns.]
käänny [oikealle v] [180] astetta ◀ eikä odota
ikuisesti
tyhjennä näyttö
aseta kursori riville [1] sarakkeeseen [1] näytöllä
tulosta (hae [yaw v]-akselin kulmanopeuden arvo dps:nä) näytöllä ▶
suuntautuminen#
Orientaatio on robotin nykyinen kulma valitun kääntöakselin suhteen. Suuntauksen raportointilohko raportoi robotin vierintäkulman, kallistuksen tai kääntökulman desimaalilukuna välillä -180,00 - 180,00 astetta.
Rullaus, kallistus ja kääntökulma kuvaavat robotin eri tapoja kallistua tai kääntyä. Alla olevassa kuvassa nuolet osoittavat positiivisen rotaation suunnan rullaukselle, kallistukselle ja kääntökulmalle.
orientaatio [yaw v] asteina
Parametrit |
Kuvaus |
|---|---|
akseli |
Ilmoitettava suunta-akseli:
|
Esimerkki
kun käynnistetään
[Display the robot's orientation as it is rotated by hand.]
ikuisesti
tyhjennä rivi [1] näytöltä
aseta kursori riville [1] sarakkeeseen [1] näytöllä
tulosta (orientaatio [roll v] asteina) näytöllä ▶
odota [0.05] sekuntia
Toiminnot#
kun kaatui#
Törmäyksen sattuessa -hattulohko suorittaa liitettyä pinoa, kun robotti havaitsee äkillisen iskun tai törmäyksen. Törmäyksen havaitsemisessa käytetään kiihtyvyysanturia ja nykyistä törmäysherkkyyttä.
kun törmätään
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Start moving forward.]
aseta liikenopeus [100]%
liiku [eteenpäin v]

kun törmätään
[Respond when a crash is detected.]
pysäytä kaikki liike
toista ääni [törmäys v] ▶
aseta törmäysherkkyys#
Aseta törmäysherkkyys -pino-lohko säätää, kuinka paljon äkillistä kiihtyvyyttä robotti tarvitsee törmäyksen havaitsemiseksi.
aseta törmäysherkkyys [matala v]
Parametrit |
Kuvaus |
|---|---|
herkkyys |
Robotin herkkyys törmäysten havaitsemisessa:
|
Esimerkki
kun käynnistetään
[Move slowly with high crash sensitivity.]
aseta liikenopeus [35]%
aseta törmäysherkkyys [korkea v]
liiku [eteenpäin v]

kun törmätään
[Respond when a crash is detected.]
pysäytä kaikki liike
toista ääni [törmäys v] ▶
nollaa otsikko#
Nollaa suunta -pino-lohko palauttaa robotin nykyisen suunnan 0 asteeseen. Tämän lohkon suorittamisen jälkeen robotin nykyinen suunta muuttuu uudeksi 0 asteen suunnaksi.
nollaa suuntakulma
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Face left before turning around.]
käänny suuntakulmaan [270] astetta ▶
nollaa suuntakulma
odota [1] sekuntia
käänny suuntakulmaan [180] astetta ▶
nollaa kierto#
Nollaa kierto -pino-lohko nollaa robotin nykyisen kiertoarvon 0 asteeseen. Tämän lohkon suorittamisen jälkeen robotti seuraa tulevia käännöksiä uudesta 0 asteen kiertoarvosta.
nollaa kierros
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Turn for 480 degrees before resetting rotation.]
käänny [oikealle v] [480] astetta ▶
nollaa kierros
ikuisesti
tyhjennä näyttö
aseta kursori riville [1] sarakkeeseen [1] näytöllä
tulosta (kierros asteina) näytöllä ▶