
Inercinis#
Įvadas#
VEX AIM kodavimo robotas turi įmontuotą inercinį jutiklį. Šis jutiklis matuoja, kaip robotas juda ir sukasi.
Inercinis jutiklis tam naudoja dvi dalis. Giroskopas matuoja posūkius, tokius kaip roboto kryptis, sukimasis, posūkio greitis ir orientacija. Akselerometras matuoja judėjimo pokyčius, tokius kaip pagreitėjimas, sulėtėjimas ar staigus sustojimas susidūrimo metu.
Inerciniai blokai gali būti naudojami posūkiams sekti, pagreičiui matuoti, avarijoms aptikti ir krypties ar sukimosi reikšmėms iš naujo nustatyti.
Žemiau pateikiamas visų blokų sąrašas:
Reikšmės – pateikti orientacijos ir judėjimo duomenis.
heading – nurodo roboto judėjimo kryptį nuo 0 iki 359,99 laipsnių.
rotation — Praneša, kiek robotas pasisuko.
pagreitis — Praneša, kaip greitai robotas greitėja arba lėtėja pasirinktoje ašyje.
gauti apsisukimo greitį — Praneša, kaip greitai robotas sukasi pasirinkta ašimi.
orientation — Praneša apie roboto riedėjimo, polinkio arba posūkio kampą.
Veiksmai – reaguoti į gedimus arba iš naujo nustatyti posūkių vertes.
kai sudužo — Paleidžia prijungtus blokus, kai robotas aptinka staigų smūgį.
nustatyti susidūrimo jautrumą – Reguliuoja susidūrimo aptikimo jautrumą smūgiams.
atstatyti kryptį — Atkuria roboto krypties reikšmę į 0 laipsnių.
reset rotation — Atkuria roboto sukimosi reikšmę į 0 laipsnių.
Vertybės#
antraštė#
Kryptis – tai roboto judėjimo kryptis, matuojama laipsniais nuo 0 iki 359,99. Krypties pranešimo blokas praneša apie dabartinę roboto judėjimo kryptį.
Pradinė kryptis yra 0 laipsnių. Jei robotas pasisuka daugiau nei 359,99 laipsnio, kryptis grįžta į 0 laipsnių.
kryptis laipsniais
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdžiai
kai pradėta
[Turn right until the heading reaches 90 degrees.]
sukti [dešinėn v]
laukti [0.05] sekundžių
laukti kol <(kryptis laipsniais) [math_greater_than v] [90]>
sustabdyti visus judesius
kai pradėta
[Display the robot's heading as it is rotated by hand.]
amžinai
išvalyti eilutę [1] ekrane
nustatyti žymeklį į eilutę [1] stulpelį [1] ekrane
spausdinti (kryptis laipsniais) ekrane ▶
laukti [0.05] sekundžių
rotacija#
Sukimas – tai roboto posūkio kampas, matuojamas laipsniais. Skirtingai nuo krypties, sukimasis gali padidėti virš 359,99 laipsnio arba sumažėti žemiau 0 laipsnių. Projekto pradžioje sukimosi vertė nustatoma į 0 laipsnių. Sukimosi reporterio blokas praneša apie dabartinį roboto sukimąsi.
Sukant į dešinę, sukimasis padidėja, o sukant į kairę – sumažėja. Pavyzdžiui, padarius du pilnus apsisukimus į dešinę, bus parodytas 720 laipsnių pasisukimas. Pasukus vieną pilną apsisukimą į kairę nuo 0 laipsnių, bus parodytas -360 laipsnių pasisukimas.
(posūkis laipsniais)
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Print the rotation value as the robot turns.]
sukti [dešinėn v] per [480] laipsnių ◀ ir nelaukti
amžinai
išvalyti ekraną
nustatyti žymeklį į eilutę [1] stulpelį [1] ekrane
spausdinti (posūkis laipsniais) ekrane ▶
pagreitis#
Pagreitis nurodo, kaip greitai robotas greitėja arba lėtėja. Pagreičio pranešimo blokas praneša apie roboto pagreitį pasirinktos ašies kryptimi nuo -4,00 G iki 4,00 G.
G yra pagreičio matavimo vienetas. 1 G yra maždaug tas pagreitis, kurį jaučiate dėl gravitacijos sėdėdami vietoje.
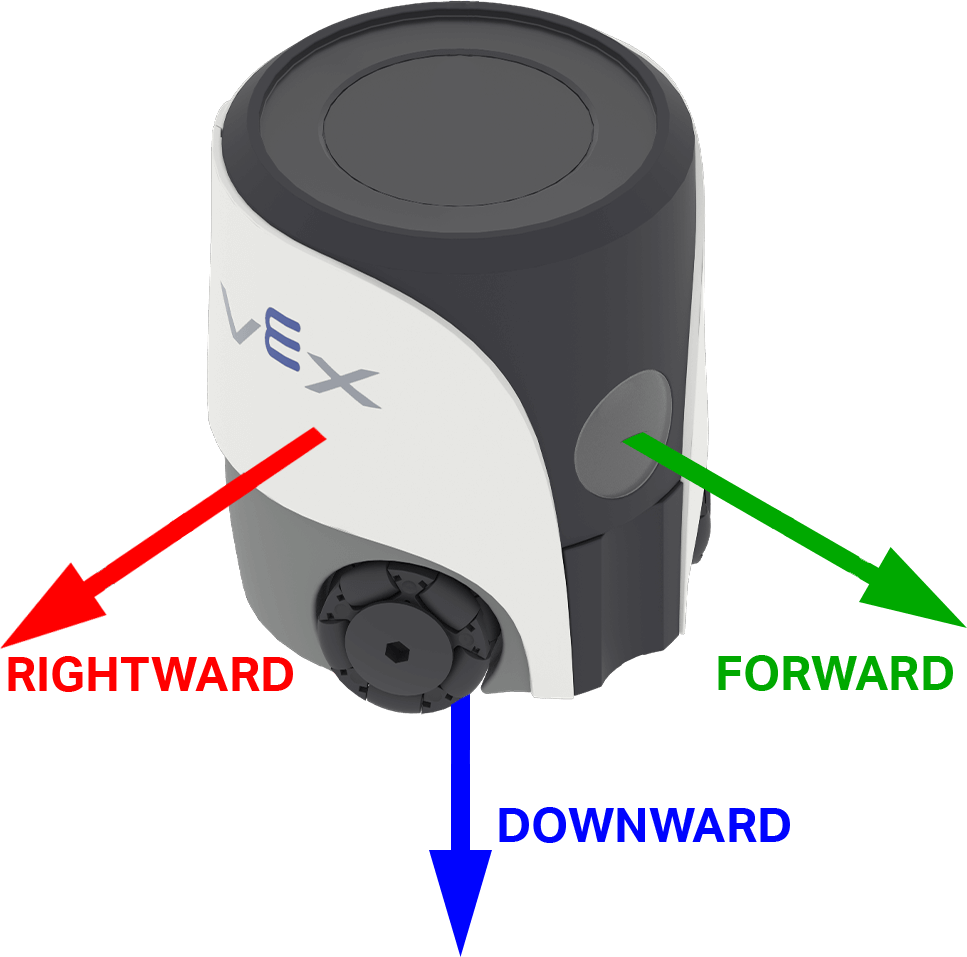
Reikšmė gali būti teigiama arba neigiama, priklausomai nuo pasirinktos ašies pagreičio krypties. AIM sistemoje ašių parinktys yra pavadintos pagal roboto kryptis: pirmyn, dešinėn ir žemyn.
([pirmyn v] ašies pagreitis g :: custom-controller-inertial-timer)
Parametrai |
Aprašymas |
|---|---|
ašis |
Ašis, kuria matuojamas pagreitis:
|
Pavyzdys
kai pradėta
[Show the change in acceleration as the robot begins to move.]
nustatyti žymeklį į eilutę [4] stulpelį [1] ekrane
spausdinti (sujungti [Resting: ] ([dešinėn v] ašies pagreitis g :: custom-controller-inertial-timer)) ekrane ▶
perkelti žymeklį į kitą eilutę ekrane
laukti [0.5] sekundžių
judėti [dešinėn v] per [50] [mm v] ◀ ir nelaukti
laukti [0.1] sekundžių
spausdinti (sujungti [Startup: ] ([dešinėn v] ašies pagreitis g :: custom-controller-inertial-timer)) ekrane ▶
gauti apsisukimo greitį#
Sukimosi greitis nurodo roboto sukimosi greitį. Gauti apsisukimo greitį reporterio blokas praneša dabartinį roboto sukimosi greitį pasirinkta ašimi laipsniais per sekundę \(dps\) kaip sveikąjį skaičių.
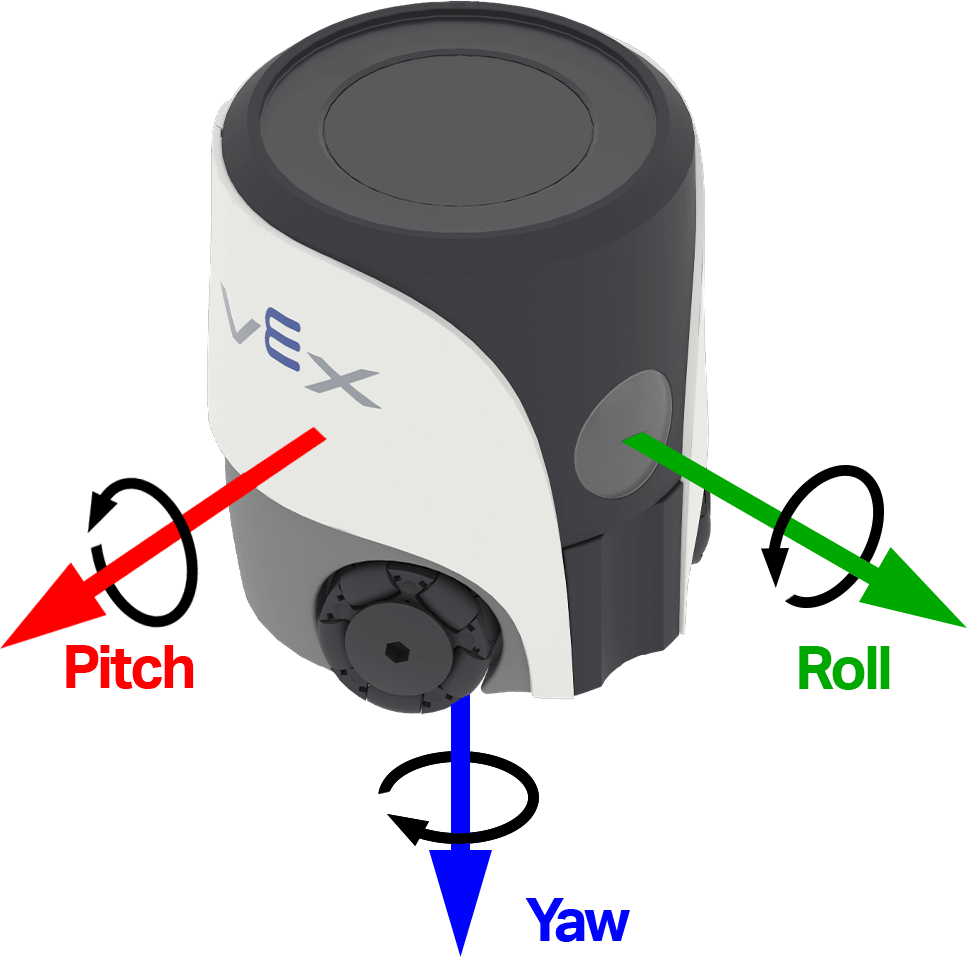
Reikšmė gali būti teigiama arba neigiama, priklausomai nuo roboto sukimosi krypties aplink tą ašį. Žemiau esančiame paveikslėlyje rodyklėmis rodoma teigiamo sukimosi kryptis riedėjimo, polinkio ir posūkio metu.
(gauti [sukimasis v] ašies sukimosi greitį dps)
Parametrai |
Aprašymas |
|---|---|
ašis |
Ašis, apie kurią reikia pranešti apie posūkio greitį:
|
Pavyzdys
kai pradėta
[Observe the yaw turn rate as the robot turns.]
sukti [dešinėn v] per [180] laipsnių ◀ ir nelaukti
amžinai
išvalyti ekraną
nustatyti žymeklį į eilutę [1] stulpelį [1] ekrane
spausdinti (gauti [sukimasis v] ašies sukimosi greitį dps) ekrane ▶
orientacija#
Orientacija yra dabartinis roboto kampas pasirinktos sukimosi ašies atžvilgiu. Orientacijos pranešimo blokas praneša roboto posvyrį, polinkio kampą arba nukrypimo kampą nuo -180,00 iki 180,00 laipsnių dešimtainiu skaičiumi.
Riedėjimas, polinkio posūkis ir nukrypimas nuo kurso apibūdina skirtingus roboto pakreipimo arba sukimosi būdus. Žemiau esančiame paveikslėlyje rodyklėmis parodyta teigiamo sukimosi kryptis riedėjimo, polinkio posūkio ir nukrypimo nuo kurso metu.
[sukimasis v] orientacija laipsniais
Parametrai |
Aprašymas |
|---|---|
ašis |
Pranešama orientacijos ašis:
|
Pavyzdys
kai pradėta
[Display the robot's orientation as it is rotated by hand.]
amžinai
išvalyti eilutę [1] ekrane
nustatyti žymeklį į eilutę [1] stulpelį [1] ekrane
spausdinti ([pasvirimas v] orientacija laipsniais) ekrane ▶
laukti [0.05] sekundžių
Veiksmai#
kai sudužo#
Kai robotas aptinka staigų smūgį arba susidūrimą, skrybėlių blokas kai sudužo paleidžia prijungtą steką. Sudūrimo aptikimui naudojamas akselerometras ir dabartinis susidūrimo jautrumas.
kai sudužo
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Start moving forward.]
nustatyti judėjimo greitį į [100]%
judėti [pirmyn v]

kai sudužo
[Respond when a crash is detected.]
sustabdyti visus judesius
groti garsą [smūgis v] ▶
nustatyti susidūrimo jautrumą#
Nustatykite susidūrimo jautrumą stekų blokas reguliuoja, kiek staigaus pagreičio reikia, kad robotas aptiktų susidūrimą.
nustatyti smūgio jautrumą į [žemas v]
Parametrai |
Aprašymas |
|---|---|
jautrumas |
Roboto jautrumas aptinkant susidūrimus:
|
Pavyzdys
kai pradėta
[Move slowly with high crash sensitivity.]
nustatyti judėjimo greitį į [35]%
nustatyti smūgio jautrumą į [aukštas v]
judėti [pirmyn v]

kai sudužo
[Respond when a crash is detected.]
sustabdyti visus judesius
groti garsą [smūgis v] ▶
iš naujo nustatyti antraštę#
Blokas „Atstatyti kryptį“ roboto dabartinę kryptį nustato į 0 laipsnių. Įvykdžius šį bloką, kryptis, kuria robotas yra pasukęs dabar, tampa naująja 0 laipsnių kryptimi.
atstatyti kryptį
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Face left before turning around.]
sukti į [270] laipsnių kryptį ▶
atstatyti kryptį
laukti [1] sekundžių
sukti į [180] laipsnių kryptį ▶
iš naujo nustatyti rotaciją#
Blokas „atstatyti sukimąsi“ roboto dabartinę sukimosi vertę nustato į 0 laipsnių. Paleidus šį bloką, robotas seka būsimus posūkius nuo naujos 0 laipsnių sukimosi vertės.
atstatyti posūkį
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Turn for 480 degrees before resetting rotation.]
sukti [dešinėn v] per [480] laipsnių ▶
atstatyti posūkį
amžinai
išvalyti ekraną
nustatyti žymeklį į eilutę [1] stulpelį [1] ekrane
spausdinti (posūkis laipsniais) ekrane ▶