
Inerciális#
Bevezetés#
A VEX AIM kódolórobot beépített inerciális érzékelővel rendelkezik. Ez az érzékelő méri a robot mozgását és fordulását.
Az inerciális érzékelő két alkatrészt használ erre. A giroszkóp a fordulást méri, például a robot irányát, forgását, fordulási sebességét és orientációját. A gyorsulásmérő a mozgás változásait méri, például a gyorsulást, lassulást vagy a hirtelen megállást ütközés esetén.
Az inerciális blokkok segítségével követhetők a fordulók, mérhetők a gyorsulás, észlelhetők az ütközések, valamint visszaállíthatók az irány- vagy forgási értékek.
Az alábbiakban az összes blokk listája található:
Értékek – Jelentés a tájolási és mozgási adatokról.
irány — Megjeleníti a robot irányát 0 és 359,99 fok között.
rotation — Megjeleníti, hogy a robot milyen messzire fordult.
gyorsulás — Megadja, hogy a robot milyen gyorsan gyorsul vagy lassul a kiválasztott tengely mentén.
fordulási sebesség lekérése — Megadja, hogy a robot milyen gyorsan forog a kiválasztott tengely körül.
orientation — Megjeleníti a robot gördülési, dőlési vagy elfordulási szögét.
Műveletek – Reagál az összeomlásokra, vagy visszaállítja a körök értékét.
amikor összeomlott — Lefuttatja a csatolt blokkokat, amikor a robot hirtelen becsapódást érzékel.
ütközés érzékenységének beállítása — Beállítja, hogy az ütközésészlelés mennyire legyen érzékeny az ütésekre.
irány visszaállítása — Visszaállítja a robot irányértékét 0 fokra.
reset rotation — Visszaállítja a robot elforgatási értékét 0 fokra.
Értékek#
cím#
A haladási irány az az irány, amerre a robot néz, 0 és 359,99 fok között mérve. A irány riporterblokk a robot aktuális haladási irányát jelenti.
A kezdő irány 0 fok. Ha a robot 359,99 fok fölé fordul, az irány visszaáll 0 fokra.
irány fokban
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példák
amikor elindul
[Turn right until the heading reaches 90 degrees.]
fordulás [jobbra v]
várakozás [0.05] másodpercig
várakozás amíg <(irány fokban) [math_greater_than v] [90]>
összes mozgás leállítása
amikor elindul
[Display the robot's heading as it is rotated by hand.]
örökre
[1]. sor törlése a képernyőn
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
(irány fokban) nyomtatása a képernyőn ▶
várakozás [0.05] másodpercig
forgás#
A forgás a robot fordulatát mutatja fokban mérve. Az irányváltással ellentétben a forgás 359,99 fok fölé nőhet, vagy 0 fok alá csökkenhet. Egy projekt elején a forgási érték 0 fokra van állítva. A forgás riporterblokk a robot aktuális forgásáról számol be.
Jobbra fordulás növeli, balra fordulás pedig csökkenti az elfordulást. Például két teljes jobbra fordulás 720 fokos elfordulást eredményez. Egy teljes balra fordulás 0 fokról -360 fokos elfordulást eredményez.
(forgás fokban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Print the rotation value as the robot turns.]
fordulás [jobbra v] irányba [480] fokkal ◀ és ne várjon
örökre
képernyő törlése
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
(forgás fokban) nyomtatása a képernyőn ▶
gyorsulás#
A gyorsulás azt jelzi, hogy a robot milyen gyorsan gyorsul vagy lassul. A gyorsulás riporterblokk a robot kiválasztott tengely mentén mért gyorsulását jelenti -4,00 G-től 4,00 G-ig.
A G a gyorsulás mérésére használt mértékegység. 1 G a gravitációból fakadó gyorsulást jelenti, amelyet egy helyben ülés közben érzünk.
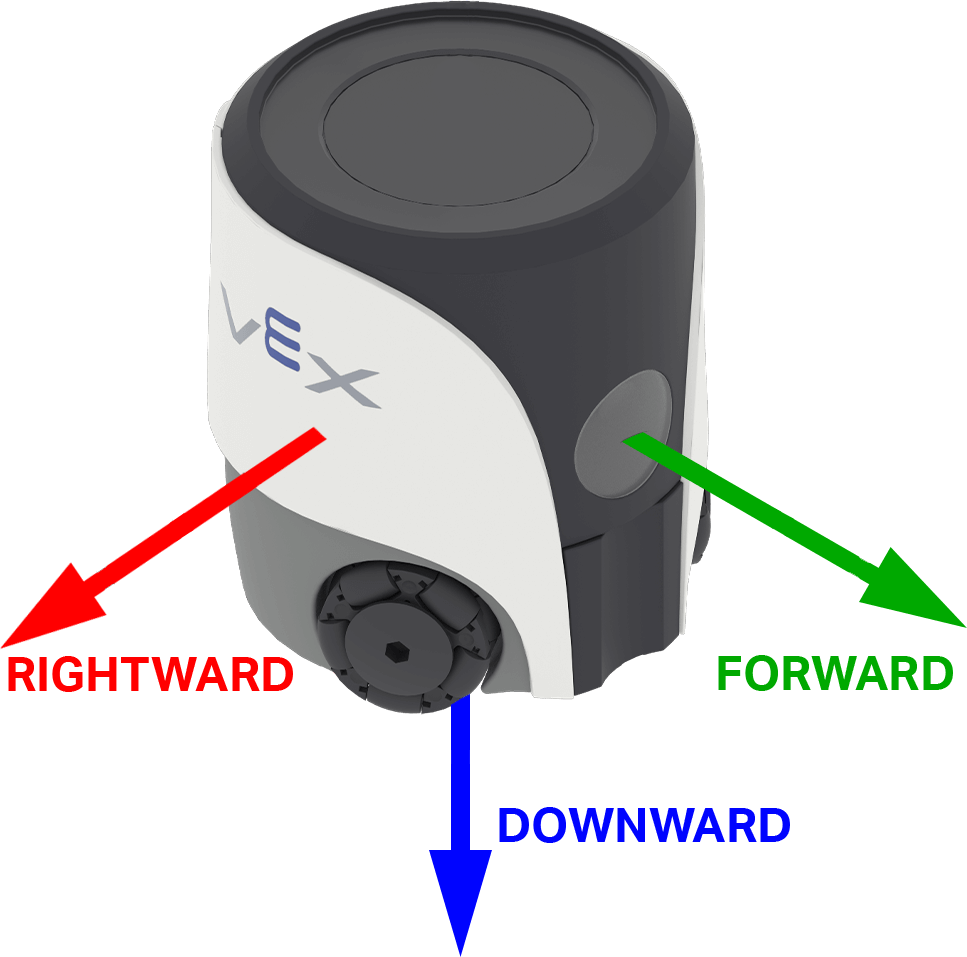
Az érték lehet pozitív vagy negatív a kiválasztott tengely gyorsulási irányától függően. Az AIM rendszerben a tengelyopciók a robot irányainak megfelelően vannak elnevezve: előre, jobbra és lefelé.
([előre v] tengely gyorsulása g-ben :: custom-controller-inertial-timer)
Paraméterek |
Leírás |
|---|---|
tengely |
A gyorsulás mérésére szolgáló tengely:
|
Példa
amikor elindul
[Show the change in acceleration as the robot begins to move.]
kurzor beállítása [4]. sor [1]. oszlopába a képernyőn
([Resting: ] és ([jobbra v] tengely gyorsulása g-ben :: custom-controller-inertial-timer) összekapcsolása) nyomtatása a képernyőn ▶
kurzor a következő sorra a képernyőn
várakozás [0.5] másodpercig
mozgás [jobbra v] irányba [50] [mm v] értékkel ◀ és ne várjon
várakozás [0.1] másodpercig
([Startup: ] és ([jobbra v] tengely gyorsulása g-ben :: custom-controller-inertial-timer) összekapcsolása) nyomtatása a képernyőn ▶
fordulási sebesség lekérése#
A fordulási sebesség a robot forgási sebességét adja meg. A fordulási sebesség lekérése riporterblokk a robot aktuális forgási sebességét jelenti a kiválasztott tengely mentén fokban másodpercenként \(dps\), egész számként.
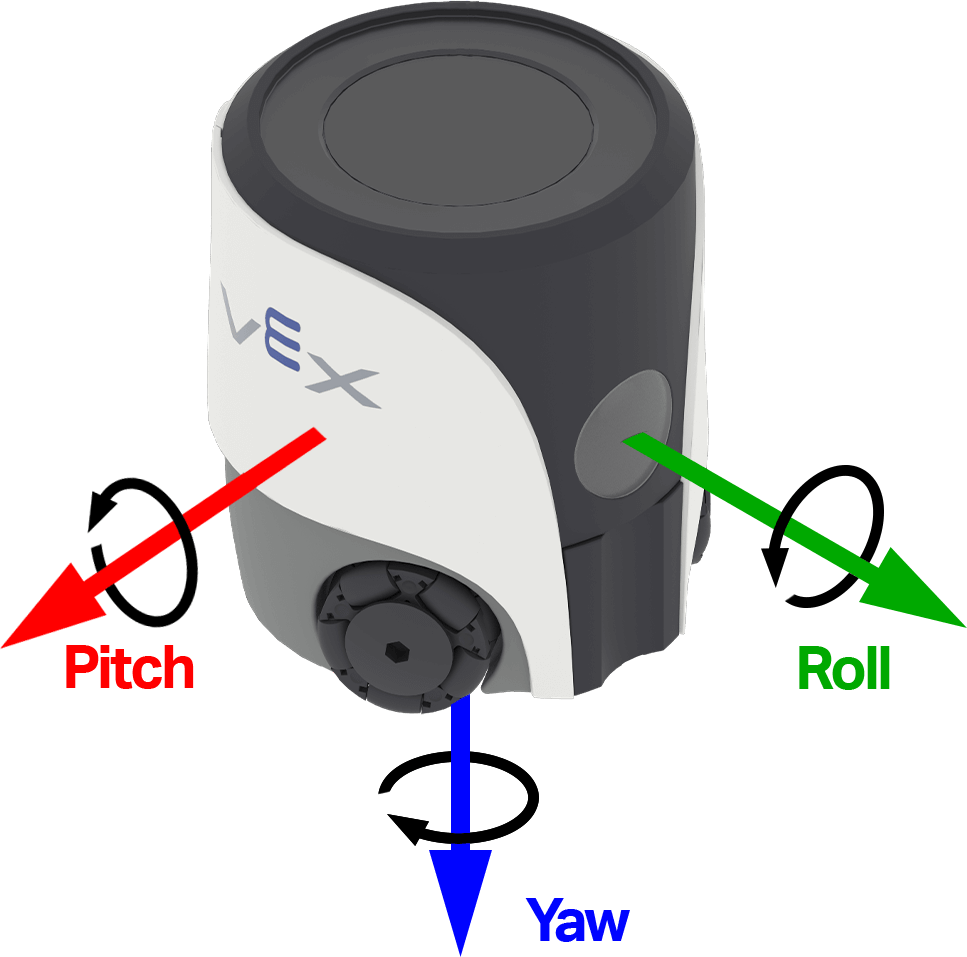
Az érték lehet pozitív vagy negatív attól függően, hogy a robot milyen irányba forog az adott tengely körül. Az alábbi kép nyilak segítségével mutatja a pozitív forgás irányát a gördülés, a bólintás és az elfordulás esetén.
([forgás v] tengely forgási sebessége dps-ben)
Paraméterek |
Leírás |
|---|---|
tengely |
A fordulási sebességet jelentő tengely:
|
Példa
amikor elindul
[Observe the yaw turn rate as the robot turns.]
fordulás [jobbra v] irányba [180] fokkal ◀ és ne várjon
örökre
képernyő törlése
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
([forgás v] tengely forgási sebessége dps-ben) nyomtatása a képernyőn ▶
tájolás#
Az orientáció a robot aktuális szöge egy kiválasztott forgástengelyhez képest. Az orientáció riporterblokk a robot gördülését, dőlésszögét vagy elfordulását jelenti -180,00 és 180,00 fok között decimális számként.
A gördülés, bólintás és elfordulás a robot különböző dőlési vagy fordulási módjait írják le. Az alábbi kép nyilak segítségével mutatja a pozitív forgás irányát a gördülés, a bólintás és az elfordulás esetén.
[forgás v] tájolása fokban
Paraméterek |
Leírás |
|---|---|
tengely |
A jelentendő orientációs tengely:
|
Példa
amikor elindul
[Display the robot's orientation as it is rotated by hand.]
örökre
[1]. sor törlése a képernyőn
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
([dőlés v] tájolása fokban) nyomtatása a képernyőn ▶
várakozás [0.05] másodpercig
Műveletek#
amikor lezuhant#
A összeomláskor kalapblokk a csatlakoztatott verem segítségével futtatja a robotot, amikor hirtelen ütközést vagy becsapódást észlel. Az ütközésérzékelés a gyorsulásmérőt és az aktuális ütközési érzékenység értékét használja.
ütközéskor
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Start moving forward.]
mozgási sebesség beállítása [100]%
mozgás [előre v]

ütközéskor
[Respond when a crash is detected.]
összes mozgás leállítása
[ütközés v] hang lejátszása ▶
ütközési érzékenység beállítása#
Az ütközési érzékenység beállítása blokk azt állítja be, hogy mekkora hirtelen gyorsulásra van szükség ahhoz, hogy a robot érzékelje az ütközést.
ütközési érzékenység beállítása [alacsony v] értékre
Paraméterek |
Leírás |
|---|---|
érzékenység |
Mennyire érzékeny a robot ütközések észlelésekor:
|
Példa
amikor elindul
[Move slowly with high crash sensitivity.]
mozgási sebesség beállítása [35]%
ütközési érzékenység beállítása [magas v] értékre
mozgás [előre v]

ütközéskor
[Respond when a crash is detected.]
összes mozgás leállítása
[ütközés v] hang lejátszása ▶
címsor visszaállítása#
A irány visszaállítása veremblokk a robot aktuális irányát 0 fokra állítja vissza. A blokk lefutása után a robot jelenlegi iránya lesz az új 0 fokos irány.
irány visszaállítása
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Face left before turning around.]
fordulás [270] fokos irányba ▶
irány visszaállítása
várakozás [1] másodpercig
fordulás [180] fokos irányba ▶
forgatás visszaállítása#
A forgatás visszaállítása veremblokk a robot aktuális forgatási értékét 0 fokra állítja vissza. A blokk lefutása után a robot az új 0 fokos forgatási értéktől kiindulva követi nyomon a jövőbeli fordulatokat.
forgás visszaállítása
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Turn for 480 degrees before resetting rotation.]
fordulás [jobbra v] irányba [480] fokkal ▶
forgás visszaállítása
örökre
képernyő törlése
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
(forgás fokban) nyomtatása a képernyőn ▶