
Αδρανειακό#
Εισαγωγή#
Το ρομπότ κωδικοποίησης VEX AIM διαθέτει ενσωματωμένο αδρανειακό αισθητήρα. Αυτός ο αισθητήρας μετρά τον τρόπο με τον οποίο το ρομπότ κινείται και περιστρέφεται.
Ο Αισθητήρας Αδράνειας χρησιμοποιεί δύο μέρη για να το κάνει αυτό. Το γυροσκόπιο μετρά τις στροφές, όπως την κατεύθυνση, την περιστροφή, τον ρυθμό στροφής και τον προσανατολισμό του ρομπότ. Το επιταχυνσιόμετρο μετρά τις αλλαγές στην κίνηση, όπως την επιτάχυνση, την επιβράδυνση ή το απότομο σταμάτημα κατά τη διάρκεια μιας σύγκρουσης.
Τα αδρανειακά μπλοκ μπορούν να χρησιμοποιηθούν για την παρακολούθηση στροφών, τη μέτρηση επιτάχυνσης, την ανίχνευση συγκρούσεων και την επαναφορά τιμών κατεύθυνσης ή περιστροφής.
Παρακάτω είναι μια λίστα με όλα τα μπλοκ:
Τιμές — Αναφορά δεδομένων προσανατολισμού και κίνησης.
επικεφαλίδα — Αναφέρει την κατεύθυνση προς την οποία είναι στραμμένο το ρομπότ, από 0 έως 359,99 μοίρες.
περιστροφή — Αναφέρει πόσο μακριά έχει στρίψει το ρομπότ.
επιτάχυνση — Αναφέρει πόσο γρήγορα επιταχύνει ή επιβραδύνει το ρομπότ στον επιλεγμένο άξονα.
λήψη ρυθμού στροφής — Αναφέρει την ταχύτητα περιστροφής του ρομπότ στον επιλεγμένο άξονα.
προσανατολισμός — Αναφέρει τη γωνία κύλισης, κλίσης ή εκτροπής του ρομπότ.
Ενέργειες — Απόκριση σε σφάλματα ή επαναφορά τιμών στροφής.
όταν συγκρουστεί — Εκτελεί συνδεδεμένα μπλοκ όταν το ρομπότ ανιχνεύσει μια ξαφνική πρόσκρουση.
ορισμός ευαισθησίας σύγκρουσης — Προσαρμόζει την ευαισθησία της ανίχνευσης σύγκρουσης στις επιπτώσεις.
επαναφορά κατεύθυνσης — Επαναφέρει την τιμή κατεύθυνσης του ρομπότ στις 0 μοίρες.
επαναφορά περιστροφής — Επαναφέρει την τιμή περιστροφής του ρομπότ στις 0 μοίρες.
Αξίες#
επικεφαλίδα#
Μια κατεύθυνση είναι η κατεύθυνση προς την οποία είναι στραμμένο το ρομπότ, μετρούμενη σε μοίρες από 0 έως 359,99. Το μπλοκ αναφοράς κατεύθυνσης αναφέρει την τρέχουσα κατεύθυνση του ρομπότ.
Η αρχική κατεύθυνση είναι 0 μοίρες. Εάν το ρομπότ στρίψει πέρα από τις 359,99 μοίρες, η κατεύθυνση επιστρέφει στις 0 μοίρες.
κατεύθυνση σε μοίρες
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παραδείγματα
όταν ξεκινά
[Turn right until the heading reaches 90 degrees.]
στροφή [δεξιά v]
περίμενε [0.05] δευτερόλεπτα
περίμενε μέχρι <(κατεύθυνση σε μοίρες) [math_greater_than v] [90]>
διακοπή όλων των κινήσεων
όταν ξεκινά
[Display the robot's heading as it is rotated by hand.]
για πάντα
εκκαθάριση σειράς [1] στην οθόνη
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
εκτύπωση (κατεύθυνση σε μοίρες) στην οθόνη ▶
περίμενε [0.05] δευτερόλεπτα
περιστροφή#
Η περιστροφή είναι η περιστροφή του ρομπότ, μετρούμενη σε μοίρες. Σε αντίθεση με την κατεύθυνση, η περιστροφή μπορεί να αυξηθεί πέραν των 359,99 μοιρών ή να μειωθεί κάτω από τις 0 μοίρες. Στην αρχή ενός έργου, η τιμή περιστροφής ορίζεται σε 0 μοίρες. Το μπλοκ αναφοράς περιστροφής αναφέρει την τρέχουσα περιστροφή του ρομπότ.
Η στροφή προς τα δεξιά αυξάνει την περιστροφή και η στροφή προς τα αριστερά τη μειώνει. Για παράδειγμα, κάνοντας δύο πλήρεις στροφές προς τα δεξιά θα αναφέρετε μια περιστροφή 720 μοιρών. Στρέφοντας μία πλήρη στροφή προς τα αριστερά από 0 μοίρες θα αναφέρετε μια περιστροφή -360 μοιρών.
(περιστροφή σε μοίρες)
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Print the rotation value as the robot turns.]
στροφή [δεξιά v] για [480] μοίρες ◀ και μη περιμένεις
για πάντα
εκκαθάριση οθόνης
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
εκτύπωση (περιστροφή σε μοίρες) στην οθόνη ▶
επιτάχυνση#
Η επιτάχυνση είναι η ταχύτητα με την οποία το ρομπότ επιταχύνει ή επιβραδύνει. Το μπλοκ αναφοράς επιτάχυνσης αναφέρει την επιτάχυνση του ρομπότ κατά μήκος του επιλεγμένου άξονα, από -4,00 G έως 4,00 G.
Το G είναι μια μονάδα που χρησιμοποιείται για τη μέτρηση της επιτάχυνσης. Το 1 G αντιστοιχεί περίπου στην επιτάχυνση που αισθάνεστε από τη βαρύτητα ενώ κάθεστε ακίνητοι.
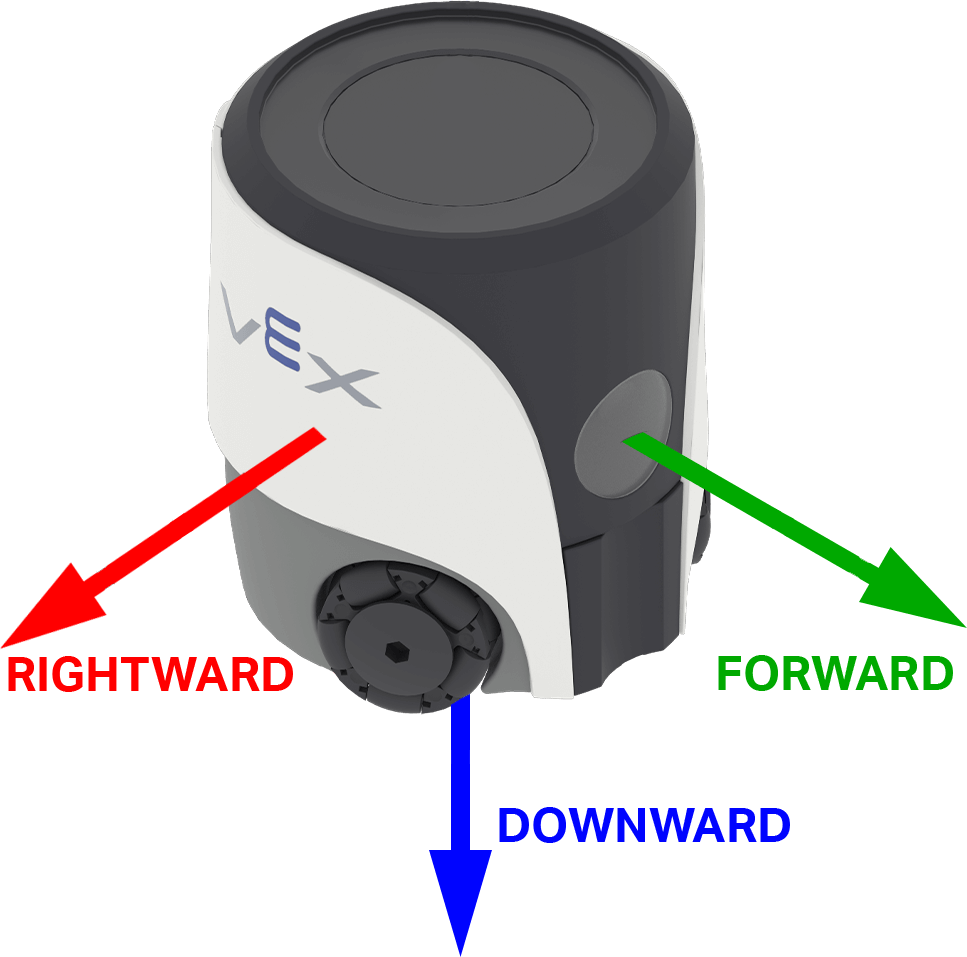
Η τιμή μπορεί να είναι θετική ή αρνητική ανάλογα με την κατεύθυνση επιτάχυνσης στον επιλεγμένο άξονα. Στο AIM, οι επιλογές άξονα ονομάζονται για τις κατευθύνσεις στο ρομπότ: εμπρός, δεξιά και κάτω.
(επιτάχυνση του άξονα [εμπρός v] σε g :: custom-controller-inertial-timer)
Παράμετροι |
Περιγραφή |
|---|---|
άξονας |
Ο άξονας για τη μέτρηση της επιτάχυνσης:
|
Παράδειγμα
όταν ξεκινά
[Show the change in acceleration as the robot begins to move.]
μετακίνηση κέρσορα στη σειρά [4] στήλη [1] στην οθόνη
εκτύπωση (συνένωσε [Resting: ] (επιτάχυνση του άξονα [προς τα δεξιά v] σε g :: custom-controller-inertial-timer)) στην οθόνη ▶
μετακίνηση κέρσορα στην επόμενη σειρά στην οθόνη
περίμενε [0.5] δευτερόλεπτα
κίνηση [δεξιά v] για [50] [mm v] ◀ και μη περιμένεις
περίμενε [0.1] δευτερόλεπτα
εκτύπωση (συνένωσε [Startup: ] (επιτάχυνση του άξονα [προς τα δεξιά v] σε g :: custom-controller-inertial-timer)) στην οθόνη ▶
λάβετε ρυθμό στροφής#
Ο ρυθμός περιστροφής είναι η ταχύτητα με την οποία περιστρέφεται το ρομπότ. Το μπλοκ αναφοράς λήψη ρυθμού περιστροφής αναφέρει την τρέχουσα ταχύτητα περιστροφής του ρομπότ κατά μήκος του επιλεγμένου άξονα σε μοίρες ανά δευτερόλεπτο \(dps\), ως ακέραιο αριθμό.
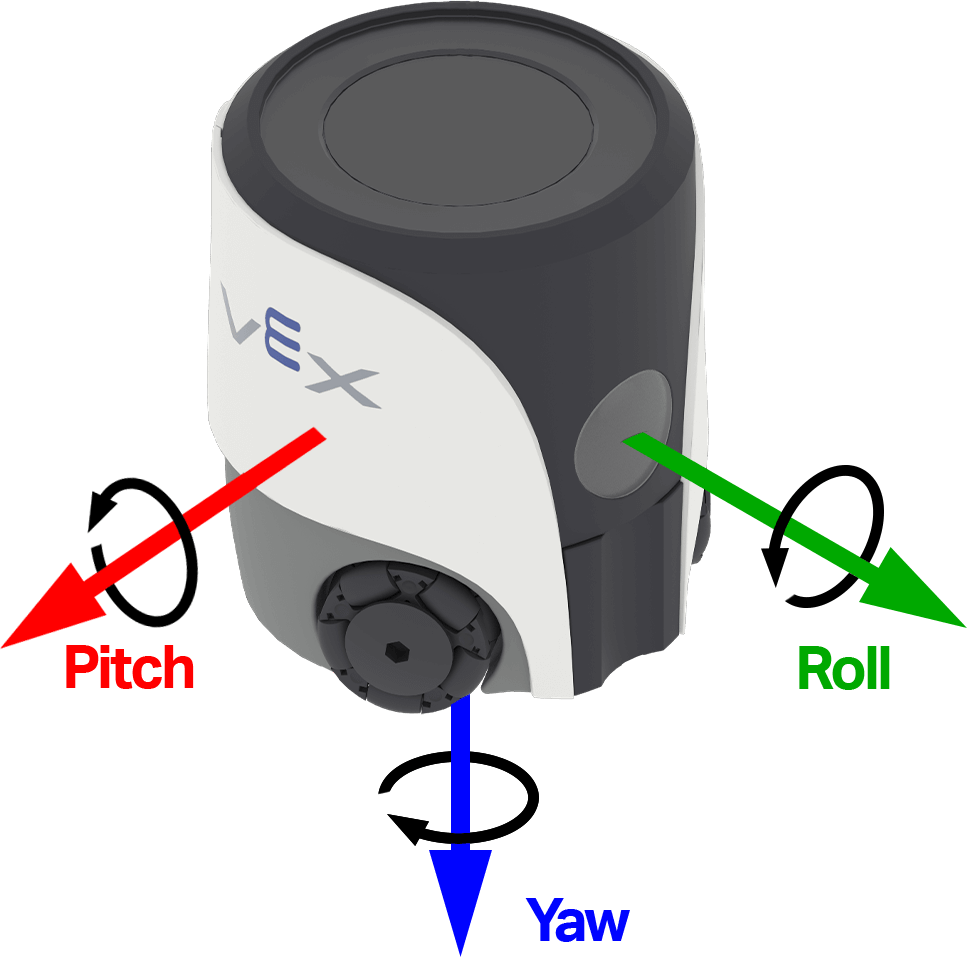
Η τιμή μπορεί να είναι θετική ή αρνητική ανάλογα με την κατεύθυνση περιστροφής του ρομπότ σε αυτόν τον άξονα. Η παρακάτω εικόνα χρησιμοποιεί βέλη για να δείξει την κατεύθυνση θετικής περιστροφής για κύλιση, κλίση και εκτροπή.
(ρυθμός στροφής του άξονα [yaw v] σε dps)
Παράμετροι |
Περιγραφή |
|---|---|
άξονας |
Ο άξονας για την αναφορά του ρυθμού στροφής σε:
|
Παράδειγμα
όταν ξεκινά
[Observe the yaw turn rate as the robot turns.]
στροφή [δεξιά v] για [180] μοίρες ◀ και μη περιμένεις
για πάντα
εκκαθάριση οθόνης
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
εκτύπωση (ρυθμός στροφής του άξονα [yaw v] σε dps) στην οθόνη ▶
προσανατολισμός#
Ο προσανατολισμός είναι η τρέχουσα γωνία του ρομπότ σε έναν επιλεγμένο άξονα περιστροφής. Το μπλοκ αναφοράς προσανατολισμού αναφέρει την κύλιση, την κλίση ή την εκτροπή του ρομπότ, από -180,00 έως 180,00 μοίρες ως δεκαδικό αριθμό.
Οι όροι κύλιση, κλίση και εκτροπή περιγράφουν διαφορετικούς τρόπους με τους οποίους το ρομπότ μπορεί να γέρνει ή να περιστρέφεται. Η παρακάτω εικόνα χρησιμοποιεί βέλη για να δείξει την κατεύθυνση της θετικής περιστροφής για την κύλιση, την κλίση και την εκτροπή.
προσανατολισμός του [yaw v] σε μοίρες
Παράμετροι |
Περιγραφή |
|---|---|
άξονας |
Ο άξονας προσανατολισμού που πρέπει να αναφερθεί:
|
Παράδειγμα
όταν ξεκινά
[Display the robot's orientation as it is rotated by hand.]
για πάντα
εκκαθάριση σειράς [1] στην οθόνη
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
εκτύπωση (προσανατολισμός του [roll v] σε μοίρες) στην οθόνη ▶
περίμενε [0.05] δευτερόλεπτα
Ενέργειες#
όταν έπεσε#
Το μπλοκ καπέλο όταν συγκρουστεί εκτελεί την προσαρτημένη στοίβα όταν το ρομπότ ανιχνεύσει μια ξαφνική πρόσκρουση ή σύγκρουση. Η ανίχνευση σύγκρουσης χρησιμοποιεί το επιταχυνσιόμετρο και την τρέχουσα ευαισθησία σύγκρουσης.
όταν χτυπηθεί
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Start moving forward.]
ορισμός ταχύτητας κίνησης σε [100]%
κίνηση [εμπρός v]

όταν χτυπηθεί
[Respond when a crash is detected.]
διακοπή όλων των κινήσεων
αναπαραγωγή ήχου [σύγκρουση v] ▶
ορισμός ευαισθησίας σε περίπτωση σύγκρουσης#
Το μπλοκ στοίβας ορισμός ευαισθησίας σύγκρουσης ρυθμίζει την απότομη επιτάχυνση που απαιτείται για να ανιχνεύσει το ρομπότ μια σύγκρουση.
ρύθμισε ευαισθησία σύγκρουσης σε [χαμηλό v]
Παράμετροι |
Περιγραφή |
|---|---|
ευαισθησία |
Πόσο ευαίσθητο είναι το ρομπότ κατά την ανίχνευση συγκρούσεων:
|
Παράδειγμα
όταν ξεκινά
[Move slowly with high crash sensitivity.]
ορισμός ταχύτητας κίνησης σε [35]%
ρύθμισε ευαισθησία σύγκρουσης σε [υψηλό v]
κίνηση [εμπρός v]

όταν χτυπηθεί
[Respond when a crash is detected.]
διακοπή όλων των κινήσεων
αναπαραγωγή ήχου [σύγκρουση v] ▶
επαναφορά επικεφαλίδας#
Το μπλοκ στοίβας επαναφορά κατεύθυνσης επαναφέρει την τρέχουσα κατεύθυνση του ρομπότ στις 0 μοίρες. Μετά την εκτέλεση αυτού του μπλοκ, η κατεύθυνση προς την οποία είναι στραμμένο το ρομπότ γίνεται η νέα κατεύθυνση 0 μοιρών.
επαναφορά κατεύθυνσης
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Face left before turning around.]
στροφή σε κατεύθυνση [270] μοίρες ▶
επαναφορά κατεύθυνσης
περίμενε [1] δευτερόλεπτα
στροφή σε κατεύθυνση [180] μοίρες ▶
επαναφορά περιστροφής#
Το μπλοκ στοίβας επαναφορά περιστροφής επαναφέρει την τρέχουσα τιμή περιστροφής του ρομπότ στις 0 μοίρες. Μετά την εκτέλεση αυτού του μπλοκ, το ρομπότ παρακολουθεί τις μελλοντικές στροφές από τη νέα τιμή περιστροφής 0 μοιρών.
επαναφορά περιστροφής
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Turn for 480 degrees before resetting rotation.]
στροφή [δεξιά v] για [480] μοίρες ▶
επαναφορά περιστροφής
για πάντα
εκκαθάριση οθόνης
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
εκτύπωση (περιστροφή σε μοίρες) στην οθόνη ▶