
القصور الذاتي#
مقدمة#
يحتوي روبوت VEX AIM للبرمجة على مستشعر قصور ذاتي مدمج. يقيس هذا المستشعر كيفية تحرك الروبوت ودورانه.
يستخدم المستشعر بالقصور الذاتي جزأين للقيام بذلك. يقيس الجيروسكوب الدوران، مثل اتجاه الروبوت ودورانه ومعدل دورانه واتجاهه. بينما يقيس مقياس التسارع التغيرات في الحركة، مثل التسارع أو التباطؤ أو التوقف المفاجئ أثناء الاصطدام.
يمكن استخدام وحدات القصور الذاتي لتتبع الانعطافات، وقياس التسارع، واكتشاف الحوادث، وإعادة ضبط قيم الاتجاه أو الدوران.
فيما يلي قائمة بجميع الكتل:
القيم — بيانات التوجيه والحركة في التقرير.
heading — يشير إلى الاتجاه الذي يواجهه الروبوت، من 0 إلى 359.99 درجة.
rotation — يُبلغ عن مدى دوران الروبوت.
التسارع — يبلغ عن مدى سرعة تسارع أو تباطؤ الروبوت على المحور المحدد.
get turn rate — يعرض مدى سرعة دوران الروبوت على المحور المحدد.
orientation — يُبلغ عن زاوية دوران الروبوت أو ميله أو انحرافه.
الإجراءات — الاستجابة للأعطال أو إعادة ضبط قيم الأدوار.
عند الاصطدام — يقوم بتشغيل الكتل المرفقة عندما يكتشف الروبوت اصطدامًا مفاجئًا.
ضبط حساسية الاصطدام — يضبط مدى حساسية اكتشاف الاصطدام للتأثيرات.
إعادة ضبط الاتجاه — يعيد ضبط قيمة اتجاه الروبوت إلى 0 درجة.
إعادة ضبط الدوران — يعيد ضبط قيمة دوران الروبوت إلى 0 درجة.
قيم#
عنوان#
الاتجاه هو الاتجاه الذي يواجهه الروبوت، ويُقاس بالدرجات من 0 إلى 359.99. تقوم وحدة heading المُبلغة بالإبلاغ عن اتجاه الروبوت الحالي.
الاتجاه الابتدائي هو 0 درجة. إذا تجاوز الروبوت 359.99 درجة، فسيعود الاتجاه إلى 0 درجة.
الاتجاه بالدرجات
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
أمثلة
عند البدء
[Turn right until the heading reaches 90 degrees.]
استدر [يمين v]
انتظر [0.05] ثانية
انتظر حتى <(الاتجاه بالدرجات) [math_greater_than v] [90]>
أوقف جميع الحركات
عند البدء
[Display the robot's heading as it is rotated by hand.]
للأبد
امسح الصف [1] من الشاشة
اضبط المؤشر على الصف [1] العمود [1] على الشاشة
اطبع (الاتجاه بالدرجات) على الشاشة ▶
انتظر [0.05] ثانية
تناوب#
الدوران هو مقدار دوران الروبوت، ويُقاس بالدرجات. على عكس الاتجاه، يمكن أن يزيد الدوران عن 359.99 درجة أو يقل عن صفر درجة. في بداية المشروع، تُضبط قيمة الدوران على صفر درجة. تُبلغ وحدة rotation عن دوران الروبوت الحالي.
يؤدي الانعطاف يمينًا إلى زيادة الدوران، بينما يؤدي الانعطاف يسارًا إلى تقليله. على سبيل المثال، سيؤدي الانعطاف دورتين كاملتين إلى اليمين إلى دوران مقداره 720 درجة. أما الانعطاف دورة كاملة واحدة إلى اليسار من وضع الصفر، فسيؤدي إلى دوران مقداره -360 درجة.
(الدوران بالدرجات)
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Print the rotation value as the robot turns.]
استدر [يمين v] بمقدار [480] درجة ◀ ولا تنتظر
للأبد
امسح الشاشة
اضبط المؤشر على الصف [1] العمود [1] على الشاشة
اطبع (الدوران بالدرجات) على الشاشة ▶
تسريع#
التسارع هو مدى سرعة تسارع أو تباطؤ الروبوت. تقوم وحدة قياس التسارع بالإبلاغ عن تسارع الروبوت على طول المحور المحدد، من -4.00 جي إلى 4.00 جي.
وحدة قياس التسارع هي وحدة G. وحدة 1 G تعادل تقريبًا التسارع الذي تشعر به من الجاذبية وأنت جالس بلا حراك.
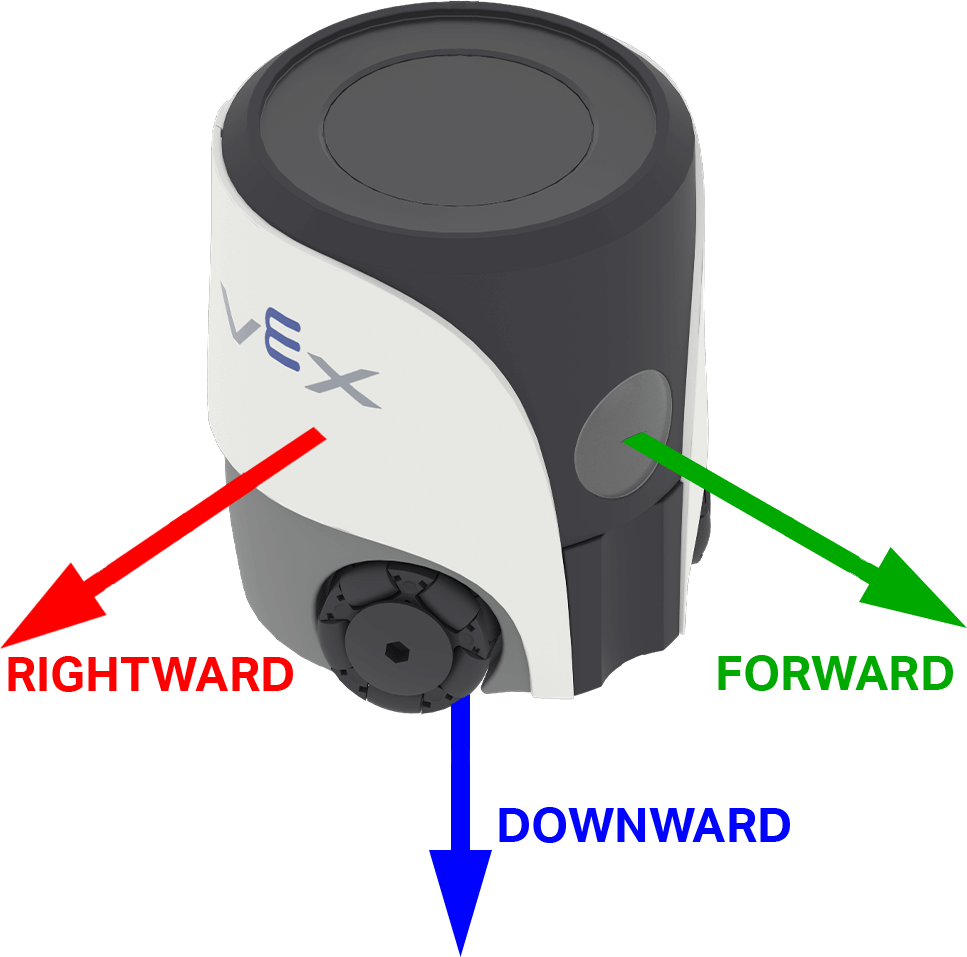
يمكن أن تكون القيمة موجبة أو سالبة حسب اتجاه التسارع على المحور المحدد. في برنامج AIM، تُسمى خيارات المحور وفقًا لاتجاهات حركة الروبوت: للأمام، لليمين، وللأسفل.
(تسارع محور [للأمام v] بوحدة g :: custom-controller-inertial-timer)
حدود |
وصف |
|---|---|
محور |
محور قياس التسارع:
|
مثال
عند البدء
[Show the change in acceleration as the robot begins to move.]
اضبط المؤشر على الصف [4] العمود [1] على الشاشة
اطبع (اجمع [Resting: ] (تسارع محور [لليمين v] بوحدة g :: custom-controller-inertial-timer)) على الشاشة ▶
انتقل للصف التالي على الشاشة
انتظر [0.5] ثانية
تحرك [يمين v] لمسافة [50] [مم v] ◀ ولا تنتظر
انتظر [0.1] ثانية
اطبع (اجمع [Startup: ] (تسارع محور [لليمين v] بوحدة g :: custom-controller-inertial-timer)) على الشاشة ▶
احصل على معدل الدوران#
معدل الدوران هو سرعة دوران الروبوت. تقوم وحدة الإبلاغ get turn rate بالإبلاغ عن سرعة دوران الروبوت الحالية على طول المحور المحدد بالدرجات في الثانية \(dps\)، كعدد صحيح.
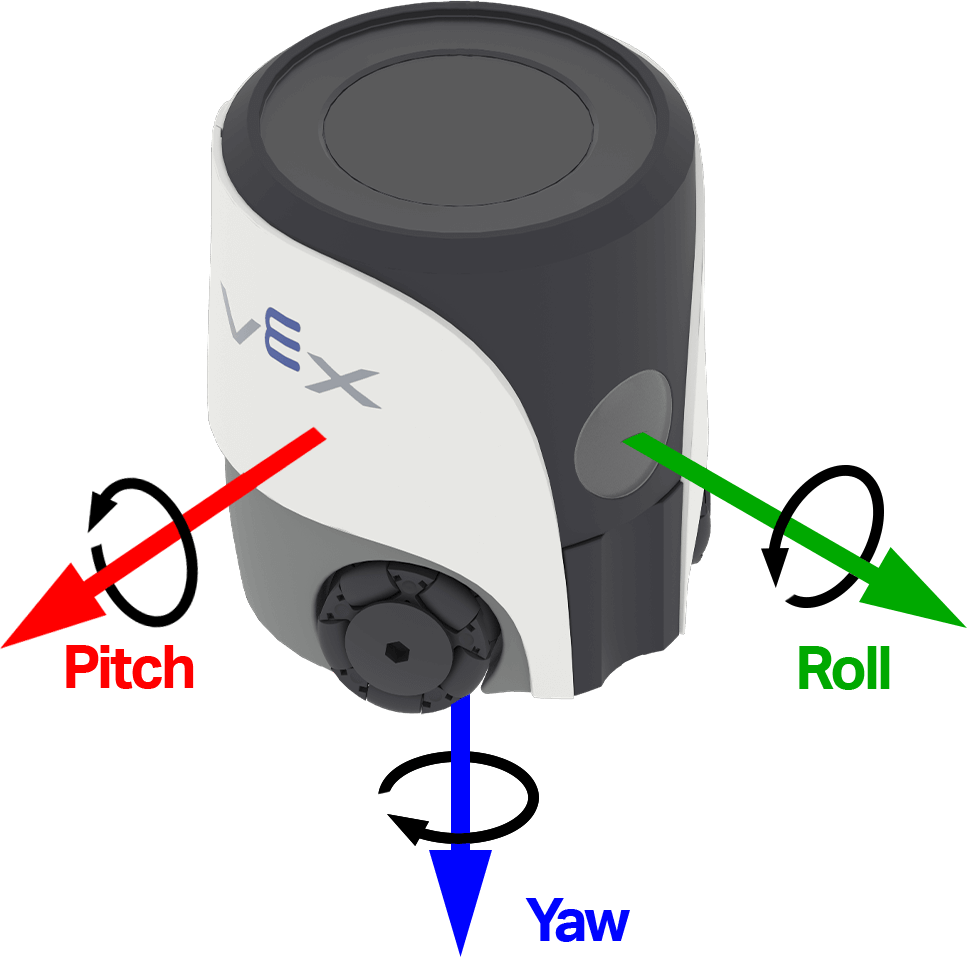
قد تكون القيمة موجبة أو سالبة حسب اتجاه دوران الروبوت حول ذلك المحور. تستخدم الصورة أدناه أسهمًا لتوضيح اتجاه الدوران الموجب لكل من الدوران حول المحور الطولي، والدوران حول المحور العرضي، والدوران حول المحور الرأسي.
(احصل على معدل الدوران لمحور [yaw v] بوحدة dps)
حدود |
وصف |
|---|---|
محور |
المحاور المستخدمة للإبلاغ عن معدل الدوران:
|
مثال
عند البدء
[Observe the yaw turn rate as the robot turns.]
استدر [يمين v] بمقدار [180] درجة ◀ ولا تنتظر
للأبد
امسح الشاشة
اضبط المؤشر على الصف [1] العمود [1] على الشاشة
اطبع (احصل على معدل الدوران لمحور [yaw v] بوحدة dps) على الشاشة ▶
توجيه#
الاتجاه هو الزاوية الحالية للروبوت على محور دوران محدد. تُبلغ وحدة الاتجاه عن دوران الروبوت أو ميله أو انحرافه، من -180.00 إلى 180.00 درجة كرقم عشري.
تُشير مصطلحات الدوران، والميل، والانعراج إلى الطرق المختلفة التي يمكن للروبوت أن يميل أو يدور بها. تستخدم الصورة أدناه أسهمًا لتوضيح اتجاه الدوران الموجب لكل من الدوران، والميل، والانعراج.
اتجاه [yaw v] بالدرجات
حدود |
وصف |
|---|---|
محور |
محاور التوجيه المطلوب الإبلاغ عنها:
|
مثال
عند البدء
[Display the robot's orientation as it is rotated by hand.]
للأبد
امسح الصف [1] من الشاشة
اضبط المؤشر على الصف [1] العمود [1] على الشاشة
اطبع (اتجاه [roll v] بالدرجات) على الشاشة ▶
انتظر [0.05] ثانية
الإجراءات#
عند وقوع الحادث#
The when crashed hat block runs the attached stack when the robot detects a sudden impact or collision. Crash detection uses the accelerometer and the current crash sensitivity.
عند التصادم
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Start moving forward.]
اضبط سرعة الحركة إلى [100]%
تحرك [للأمام v]

عند التصادم
[Respond when a crash is detected.]
أوقف جميع الحركات
تشغيل صوت [تصادم v] ▶
اضبط حساسية التصادم#
تقوم كتلة ضبط حساسية الاصطدام بضبط مقدار التسارع المفاجئ اللازم لكي يكتشف الروبوت الاصطدام.
اضبط حساسية التصادم إلى [منخفض v]
حدود |
وصف |
|---|---|
حساسية |
مدى حساسية الروبوت في رصد الاصطدامات:
|
مثال
عند البدء
[Move slowly with high crash sensitivity.]
اضبط سرعة الحركة إلى [35]%
اضبط حساسية التصادم إلى [مرتفع v]
تحرك [للأمام v]

عند التصادم
[Respond when a crash is detected.]
أوقف جميع الحركات
تشغيل صوت [تصادم v] ▶
إعادة ضبط العنوان#
تقوم كتلة إعادة ضبط الاتجاه بإعادة ضبط اتجاه الروبوت الحالي إلى 0 درجة. بعد تشغيل هذه الكتلة، يصبح الاتجاه الذي يواجهه الروبوت حاليًا هو الاتجاه الجديد عند 0 درجة.
إعادة ضبط الاتجاه
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Face left before turning around.]
استدر نحو الاتجاه [270] درجة ▶
إعادة ضبط الاتجاه
انتظر [1] ثانية
استدر نحو الاتجاه [180] درجة ▶
إعادة ضبط الدوران#
تقوم كتلة إعادة ضبط الدوران بإعادة ضبط قيمة دوران الروبوت الحالية إلى صفر درجة. بعد تشغيل هذه الكتلة، يتتبع الروبوت الدورات المستقبلية انطلاقًا من قيمة الدوران الجديدة البالغة صفر درجة.
إعادة ضبط الدوران
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Turn for 480 degrees before resetting rotation.]
استدر [يمين v] بمقدار [480] درجة ▶
إعادة ضبط الدوران
للأبد
امسح الشاشة
اضبط المؤشر على الصف [1] العمود [1] على الشاشة
اطبع (الدوران بالدرجات) على الشاشة ▶