
Inertiel#
Introduction#
Le robot de codage VEX AIM est équipé d’un capteur inertiel intégré. Ce capteur mesure les mouvements et les virages du robot.
Le capteur inertiel utilise deux éléments pour cela. Le gyroscope mesure les mouvements de rotation, comme le cap, la rotation, la vitesse de rotation et l’orientation du robot. L’accéléromètre mesure les changements de mouvement, tels que les accélérations, les ralentissements ou les arrêts brusques lors d’une collision.
Les blocs inertiels peuvent être utilisés pour suivre les virages, mesurer l’accélération, détecter les collisions et réinitialiser les valeurs de cap ou de rotation.
Vous trouverez ci-dessous la liste de tous les blocs :
Valeurs — Données relatives à l’orientation et aux mouvements du rapport.
heading — Indique la direction vers laquelle le robot est orienté, de 0 à 359,99 degrés.
rotation — Indique de combien le robot a tourné.
accélération — Indique la vitesse à laquelle le robot accélère ou ralentit sur l’axe sélectionné.
get turn rate — Indique la vitesse de rotation du robot sur l’axe sélectionné.
orientation — Indique l’angle de roulis, de tangage ou de lacet du robot.
Actions — Réagir aux plantages ou réinitialiser les valeurs de virage.
en cas de crash — Exécute les blocs attachés lorsque le robot détecte un impact soudain.
définir la sensibilité aux collisions — Ajuste la sensibilité de la détection des collisions aux impacts.
reset heading — Réinitialise la valeur de cap du robot à 0 degré.
réinitialiser la rotation — Réinitialise la valeur de rotation du robot à 0 degré.
Valeurs#
titre#
Le cap est la direction vers laquelle le robot est orienté, mesurée en degrés de 0 à 359,99. Le bloc de rapport cap indique le cap actuel du robot.
Le cap initial est de 0 degré. Si le robot effectue une rotation supérieure à 359,99 degrés, le cap revient à 0 degré.
cap en degrés
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemples
au démarrage
[Turn right until the heading reaches 90 degrees.]
pivoter [droite v]
attendre [0.05] secondes
attendre jusqu'à <(cap en degrés) [math_greater_than v] [90]>
arrêter tout mouvement
au démarrage
[Display the robot's heading as it is rotated by hand.]
indéfiniment
effacer la ligne [1] sur l'écran
placer le curseur sur la ligne [1] et colonne [1] sur l'écran
afficher (cap en degrés) sur l'écran ▶
attendre [0.05] secondes
rotation#
La rotation correspond à l’angle de rotation du robot, mesuré en degrés. Contrairement au cap, la rotation peut dépasser 359,99 degrés ou être inférieure à 0 degré. Au début d’un projet, la valeur de rotation est fixée à 0 degré. Le bloc rotation indique la rotation actuelle du robot.
Tourner à droite augmente la rotation, et tourner à gauche la diminue. Par exemple, deux virages complets à droite correspondent à une rotation de 720 degrés. Un virage complet à gauche, à partir de 0 degré, correspond à une rotation de -360 degrés.
(rotation en degrés)
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Print the rotation value as the robot turns.]
pivoter [droite v] de [480] degrés ◀ et ne pas attendre
indéfiniment
effacer l'écran
placer le curseur sur la ligne [1] et colonne [1] sur l'écran
afficher (rotation en degrés) sur l'écran ▶
accélération#
L’accélération correspond à la vitesse à laquelle le robot accélère ou ralentit. Le bloc accélération indique l’accélération du robot le long de l’axe sélectionné, de -4,00 G à 4,00 G.
Le G est une unité de mesure de l’accélération. 1 G correspond approximativement à l’accélération due à la gravité que vous ressentez lorsque vous êtes immobile.
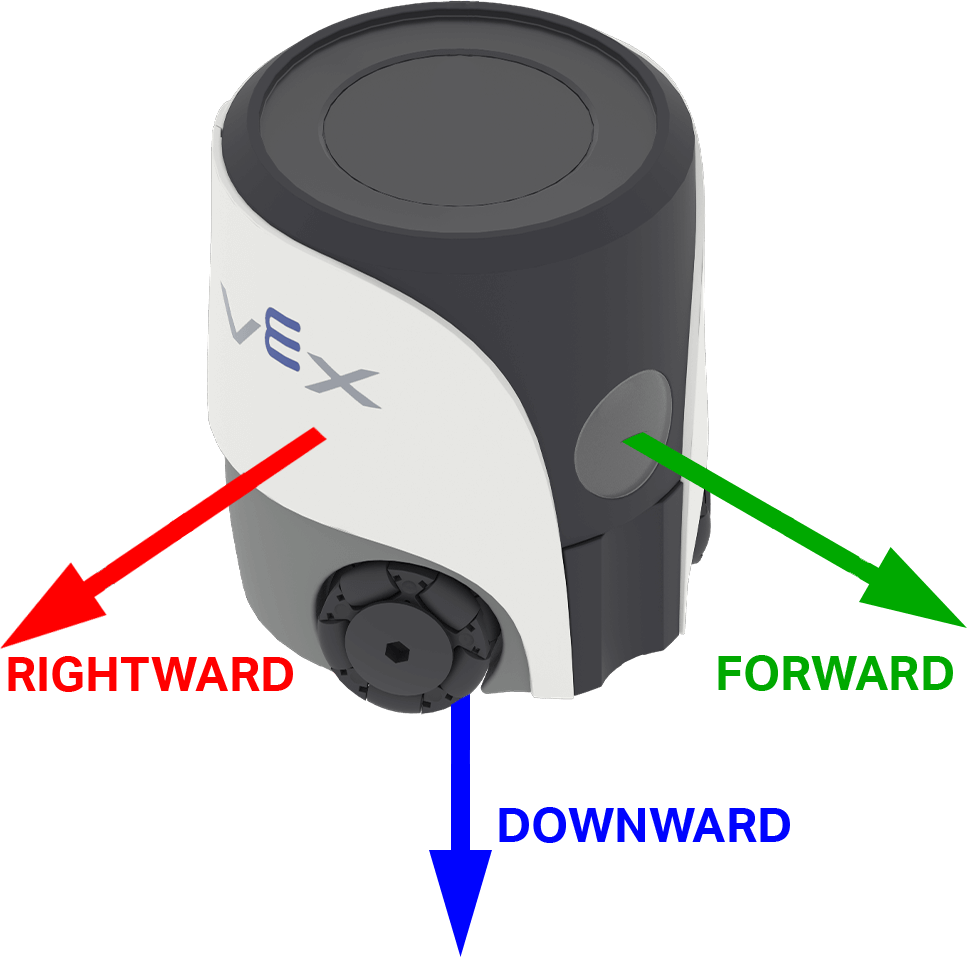
La valeur peut être positive ou négative selon le sens de l’accélération sur l’axe sélectionné. Sur AIM, les options d’axe sont nommées d’après les directions du robot : avant, droite et bas.
(accélération selon l'axe [avant v] en g :: custom-controller-inertial-timer)
Paramètres |
Description |
|---|---|
axe |
Axe de mesure de l’accélération :
|
Exemple
au démarrage
[Show the change in acceleration as the robot begins to move.]
placer le curseur sur la ligne [4] et colonne [1] sur l'écran
afficher (joindre [Resting: ] et (accélération selon l'axe [vers la droite v] en g :: custom-controller-inertial-timer)) sur l'écran ▶
placer le curseur sur la ligne suivante sur l'écran
attendre [0.5] secondes
se déplacer [droite v] sur [50] [mm v] ◀ et ne pas attendre
attendre [0.1] secondes
afficher (joindre [Startup: ] et (accélération selon l'axe [vers la droite v] en g :: custom-controller-inertial-timer)) sur l'écran ▶
taux de rotation#
La vitesse de rotation correspond à la vitesse de rotation du robot. Le bloc de rapport obtenir la vitesse de rotation indique la vitesse de rotation actuelle du robot le long de l’axe sélectionné, exprimée en degrés par seconde \(dps\), sous forme d’un entier.
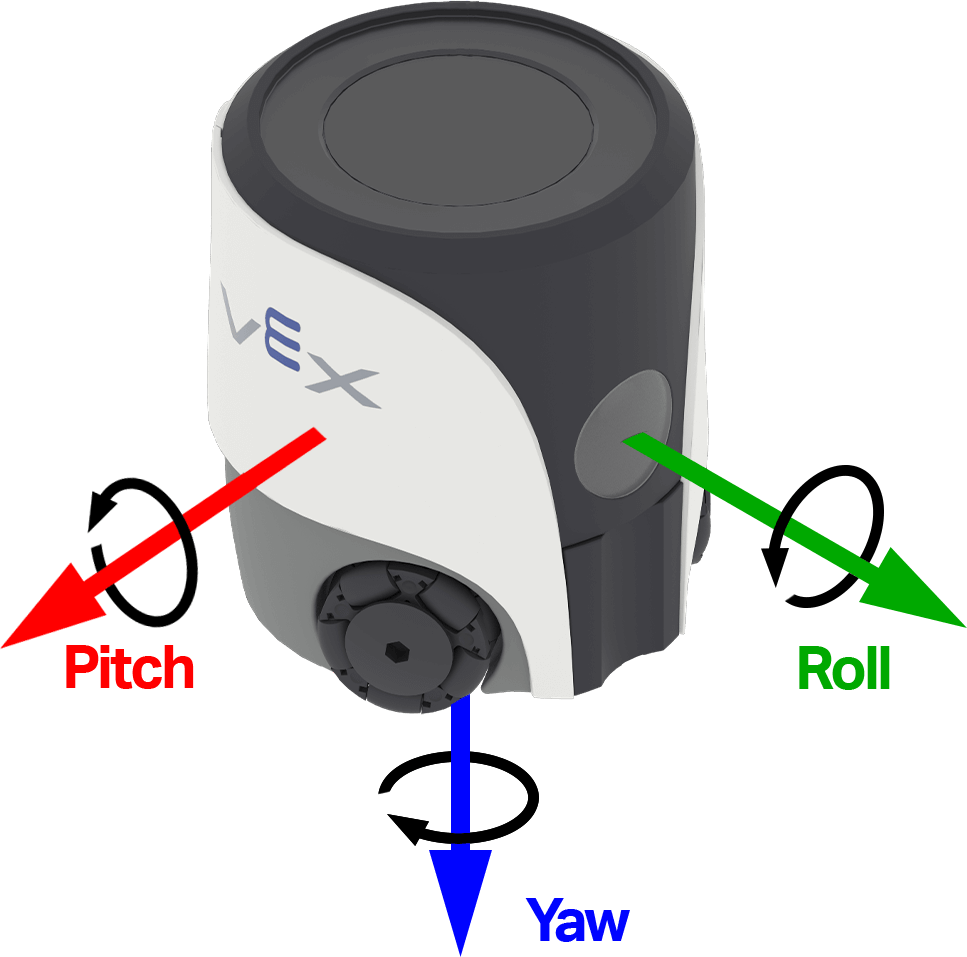
La valeur peut être positive ou négative selon le sens de rotation du robot autour de cet axe. L’image ci-dessous utilise des flèches pour indiquer le sens de rotation positif pour le roulis, le tangage et le lacet.
(obtenir le taux de virage en [lacet v] en dps)
Paramètres |
Description |
|---|---|
axe |
Axes de mesure du taux de virage :
|
Exemple
au démarrage
[Observe the yaw turn rate as the robot turns.]
pivoter [droite v] de [180] degrés ◀ et ne pas attendre
indéfiniment
effacer l'écran
placer le curseur sur la ligne [1] et colonne [1] sur l'écran
afficher (obtenir le taux de virage en [lacet v] en dps) sur l'écran ▶
orientation#
L’orientation correspond à l’angle actuel du robot sur un axe de rotation sélectionné. Le bloc orientation indique le roulis, le tangage ou le lacet du robot, de -180,00 à 180,00 degrés, sous forme de nombre décimal.
Le roulis, le tangage et le lacet décrivent les différentes manières dont le robot peut s’incliner ou tourner. L’image ci-dessous utilise des flèches pour indiquer le sens de rotation positif pour le roulis, le tangage et le lacet.
orientation en [lacet v] en degrés
Paramètres |
Description |
|---|---|
axe |
Axes d’orientation à indiquer :
|
Exemple
au démarrage
[Display the robot's orientation as it is rotated by hand.]
indéfiniment
effacer la ligne [1] sur l'écran
placer le curseur sur la ligne [1] et colonne [1] sur l'écran
afficher (orientation en [roulis v] en degrés) sur l'écran ▶
attendre [0.05] secondes
Actes#
en cas d’accident#
Le bloc chapeau en cas de collision exécute la pile attachée lorsque le robot détecte un impact ou une collision soudaine. La détection de collision utilise l’accéléromètre et la sensibilité de collision actuelle.
en cas d'écrasement
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Start moving forward.]
définir la vitesse de déplacement à [100]%
se déplacer [avant v]

en cas d'écrasement
[Respond when a crash is detected.]
arrêter tout mouvement
jouer le son [accident v] ▶
définir la sensibilité aux chocs#
Le bloc définir la sensibilité aux collisions ajuste l’accélération soudaine nécessaire pour que le robot détecte une collision.
définir la sensibilité aux collisions sur [faible v]
Paramètres |
Description |
|---|---|
sensibilité |
Sensibilité du robot à la détection des collisions :
|
Exemple
au démarrage
[Move slowly with high crash sensitivity.]
définir la vitesse de déplacement à [35]%
définir la sensibilité aux collisions sur [fort v]
se déplacer [avant v]

en cas d'écrasement
[Respond when a crash is detected.]
arrêter tout mouvement
jouer le son [accident v] ▶
Réinitialiser l’en-tête#
Le bloc réinitialisation du cap réinitialise le cap actuel du robot à 0 degré. Après l’exécution de ce bloc, la direction vers laquelle le robot est actuellement orienté devient le nouveau cap de 0 degré.
réinitialiser le cap
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Face left before turning around.]
pivoter au cap [270] degrés ▶
réinitialiser le cap
attendre [1] secondes
pivoter au cap [180] degrés ▶
Réinitialiser la rotation#
Le bloc réinitialisation de la rotation réinitialise la valeur de rotation actuelle du robot à 0 degré. Une fois ce bloc exécuté, le robot effectuera ses virages suivants à partir de cette nouvelle valeur de rotation de 0 degré.
réinitialiser la rotation
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Turn for 480 degrees before resetting rotation.]
pivoter [droite v] de [480] degrés ▶
réinitialiser la rotation
indéfiniment
effacer l'écran
placer le curseur sur la ligne [1] et colonne [1] sur l'écran
afficher (rotation en degrés) sur l'écran ▶