
慣性#
介紹#
VEX AIM 編程機器人內建慣性感測器。此感測器用於測量機器人的運動和轉向情況。
慣性感測器由兩部分組成。陀螺儀測量轉向,例如機器人的航向、旋轉、轉彎速率和姿態。加速度計測量運動變化,例如加速、減速或在碰撞過程中突然停止。
慣性塊可用於追蹤轉彎、測量加速度、偵測碰撞以及重置航向或旋轉值。
以下是所有模組的列表:
數值-報告方向和運動數據。
heading — 報告機器人面向的方向,範圍從 0 到 359.99 度。
rotation — 報告機器人旋轉了多遠。
加速度 — 報告機器人在選定軸上加速或減速的速度。
取得轉彎速率 — 報告機器人繞選定軸旋轉的速度。
orientation — 報告機器人的橫滾角、俯仰角或偏航角。
操作-應對碰撞或重置轉向值。
價值觀#
標題#
航向是指機器人面向的方向,以度為單位,範圍從 0 到 359.99。 航向報告模組報告機器人的當前航向。
初始航向角為0度。如果機器人轉彎超過359.99度,航向角將回落至0度。
航向(度)
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
範例
當開始時
[Turn right until the heading reaches 90 degrees.]
向 [右 v] 轉
等待 [0.05] 秒
等待直到 <(航向(度)) [math_greater_than v] [90]>
停止所有動作
當開始時
[Display the robot's heading as it is rotated by hand.]
永遠
清除螢幕第 [1] 列
將游標設定到螢幕第 [1] 列第 [1] 欄
在螢幕上列印 (航向(度)) ▶
等待 [0.05] 秒
旋轉#
旋轉角度是指機器人轉動的程度,以度為單位。與航向角不同,旋轉角度可以超過 359.99 度,也可以低於 0 度。在專案開始時,旋轉角度值設定為 0 度。 旋轉角度報告模組用於報告機器人當前的旋轉角度。
向右轉動會增加旋轉角度,向左轉動會減少旋轉角度。例如,向右轉動兩圈,旋轉角度為 720 度。從 0 度向左轉一圈,旋轉角度為 -360 度。
(旋轉(度))
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Print the rotation value as the robot turns.]
向 [右 v] 轉 [480] 度 ◀ 且不等待
永遠
清除螢幕
將游標設定到螢幕第 [1] 列第 [1] 欄
在螢幕上列印 (旋轉(度)) ▶
加速度#
加速度是指機器人加速或減速的快慢。 加速度報告模組會報告機器人沿著所選軸的加速度,範圍從 -4.00 G 到 4.00 G。
G是用來測量加速度的單位。 1G大約相當於你靜止坐著時感受到的重力加速度。
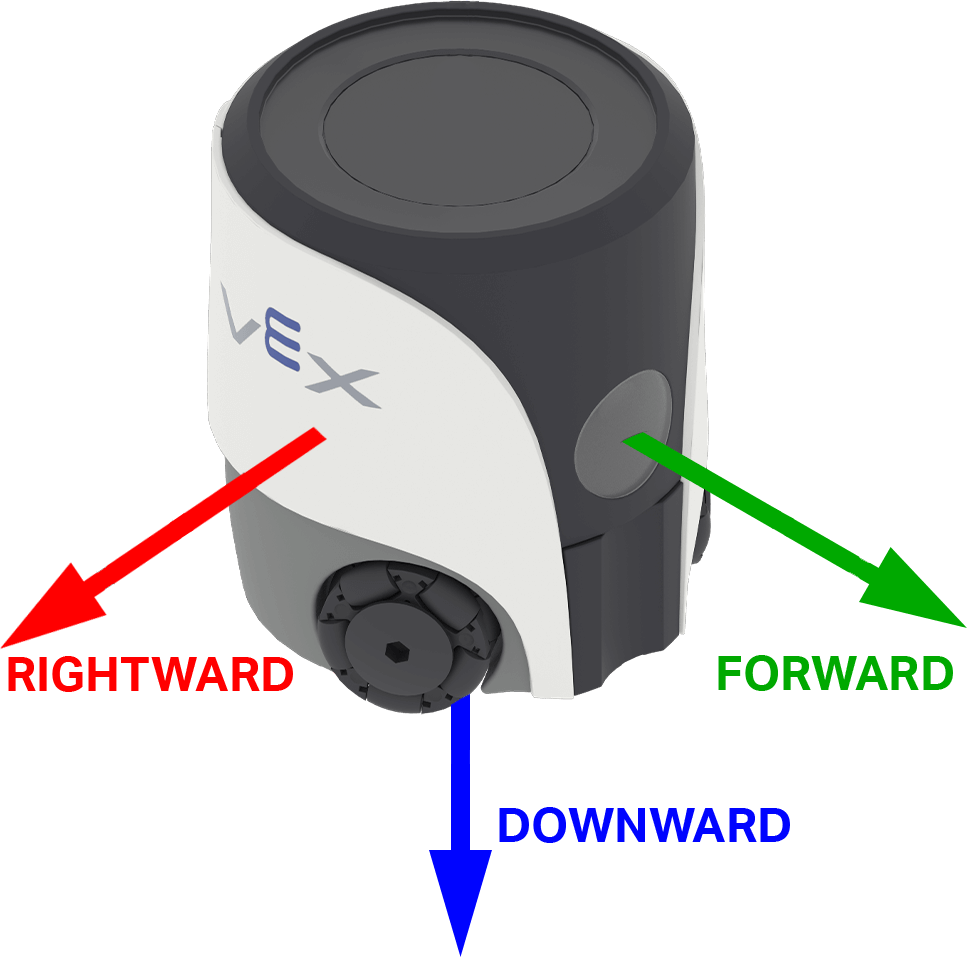
該值可以是正數也可以是負數,這取決於所選軸上的加速度方向。在 AIM 中,軸選項以機器人的方向命名:向前、向右和向下。
([前方 v] 軸加速度(g) :: custom-controller-inertial-timer)
參數 |
描述 |
|---|---|
軸 |
測量加速度的軸:
|
例子
當開始時
[Show the change in acceleration as the robot begins to move.]
將游標設定到螢幕第 [4] 列第 [1] 欄
在螢幕上列印 (連接 [Resting: ] ([向右 v] 軸加速度(g) :: custom-controller-inertial-timer)) ▶
將游標移至螢幕下一列
等待 [0.5] 秒
移動 [右 v] [50] [mm v] ◀ 且不等待
等待 [0.1] 秒
在螢幕上列印 (連接 [Startup: ] ([向右 v] 軸加速度(g) :: custom-controller-inertial-timer)) ▶
取得轉彎率#
轉彎速率是指機器人旋轉的速度。 取得轉彎速率報告模組會以整數形式報告機器人沿選定軸的當前旋轉速度,單位為度/秒 \(dps\)。
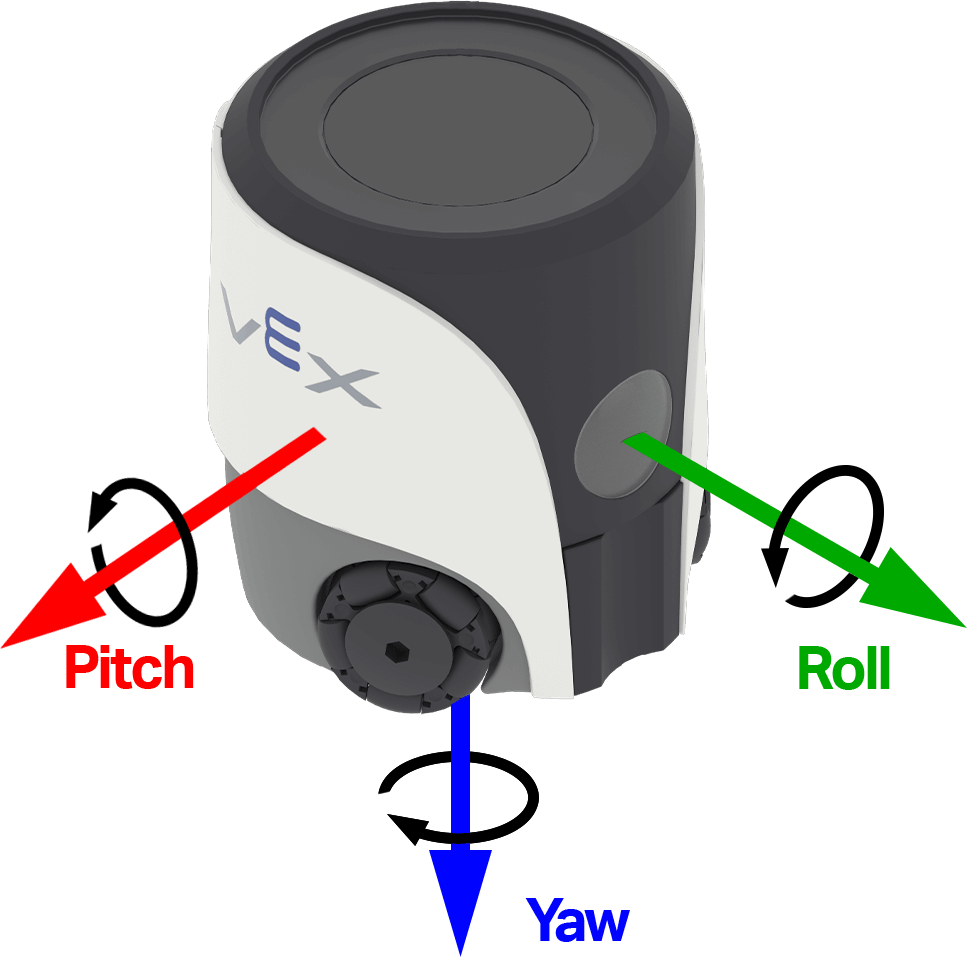
該值可以是正數也可以是負數,這取決於機器人繞著該軸旋轉的方向。下圖使用箭頭表示橫滾、俯仰和偏航的正旋轉方向。
(取得 [偏航 v] 軸轉速(dps))
參數 |
描述 |
|---|---|
軸 |
報告轉彎速率的軸:
|
例子
當開始時
[Observe the yaw turn rate as the robot turns.]
向 [右 v] 轉 [180] 度 ◀ 且不等待
永遠
清除螢幕
將游標設定到螢幕第 [1] 列第 [1] 欄
在螢幕上列印 (取得 [偏航 v] 軸轉速(dps)) ▶
方向#
姿態是指機器人目前在選定的轉動軸上的角度。 姿態報告模組會以十進制數的形式報告機器人的橫滾角、俯仰角或偏航角,範圍從 -180.00 度到 180.00 度。
橫滾、俯仰和偏航描述了機器人傾斜或轉向的不同方式。下圖使用箭頭表示橫滾、俯仰和偏航的正旋轉方向。
[偏航 v] 方向(度)
參數 |
描述 |
|---|---|
軸 |
要報告的方位軸:
|
例子
當開始時
[Display the robot's orientation as it is rotated by hand.]
永遠
清除螢幕第 [1] 列
將游標設定到螢幕第 [1] 列第 [1] 欄
在螢幕上列印 ([側滾 v] 方向(度)) ▶
等待 [0.05] 秒
行動#
崩潰時#
當機器人偵測到突然的衝擊或碰撞時,碰撞時帽子模組會運行附加的堆疊。碰撞檢測使用加速度計和目前碰撞靈敏度。
當碰撞時
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Start moving forward.]
設定移動速度為 [100]%
移動 [前方 v]

當碰撞時
[Respond when a crash is detected.]
停止所有動作
播放聲音 [碰撞 v] ▶
設定碰撞靈敏度#
設定碰撞靈敏度堆疊塊用於調整機器人偵測到碰撞所需的突然加速度。
設定碰撞靈敏度為 [低 v]
參數 |
描述 |
|---|---|
敏感度 |
机器人在检测碰撞时的敏感度:
|
例子
當開始時
[Move slowly with high crash sensitivity.]
設定移動速度為 [35]%
設定碰撞靈敏度為 [高 v]
移動 [前方 v]

當碰撞時
[Respond when a crash is detected.]
停止所有動作
播放聲音 [碰撞 v] ▶
重置航向#
重置航向 程式碼區塊會將機器人的當前航向重置為 0 度。此程式碼區塊運行後,機器人目前朝向的方向將成為新的 0 度航向。
重設航向
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Face left before turning around.]
轉向航向 [270] 度 ▶
重設航向
等待 [1] 秒
轉向航向 [180] 度 ▶
重置旋轉#
重置旋轉 程式碼區塊會將機器人的當前旋轉值重設為 0 度。此程式碼區塊運行後,機器人將以新的 0 度旋轉值作為基準進行後續轉彎。
重設旋轉
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Turn for 480 degrees before resetting rotation.]
向 [右 v] 轉 [480] 度 ▶
重設旋轉
永遠
清除螢幕
將游標設定到螢幕第 [1] 列第 [1] 欄
在螢幕上列印 (旋轉(度)) ▶