
জড়তা#
ভূমিকা#
VEX AIM কোডিং রোবটটিতে একটি অন্তর্নির্মিত ইনার্শিয়াল সেন্সর রয়েছে। এই সেন্সরটি রোবটটির চলাচল ও মোড় নেওয়ার পদ্ধতি পরিমাপ করে।
ইনার্শিয়াল সেন্সর এই কাজটি করার জন্য দুটি অংশ ব্যবহার করে। জাইরোস্কোপ রোবটের দিক, ঘূর্ণন, বাঁকের হার এবং অভিমুখের মতো মোড় পরিমাপ করে। অ্যাক্সেলেরোমিটার গতির পরিবর্তন পরিমাপ করে, যেমন গতি বেড়ে যাওয়া, কমে যাওয়া বা সংঘর্ষের সময় হঠাৎ থেমে যাওয়া।
ইনার্শিয়াল ব্লকগুলো বাঁক ট্র্যাক করতে, ত্বরণ পরিমাপ করতে, সংঘর্ষ শনাক্ত করতে এবং হেডিং বা রোটেশন মান রিসেট করতে ব্যবহার করা যেতে পারে।
নিম্নে সকল ব্লকের একটি তালিকা দেওয়া হলো:
মান — অভিমুখ এবং গতিবিধির তথ্য প্রতিবেদন করুন।
heading — রোবটটি কোন দিকে মুখ করে আছে তা জানায়, যার পরিসীমা ০ থেকে ৩৫৯.৯৯ ডিগ্রি।
ঘূর্ণন — রোবটটি কতটুকু ঘুরেছে তা দেখায়।
ত্বরণ — নির্বাচিত অক্ষে রোবটটি কত দ্রুত গতি বাড়াচ্ছে বা কমাচ্ছে তা জানায়।
ঘুরানোর হার জানুন — নির্বাচিত অক্ষে রোবটটি কত দ্রুত ঘুরছে তা জানায়।
অভিমুখীকরণ — রোবটের রোল, পিচ, বা ইয়ো কোণ রিপোর্ট করে।
ক্রিয়াকলাপ — ক্র্যাশের প্রতিক্রিয়া জানানো বা পালার মান রিসেট করা।
দুর্ঘটনা ঘটলে — রোবট হঠাৎ কোনো আঘাত শনাক্ত করলে সংযুক্ত ব্লকগুলো চালায়।
ক্র্যাশ সংবেদনশীলতা সেট করুন — সংঘর্ষের ক্ষেত্রে ক্র্যাশ সনাক্তকরণ কতটা সংবেদনশীল হবে তা সামঞ্জস্য করে।
হেডিং রিসেট — রোবটের হেডিং মান 0 ডিগ্রিতে রিসেট করে।
ঘূর্ণন রিসেট — রোবটের ঘূর্ণন মান 0 ডিগ্রিতে রিসেট করে।
মূল্যবোধ#
শিরোনাম#
হেডিং হলো রোবটের অভিমুখ, যা ০ থেকে ৩৫৯.৯৯ ডিগ্রির মধ্যে পরিমাপ করা হয়। হেডিং রিপোর্টার ব্লকটি রোবটের বর্তমান হেডিং রিপোর্ট করে।
প্রারম্ভিক অভিমুখ ০ ডিগ্রি। যদি রোবটটি ৩৫৯.৯৯ ডিগ্রি অতিক্রম করে ঘুরে যায়, তবে অভিমুখটি পুনরায় ০ ডিগ্রিতে ফিরে আসে।
ডিগ্রিতে দিকনির্দেশ
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Turn right until the heading reaches 90 degrees.]
[ডান v] দিকে ঘোরো
[0.05] সেকেন্ড অপেক্ষা করো
<(ডিগ্রিতে দিকনির্দেশ) [math_greater_than v] [90]> না হওয়া পর্যন্ত অপেক্ষা করো
সব চলাচল বন্ধ করো
শুরু হলে
[Display the robot's heading as it is rotated by hand.]
চিরকাল
স্ক্রিনে [1] সারি মুছে দাও
স্ক্রিনে সারি [1] কলাম [1]-এ কার্সার নিয়ে যাও
স্ক্রিনে (ডিগ্রিতে দিকনির্দেশ) প্রিন্ট করো ▶
[0.05] সেকেন্ড অপেক্ষা করো
ঘূর্ণন#
রোবটটি কতটা ঘুরেছে, তাকেই রোটেশন বলা হয়, যা ডিগ্রিতে পরিমাপ করা হয়। হেডিং-এর মতো নয়, রোটেশন ৩৫৯.৯৯ ডিগ্রির বেশি বা ০ ডিগ্রির নিচে কমতে পারে। একটি প্রোজেক্টের শুরুতে, রোটেশনের মান ০ ডিগ্রিতে সেট করা থাকে। rotation রিপোর্টার ব্লকটি রোবটের বর্তমান রোটেশন রিপোর্ট করে।
ডানদিকে ঘোরালে ঘূর্ণন বাড়ে এবং বামদিকে ঘোরালে ঘূর্ণন কমে। উদাহরণস্বরূপ, ডানদিকে দুটি পূর্ণ পাক দিলে ৭২০ ডিগ্রি ঘূর্ণন দেখানো হবে। ০ ডিগ্রি থেকে বামদিকে একটি পূর্ণ পাক দিলে -৩৬০ ডিগ্রি ঘূর্ণন দেখানো হবে।
(ডিগ্রিতে ঘূর্ণন)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Print the rotation value as the robot turns.]
[ডান v] দিকে [480] ডিগ্রি ঘোরো ◀ এবং অপেক্ষা করো না
চিরকাল
স্ক্রিন মুছে দাও
স্ক্রিনে সারি [1] কলাম [1]-এ কার্সার নিয়ে যাও
স্ক্রিনে (ডিগ্রিতে ঘূর্ণন) প্রিন্ট করো ▶
ত্বরণ#
ত্বরণ হলো রোবটটি কত দ্রুত গতি বাড়াচ্ছে বা কমাচ্ছে। ত্বরণ রিপোর্টার ব্লকটি নির্বাচিত অক্ষ বরাবর রোবটের ত্বরণ রিপোর্ট করে, যার মান -4.00 G থেকে 4.00 G পর্যন্ত।
G হলো ত্বরণ পরিমাপের একটি একক। স্থিরভাবে বসে থাকার সময় অভিকর্ষের কারণে আপনি যে ত্বরণ অনুভব করেন, তা প্রায় ১ G-এর সমান।
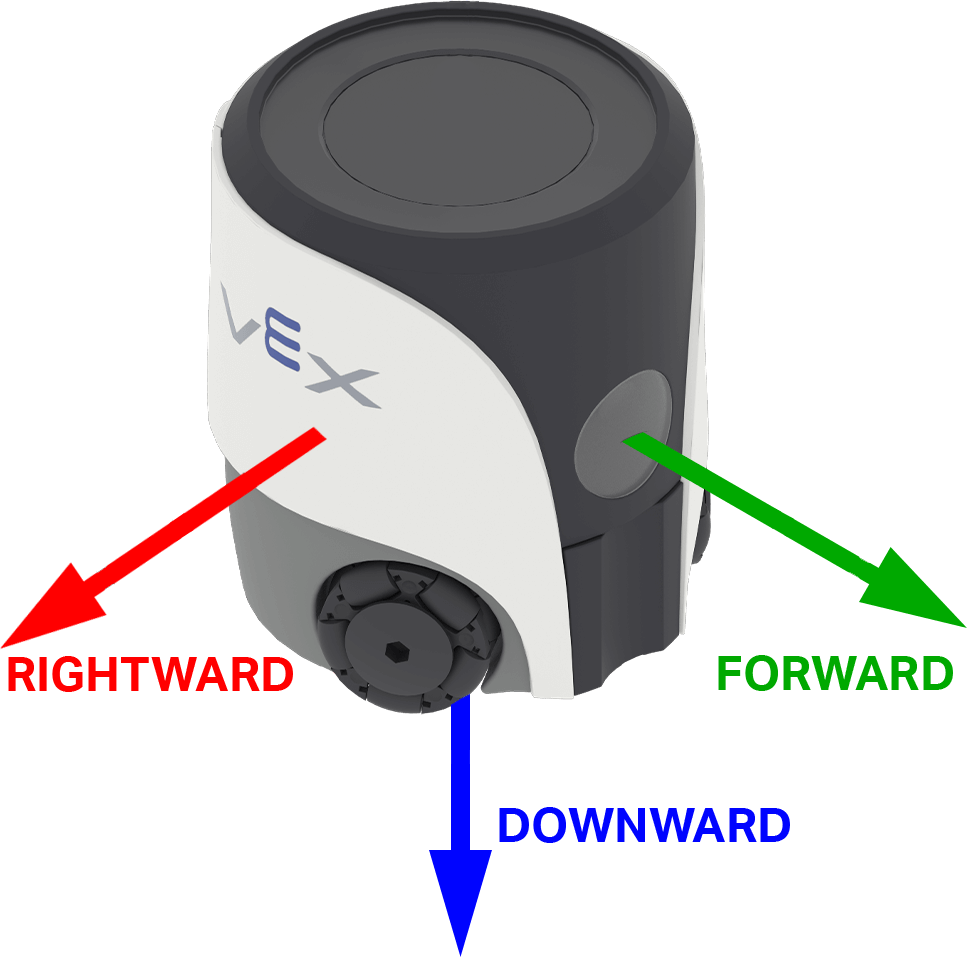
নির্বাচিত অক্ষের ত্বরণের দিকের উপর নির্ভর করে মানটি ধনাত্মক বা ঋণাত্মক হতে পারে। AIM-এ, রোবটের দিক অনুসারে অক্ষের বিকল্পগুলোর নামকরণ করা হয়েছে: সামনে, ডানদিকে, এবং নিচের দিকে।
(g-তে [সামনে v] অক্ষের ত্বরণ :: custom-controller-inertial-timer)
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
ত্বরণ পরিমাপের অক্ষ:
|
উদাহরণ
শুরু হলে
[Show the change in acceleration as the robot begins to move.]
স্ক্রিনে সারি [4] কলাম [1]-এ কার্সার নিয়ে যাও
স্ক্রিনে ([Resting: ] (g-তে [ডানদিকে v] অক্ষের ত্বরণ :: custom-controller-inertial-timer) যোগ করো) প্রিন্ট করো ▶
স্ক্রিনে পরের সারিতে কার্সার নিয়ে যাও
[0.5] সেকেন্ড অপেক্ষা করো
[ডান v] দিকে [50] [mm v] চলো ◀ এবং অপেক্ষা করো না
[0.1] সেকেন্ড অপেক্ষা করো
স্ক্রিনে ([Startup: ] (g-তে [ডানদিকে v] অক্ষের ত্বরণ :: custom-controller-inertial-timer) যোগ করো) প্রিন্ট করো ▶
টার্ন রেট পান#
টার্ন রেট হলো রোবটের ঘোরার গতি। গেট টার্ন রেট রিপোর্টার ব্লকটি নির্বাচিত অক্ষ বরাবর রোবটের বর্তমান ঘূর্ণন গতিকে ডিগ্রি প্রতি সেকেন্ড \(dps\) এককে একটি পূর্ণসংখ্যা হিসেবে রিপোর্ট করে।
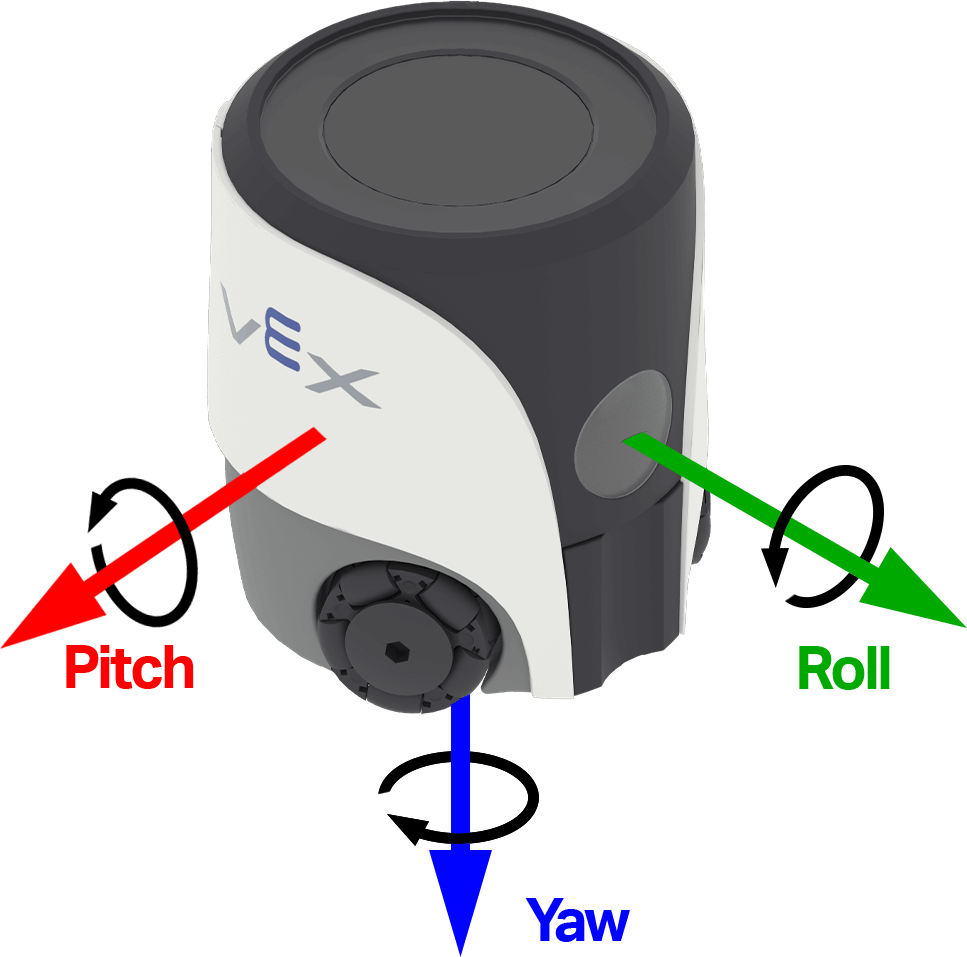
রোবটটি ঐ অক্ষ বরাবর কোন দিকে ঘুরছে তার উপর নির্ভর করে মানটি ধনাত্মক বা ঋণাত্মক হতে পারে। নিচের চিত্রটিতে রোল, পিচ এবং ইয়ো-এর ধনাত্মক ঘূর্ণনের দিক দেখানোর জন্য তীরচিহ্ন ব্যবহার করা হয়েছে।
(dps-এ [ইয়াও v] অক্ষের ঘূর্ণন হার নাও)
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
যে অক্ষের উপর বাঁকের হার রিপোর্ট করতে হবে:
|
উদাহরণ
শুরু হলে
[Observe the yaw turn rate as the robot turns.]
[ডান v] দিকে [180] ডিগ্রি ঘোরো ◀ এবং অপেক্ষা করো না
চিরকাল
স্ক্রিন মুছে দাও
স্ক্রিনে সারি [1] কলাম [1]-এ কার্সার নিয়ে যাও
স্ক্রিনে (dps-এ [ইয়াও v] অক্ষের ঘূর্ণন হার নাও) প্রিন্ট করো ▶
অভিমুখীকরণ#
ওরিয়েন্টেশন হলো একটি নির্বাচিত ঘূর্ণন অক্ষে রোবটের বর্তমান কোণ। ওরিয়েন্টেশন রিপোর্টার ব্লকটি রোবটের রোল, পিচ বা ইয়ো-কে -১৮০.০০ থেকে ১৮০.০০ ডিগ্রির মধ্যে একটি দশমিক সংখ্যা হিসেবে রিপোর্ট করে।
রোল, পিচ এবং ইয়ো রোবটের কাত হওয়া বা ঘোরার বিভিন্ন উপায় বর্ণনা করে। নিচের ছবিতে রোল, পিচ এবং ইয়ো-এর ধনাত্মক ঘূর্ণনের দিক দেখানোর জন্য তীরচিহ্ন ব্যবহার করা হয়েছে।
ডিগ্রিতে [ইয়াও v]-এর অভিমুখ
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
যে অভিমুখীকরণ অক্ষটি জানাতে হবে:
|
উদাহরণ
শুরু হলে
[Display the robot's orientation as it is rotated by hand.]
চিরকাল
স্ক্রিনে [1] সারি মুছে দাও
স্ক্রিনে সারি [1] কলাম [1]-এ কার্সার নিয়ে যাও
স্ক্রিনে (ডিগ্রিতে [রোল v]-এর অভিমুখ) প্রিন্ট করো ▶
[0.05] সেকেন্ড অপেক্ষা করো
কর্ম#
যখন বিধ্বস্ত হয়#
রোবট যখন কোনো আকস্মিক আঘাত বা সংঘর্ষ শনাক্ত করে, তখন ক্র্যাশ হলে হ্যাট ব্লকটি সংযুক্ত স্ট্যাকটি চালু করে। ক্র্যাশ শনাক্তকরণে অ্যাক্সেলেরোমিটার এবং বর্তমান ক্র্যাশ সংবেদনশীলতা ব্যবহৃত হয়।
সংঘর্ষ হলে
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Start moving forward.]
চলার গতি [100]% সেট করো
[সামনে v] দিকে চলো

সংঘর্ষ হলে
[Respond when a crash is detected.]
সব চলাচল বন্ধ করো
[সংঘর্ষ v] শব্দ বাজাও ▶
ক্র্যাশ সংবেদনশীলতা সেট করুন#
সেট ক্র্যাশ সেনসিটিভিটি স্ট্যাক ব্লকটি নির্ধারণ করে যে, রোবটের সংঘর্ষ শনাক্ত করার জন্য ঠিক কতটা আকস্মিক ত্বরণের প্রয়োজন হবে।
সংঘর্ষ সংবেদনশীলতা [নিচু v] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
সংবেদনশীলতা |
সংঘর্ষ শনাক্ত করার ক্ষেত্রে রোবটটি কতটা সংবেদনশীল:
|
উদাহরণ
শুরু হলে
[Move slowly with high crash sensitivity.]
চলার গতি [35]% সেট করো
সংঘর্ষ সংবেদনশীলতা [উঁচু v] সেট করো
[সামনে v] দিকে চলো

সংঘর্ষ হলে
[Respond when a crash is detected.]
সব চলাচল বন্ধ করো
[সংঘর্ষ v] শব্দ বাজাও ▶
শিরোনাম পুনরায় সেট করুন#
রিসেট হেডিং স্ট্যাক ব্লকটি রোবটের বর্তমান হেডিংকে ০ ডিগ্রিতে রিসেট করে। এই ব্লকটি চলার পর, রোবটটি বর্তমানে যেদিকে মুখ করে থাকে, সেটিই নতুন ০-ডিগ্রি হেডিং হয়ে যায়।
দিকনির্দেশ রিসেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Face left before turning around.]
[270] ডিগ্রি দিকনির্দেশে ঘোরো ▶
দিকনির্দেশ রিসেট করো
[1] সেকেন্ড অপেক্ষা করো
[180] ডিগ্রি দিকনির্দেশে ঘোরো ▶
ঘূর্ণন পুনরায় সেট করুন#
রিসেট রোটেশন স্ট্যাক ব্লকটি রোবটের বর্তমান ঘূর্ণন মানকে ০ ডিগ্রিতে রিসেট করে। এই ব্লকটি চলার পর, রোবটটি ভবিষ্যতের বাঁকগুলো নতুন ০-ডিগ্রি ঘূর্ণন মান থেকে অনুসরণ করে।
ঘূর্ণন রিসেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Turn for 480 degrees before resetting rotation.]
[ডান v] দিকে [480] ডিগ্রি ঘোরো ▶
ঘূর্ণন রিসেট করো
চিরকাল
স্ক্রিন মুছে দাও
স্ক্রিনে সারি [1] কলাম [1]-এ কার্সার নিয়ে যাও
স্ক্রিনে (ডিগ্রিতে ঘূর্ণন) প্রিন্ট করো ▶