
सर्वो मोटर#
परिचय#
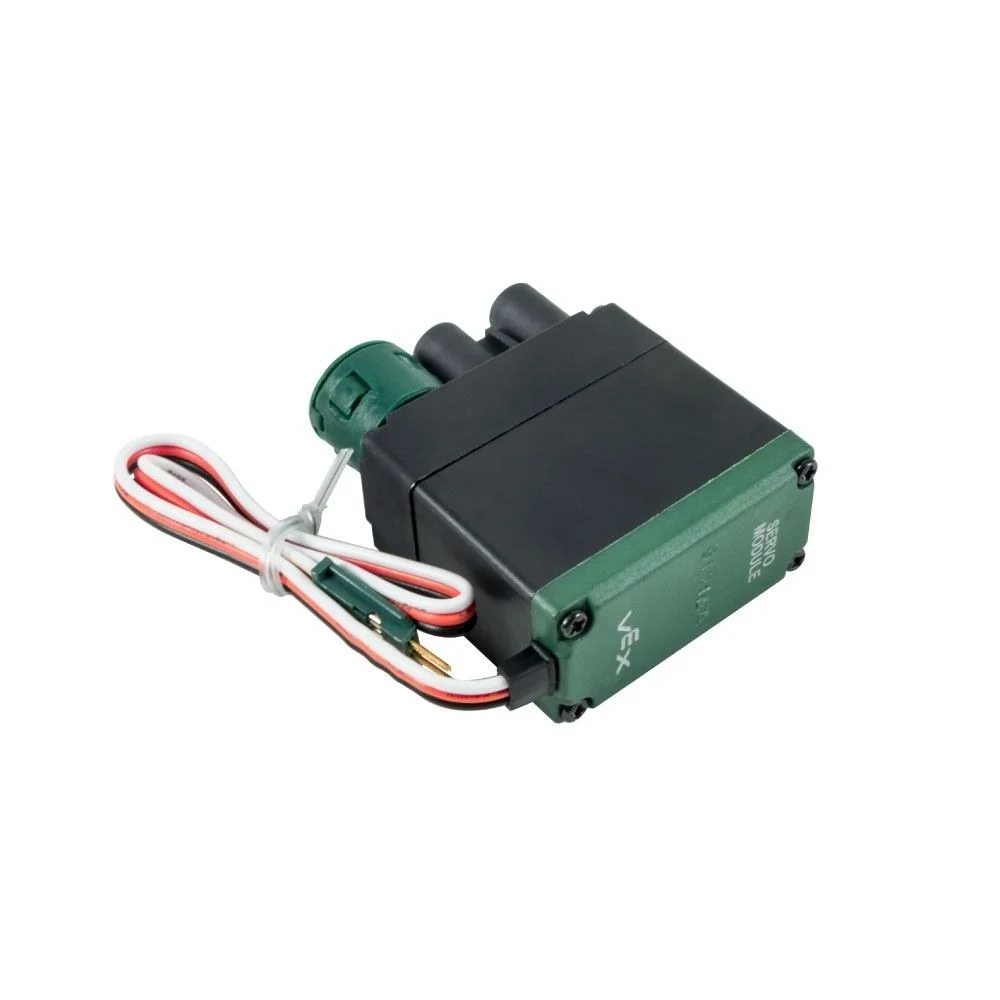
servo क्लास का उपयोग V5 3-वायर सर्वो मोटर को नियंत्रित और कॉन्फ़िगर करने के लिए किया जाता है। V5 3-वायर सर्वो मोटर गति की एक निश्चित सीमा के भीतर स्थिति-आधारित नियंत्रण प्रदान करती है।
क्लास कंस्ट्रक्टर#
servo( triport::port& port );
क्लास डिस्ट्रक्टर#
servo ऑब्जेक्ट को नष्ट करता है और उससे जुड़े संसाधनों को मुक्त करता है।
~servo();
पैरामीटर#
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
सर्वो मोटर जिस 3-वायर पोर्ट से जुड़ा है, उसे |
नोट्स#
ब्रेन या 3-वायर एक्सपेंडर को पहले बनाया जाना चाहिए, इससे पहले कि उनका उपयोग
servoक्लास कंस्ट्रक्टर के साथ ऑब्जेक्ट बनाने के लिए किया जा सके।
उदाहरण#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
सदस्य कार्य#
servo क्लास में निम्नलिखित सदस्य फ़ंक्शन शामिल हैं:
setPosition— सर्वो मोटर को एक निर्दिष्ट स्थिति में ले जाता है।
किसी भी servo सदस्य फ़ंक्शन को कॉल करने से पहले, एक servo इंस्टेंस बनाना आवश्यक है, जैसा कि नीचे दिखाया गया है:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
सर्वो मोटर को निर्दिष्ट स्थिति में ले जाता है।
1 — प्रतिशत मान का उपयोग करके सर्वो स्थिति निर्धारित करता है।
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — रोटेशन यूनिट का उपयोग करके सर्वो स्थिति सेट करता है।
void setPosition(
 double value,
 rotationUnits units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
प्रतिशत इकाइयों का उपयोग करते समय सर्वो स्थिति का मान। |
|
|
रोटेशन यूनिट का उपयोग करते समय सर्वो पोजीशन का मान। |
|
|
स्थिति इकाई: |
|
|
The position unit:
|
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
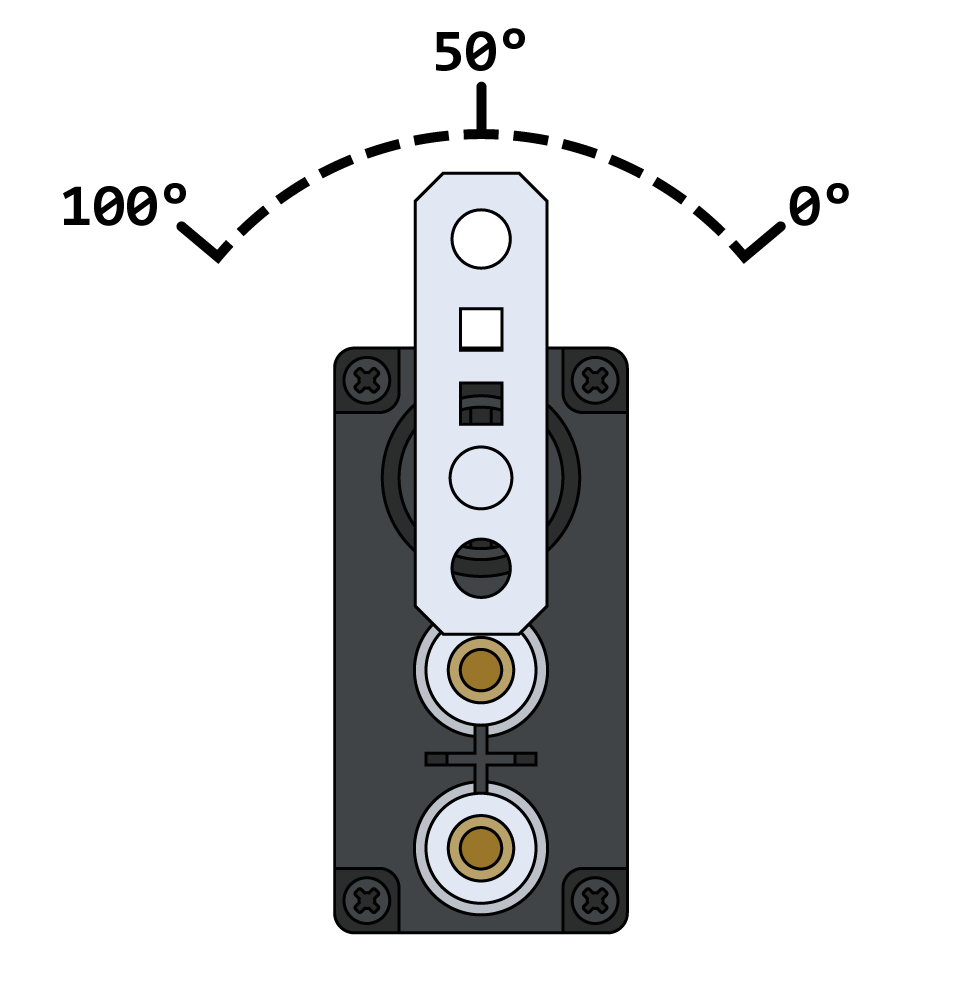
Notesप्रतिशत इकाइयों का उपयोग करते समय, मान्य सीमा 0 – 100% है।
एक सर्वो मोटर किसी भी गतिविधि को पूरा करने से पहले स्वचालित रूप से खुद को 50 डिग्री पर केंद्रित करके प्रत्येक परियोजना की शुरुआत करता है।
रोटेशन यूनिट का उपयोग करते समय, सर्वो निर्दिष्ट निरपेक्ष स्थिति पर चला जाएगा।
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);