
Servo Motor#
giriiş#
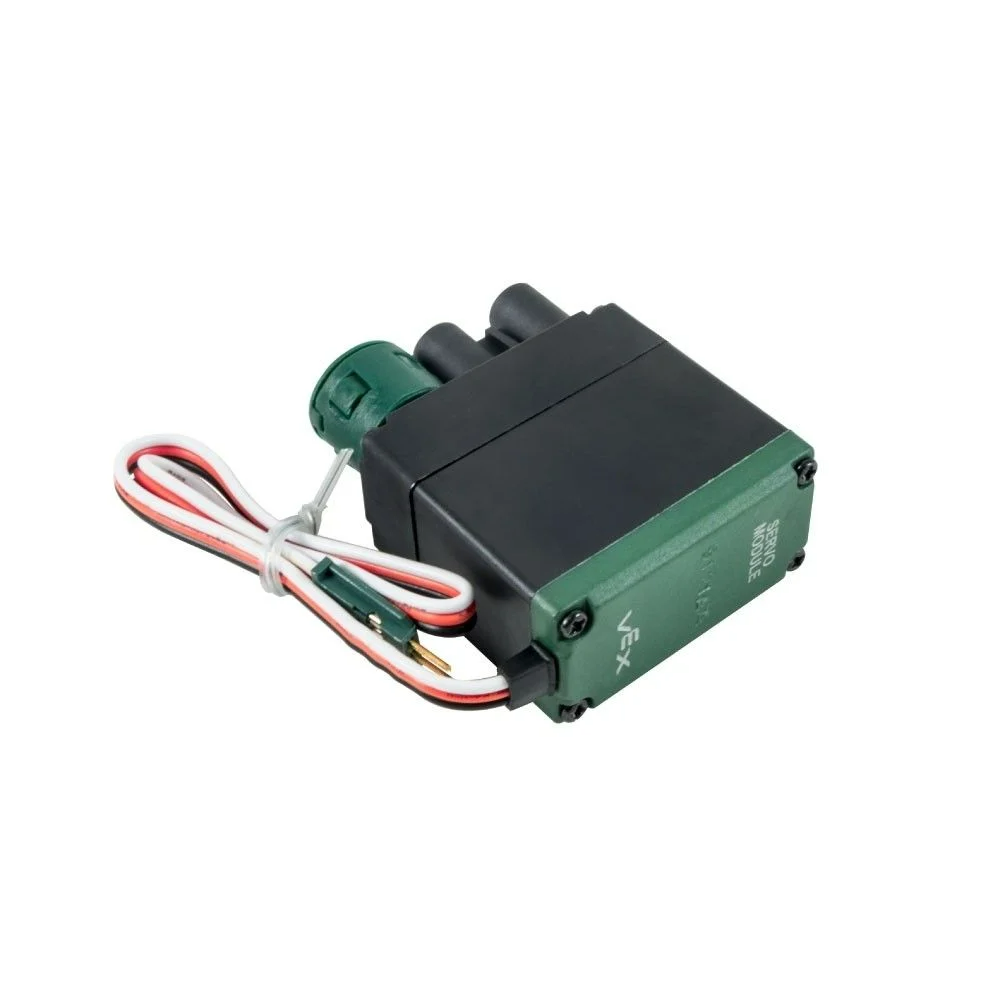
servo sınıfı, V5 3 Kablolu Servo Motoru kontrol etmek ve yapılandırmak için kullanılır. V5 3 Kablolu Servo Motoru, sabit bir hareket aralığı içinde konum tabanlı kontrol sağlar.
Sınıf Oluşturucuları#
servo( triport::port& port );
Sınıf Yıkıcısı#
servo nesnesini yok eder ve ilgili kaynakları serbest bırakır.
~servo();
Parametreler#
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Servo motorun bağlı olduğu 3 telli port, |
Notlar#
servosınıf kurucusu ile bir nesne oluşturmak için kullanılmadan önce bir Beyin veya 3 Kablolu Genişletici oluşturulmalıdır.
Örnek#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Üye Fonksiyonları#
servo sınıfı aşağıdaki üye fonksiyonlarını içerir:
setPosition— Servo motoru belirtilen konuma hareket ettirir.
Herhangi bir servo üye fonksiyonunu çağırmadan önce, aşağıda gösterildiği gibi bir servo örneği oluşturulmalıdır:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Servo motoru belirtilen konuma hareket ettirir.
1 — Servo konumunu yüzde değeri kullanarak ayarlar.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Servo pozisyonunu dönüş birimleri kullanarak ayarlar.
void setPosition(
 double value,
 rotationUnits units );
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Yüzde birimleri kullanıldığında servo pozisyon değeri. |
|
|
Dönme üniteleri kullanılırken servo pozisyon değeri. |
|
|
Pozisyon birimi: % |
|
|
The position unit:
|
Bu fonksiyon bir değer döndürmez.
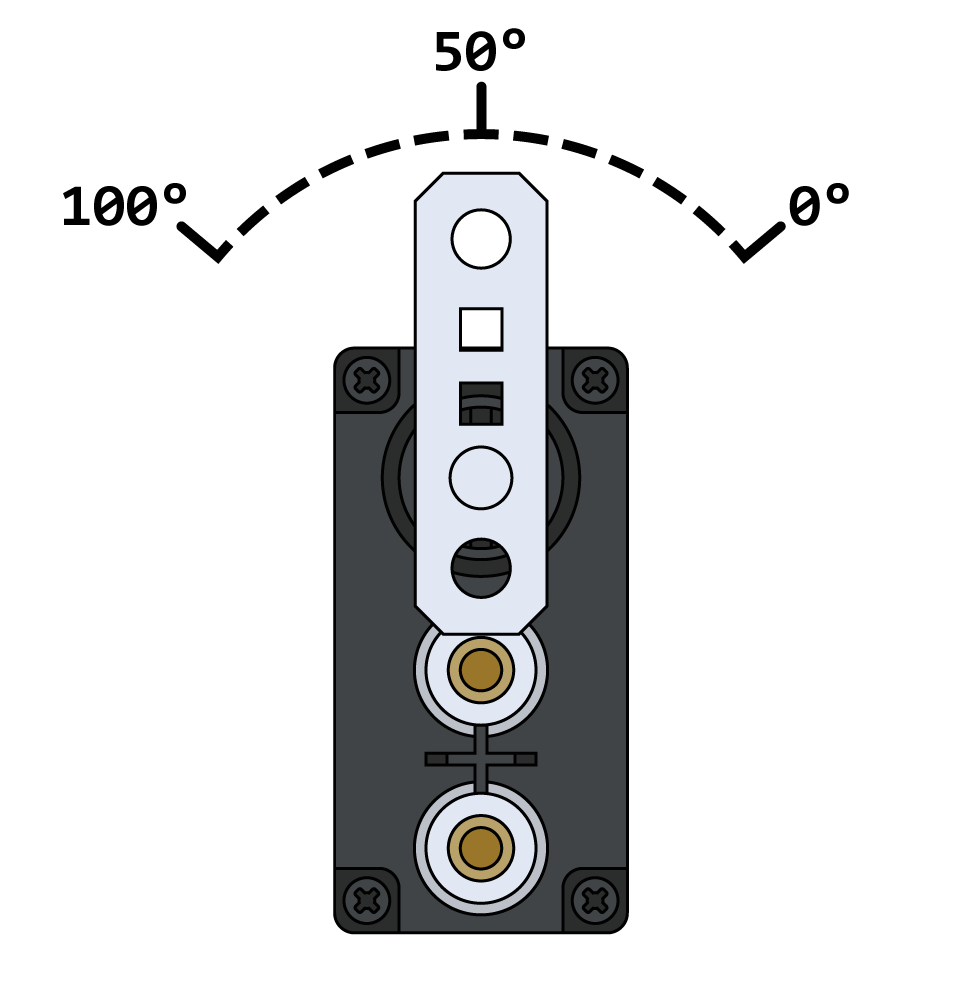
NotesYüzde birimleri kullanılırken geçerli aralık 0 – 100%’dür.
Servo motor, her projeye başlamadan önce herhangi bir hareketi tamamlamadan önce kendini otomatik olarak 50 dereceye merkezleyerek başlar.
Döndürme üniteleri kullanıldığında, servo belirtilen mutlak konuma hareket edecektir.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);