
Servomotor#
Einführung#
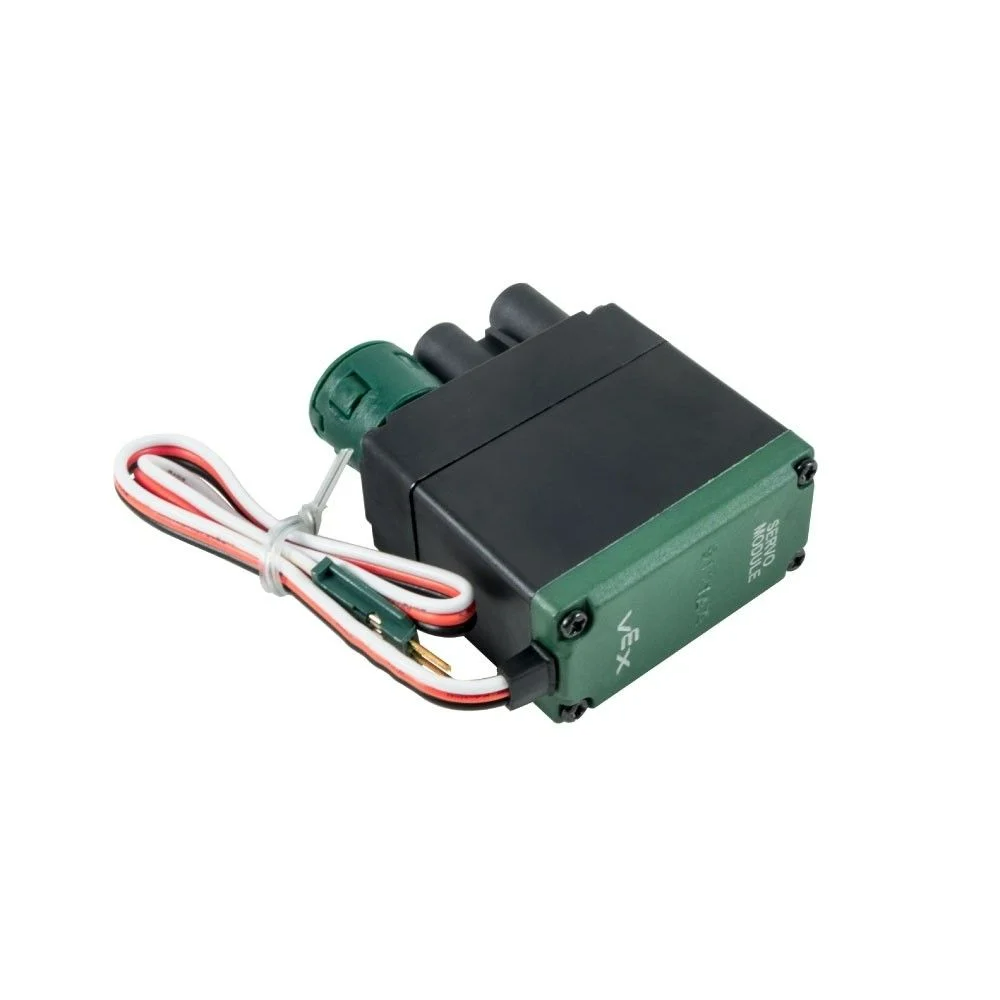
Die Servoklasse servo Servomotors. Dieser Servomotor ermöglicht eine positionsbasierte Steuerung innerhalb eines festen Bewegungsbereichs.
Klassenkonstruktoren#
servo( triport::port& port );
Klassendestruktor#
Zerstört das Objekt servo und gibt die zugehörigen Ressourcen frei.
~servo();
Parameter#
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Der 3-Draht-Anschluss, an den der Servomotor angeschlossen ist, wird als |
Anmerkungen#
Ein Brain oder 3-Wire Expander muss zuerst erstellt werden, bevor er zum Erstellen eines Objekts mit dem
servoKlassenkonstruktor verwendet werden kann.
Beispiel#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Mitgliedsfunktionen#
Die Klasse servo umfasst die folgenden Memberfunktionen:
setPosition— Bewegt den Servomotor in eine vorgegebene Position.
Bevor servo Memberfunktionen aufgerufen werden können, muss eine servo Instanz erstellt werden, wie unten gezeigt:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Bewegt den Servomotor in eine vorgegebene Position.
1 — Legt die Servoposition mithilfe eines Prozentwerts fest.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Legt die Servoposition mithilfe von Rotationseinheiten fest.
void setPosition(
 double value,
 rotationUnits units );
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Der Servopositionswert bei Verwendung von Prozenteinheiten. |
|
|
Der Servopositionswert bei Verwendung von Rotationseinheiten. |
|
|
Die Positionseinheit: |
|
|
Positionseinheit:
|
Diese Funktion gibt keinen Wert zurück.
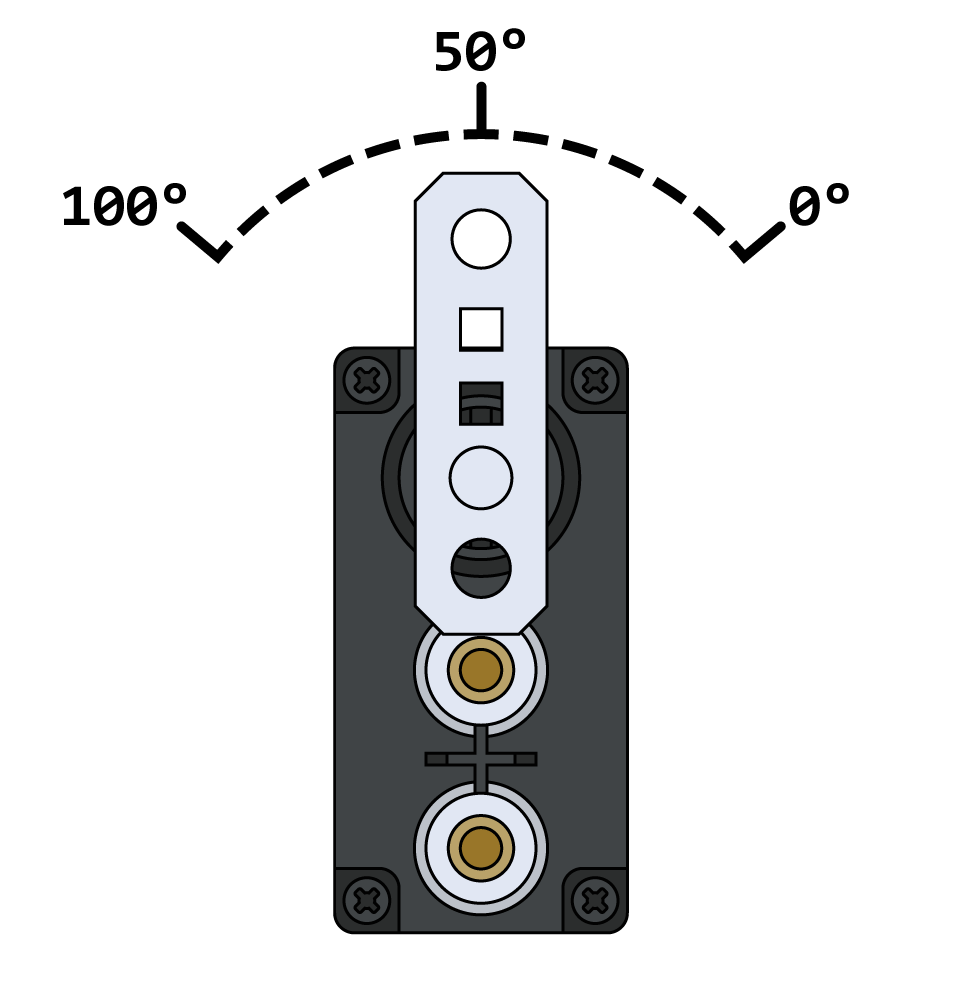
NotesBei Verwendung von Prozentangaben beträgt der gültige Bereich 0 – 100%.
Ein Servo beginnt jedes Projekt, indem er sich automatisch in einem Winkel von 50 Grad zentriert, bevor er irgendeine Bewegung ausführt.
Bei Verwendung von Rotationseinheiten fährt der Servo in die vorgegebene absolute Position.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);