
サーボモーター#
導入#
servo クラスは、V5 3線式サーボモーターの制御と設定に使用されます。V5 3線式サーボモーターは、固定された動作範囲内で位置ベースの制御を提供します。
クラスコンストラクタ#
servo( triport::port& port );
クラスデストラクタ#
servo オブジェクトを破棄し、関連するリソースを解放します。
~servo();
パラメータ#
パラメータ |
タイプ |
説明 |
|---|---|---|
|
|
サーボモーターが接続されている 3 線ポートは、 |
注記#
servoクラス コンストラクタを使用してオブジェクトを作成する前に、Brain または 3-Wire Expander を作成する必要があります。
例#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
メンバーの機能#
servo クラスには、以下のメンバ関数が含まれています。
setPosition— サーボモーターを指定された位置に移動します。
servo メンバ関数を呼び出す前に、以下に示すように servo インスタンスを作成する必要があります。
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
サーボモーターを指定された位置に移動させます。
1 — パーセント値を使用してサーボの位置を設定します。
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — 回転単位を使用してサーボの位置を設定します。
void setPosition(
 double value,
 rotationUnits units );
パラメータ |
タイプ |
説明 |
|---|---|---|
|
|
サーボ位置の値をパーセント単位で表したもの。 |
|
|
回転ユニットを使用する際のサーボ位置値。 |
|
|
位置の単位: |
|
|
The position unit:
|
この関数は値を返しません。
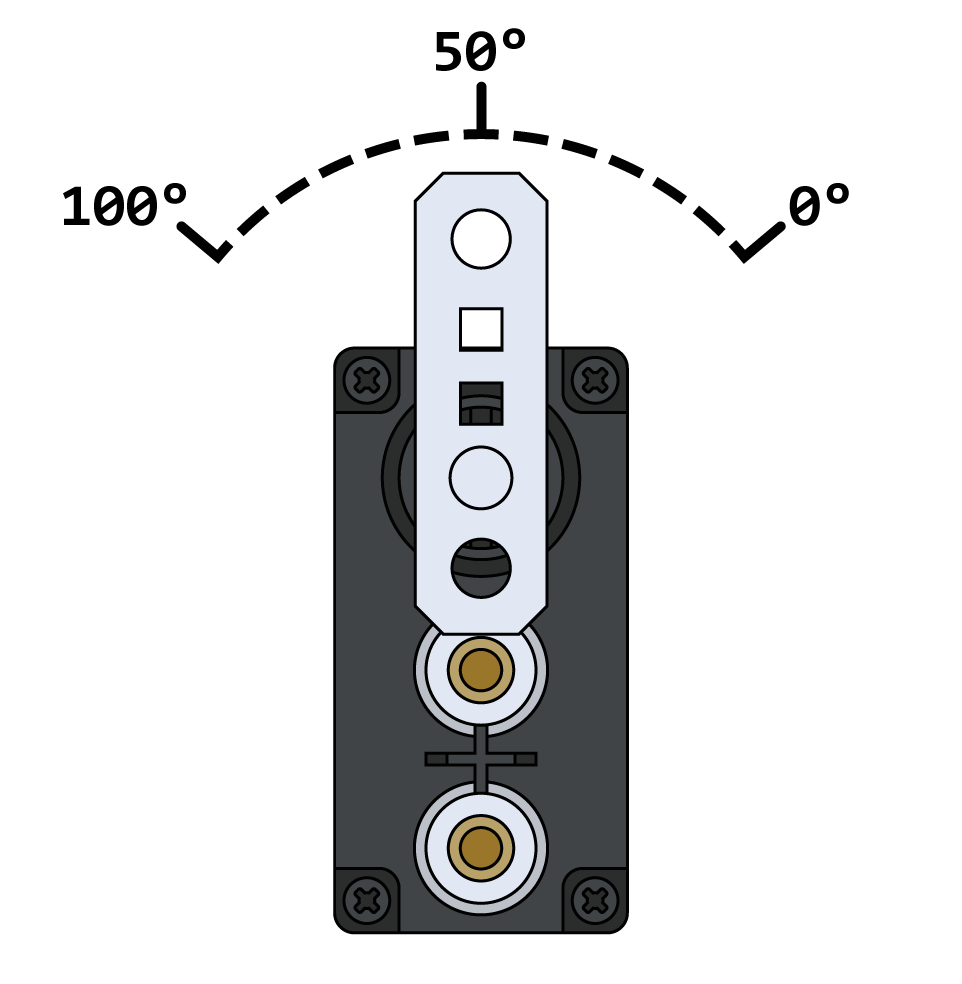
Notesパーセント単位を使用する場合、有効な範囲は0~100%です。
サーボモーターは、動作を開始する前に、自動的に50度の位置に自己調整することから始まります。
回転ユニットを使用する場合、サーボは指定された絶対位置に移動します。
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);