
Серводвигун#
Вступ#
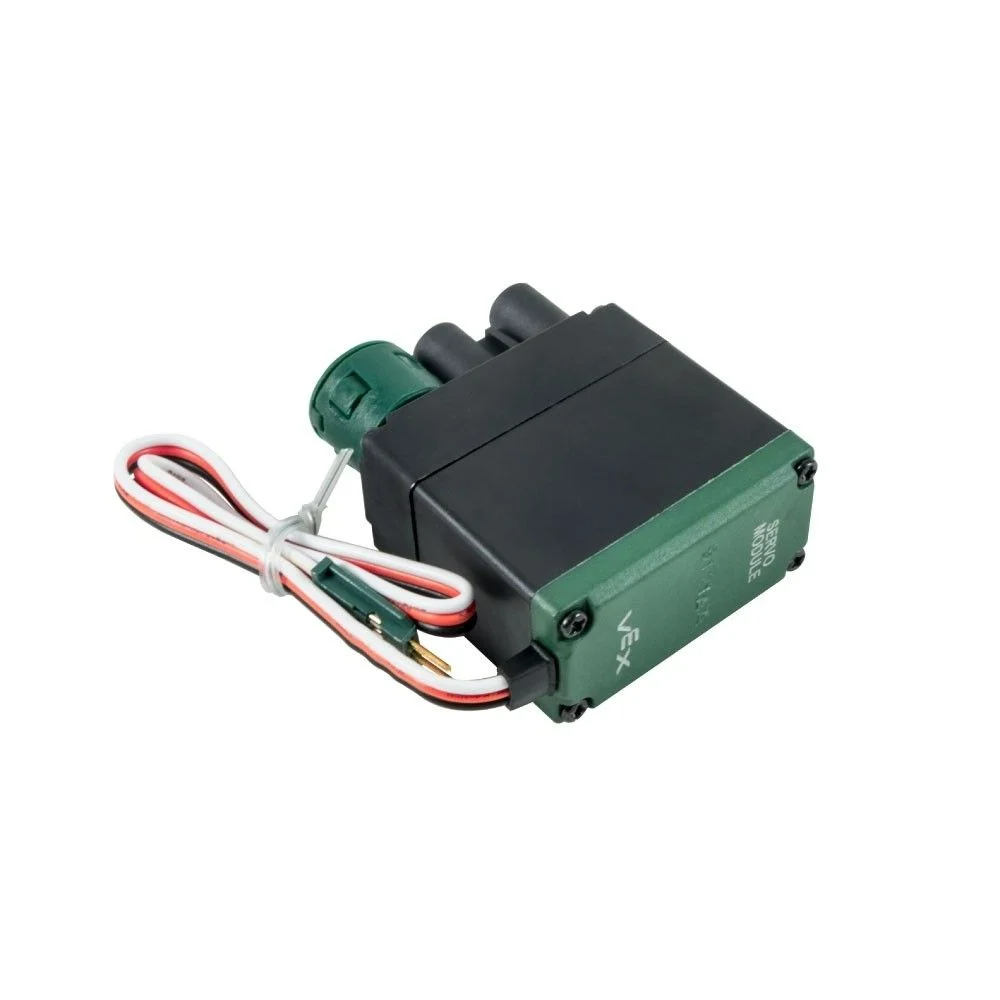
Клас servo використовується для керування та налаштування 3-провідного серводвигуна V5. 3-провідний серводвигун V5 забезпечує керування на основі положення в межах фіксованого діапазону руху.
Конструктори класів#
servo( triport::port& port );
Деструктор класів#
Знищує об’єкт servo та звільняє пов’язані з ним ресурси.
~servo();
Параметри#
Параметр |
Тип |
Опис |
|---|---|---|
|
|
3-провідний порт, до якого підключено серводвигун, записується як |
Нотатки#
Перш ніж використовувати розширювач Brain або 3-Wire Expander для створення об’єкта за допомогою конструктора класу
servo, його необхідно створити.
Приклад#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Функції-члени#
Клас servo містить такі функції-члени:
setPosition— Переміщує серводвигун у задане положення.
Перед викликом будь-яких функцій-членів servo необхідно створити екземпляр servo , як показано нижче:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Переміщує серводвигун у задане положення.
1 — Встановлює положення сервоприводу у відсотках.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Встановлює положення сервоприводу за допомогою одиниць обертання.
void setPosition(
 double value,
 rotationUnits units );
Параметр |
Тип |
Опис |
|---|---|---|
|
|
Значення положення сервоприводу при використанні відсоткових одиниць вимірювання. |
|
|
Значення положення сервоприводу при використанні одиниць обертання. |
|
|
Одиниця позиції: |
|
|
Одиниця вимірювання положення:
|
Ця функція не повертає значення.
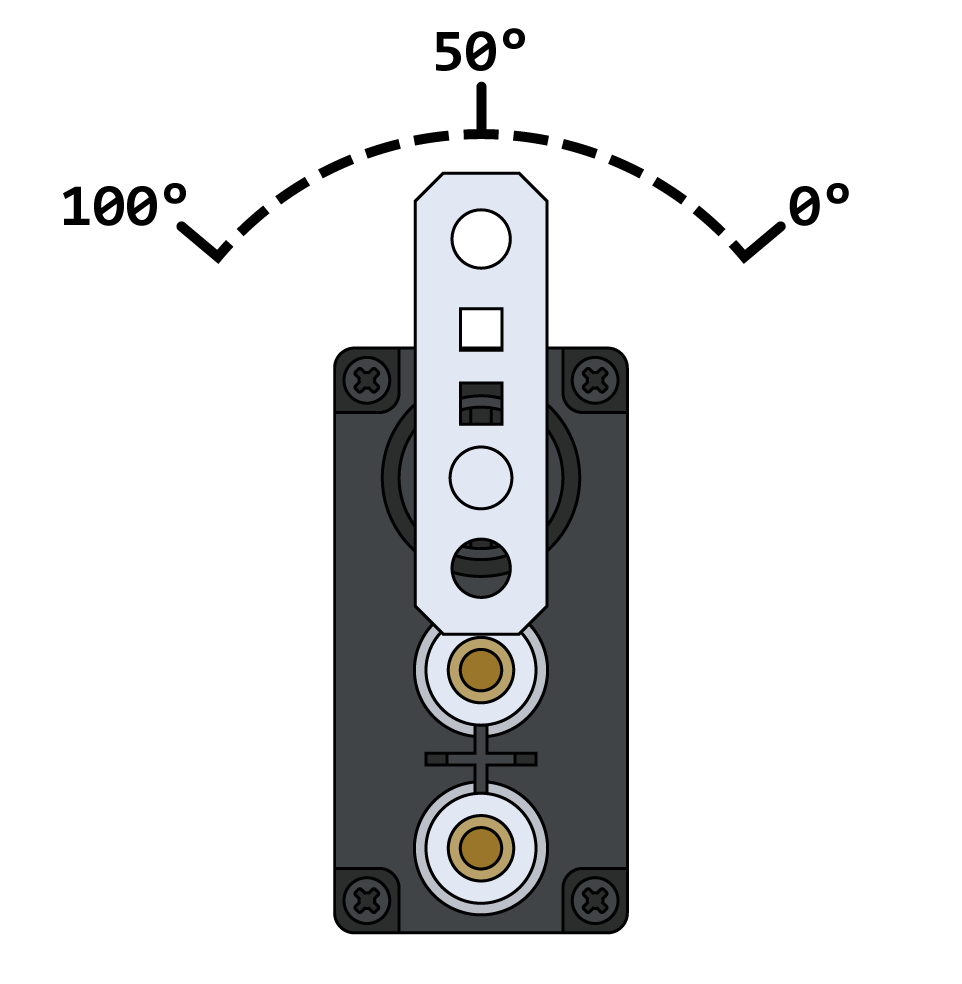
NotesПід час використання відсоткових одиниць вимірювання допустимий діапазон становить від 0 до 100%.
Сервопривід починає кожен проект, автоматично центруючись під кутом 50 градусів перед завершенням будь-яких рухів.
Під час використання одиниць обертання сервопривід переміститься у задане абсолютне положення.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);