
Сервомотор#
Введение#
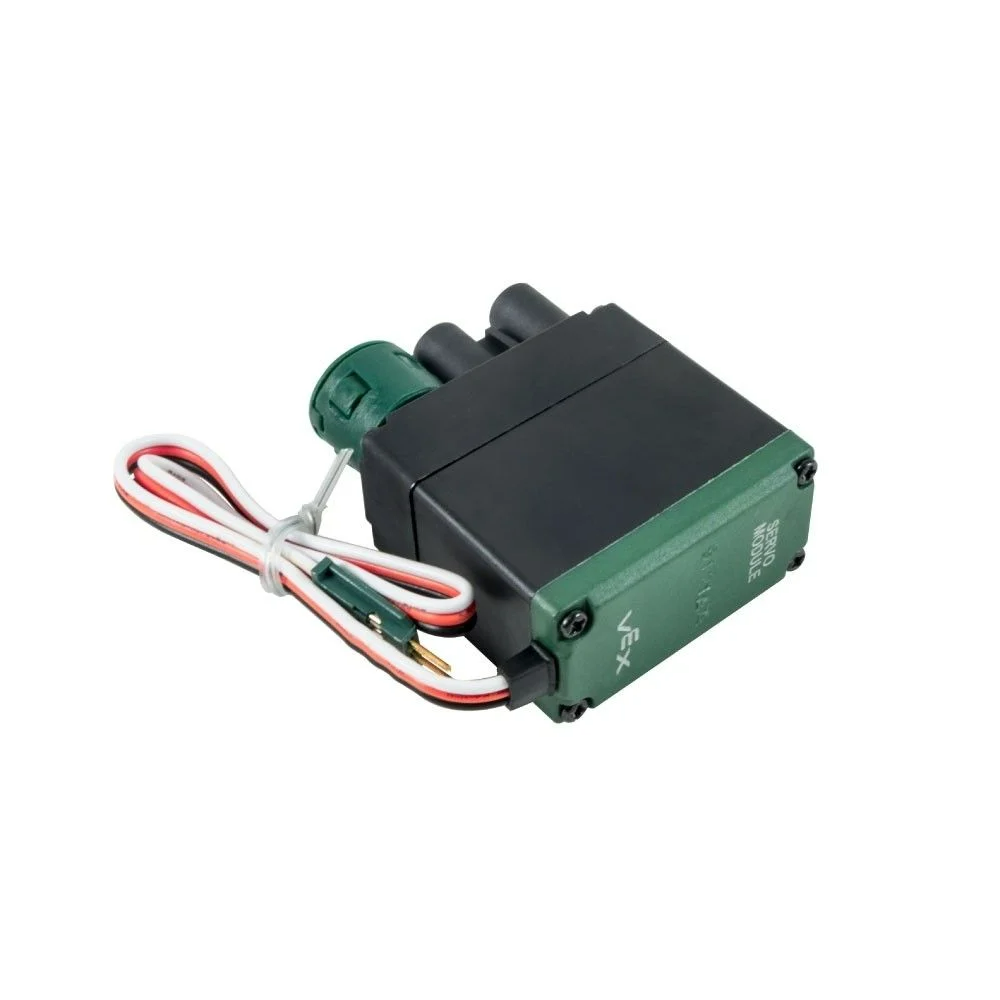
Сервопривод класса servo используется для управления и настройки 3-проводного сервомотора V5. 3-проводной сервомотор V5 обеспечивает управление на основе положения в пределах фиксированного диапазона движения.
Конструкторы классов#
servo( triport::port& port );
Деструктор класса#
Уничтожает объект servo и освобождает связанные с ним ресурсы.
~servo();
Параметры#
Параметр |
Тип |
Описание |
|---|---|---|
|
|
Трехпроводной порт, к которому подключен сервомотор, обозначается как |
Примечания#
Перед использованием для создания объекта с помощью конструктора класса
servoнеобходимо сначала создать Brain или 3-Wire Expander.
Пример#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Функции участников#
Класс servo включает следующие функции-члены:
setPosition— Перемещает сервомотор в заданное положение.
Перед вызовом любых функций-членов servo необходимо создать экземпляр servo , как показано ниже:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Перемещает сервомотор в заданное положение.
1 — Устанавливает положение сервопривода в процентах.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Устанавливает положение сервопривода с помощью единиц вращения.
void setPosition(
 double value,
 rotationUnits units );
Параметр |
Тип |
Описание |
|---|---|---|
|
|
Значение положения сервопривода в процентах. |
|
|
Значение положения сервопривода при использовании поворотных устройств. |
|
|
Единица измерения позиции: |
|
|
Единица измерения положения:
|
Эта функция не возвращает значения.
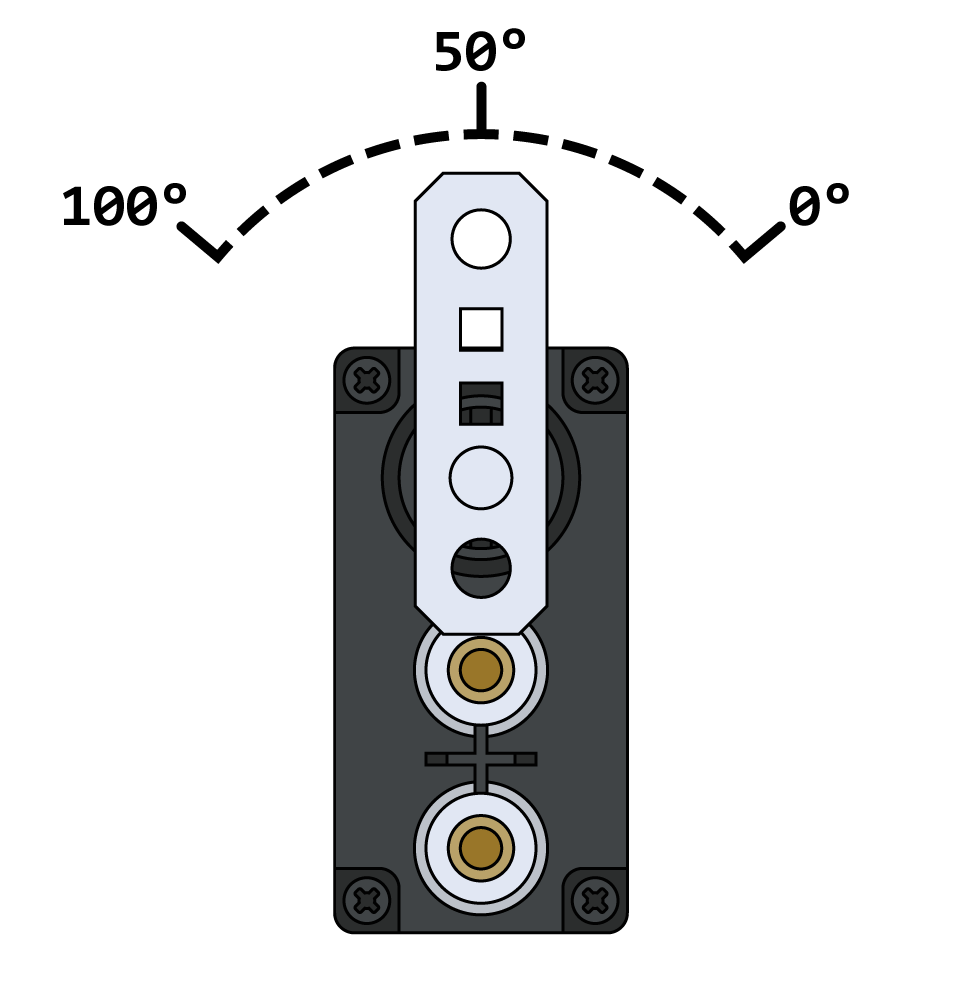
NotesПри использовании процентных единиц допустимый диапазон составляет от 0 до 100%.
В начале каждого проекта сервопривод автоматически центрируется под углом 50 градусов, прежде чем завершить какие-либо движения.
При использовании поворотных устройств сервопривод переместится в заданное абсолютное положение.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);