
Motor Servo#
Perkenalan#
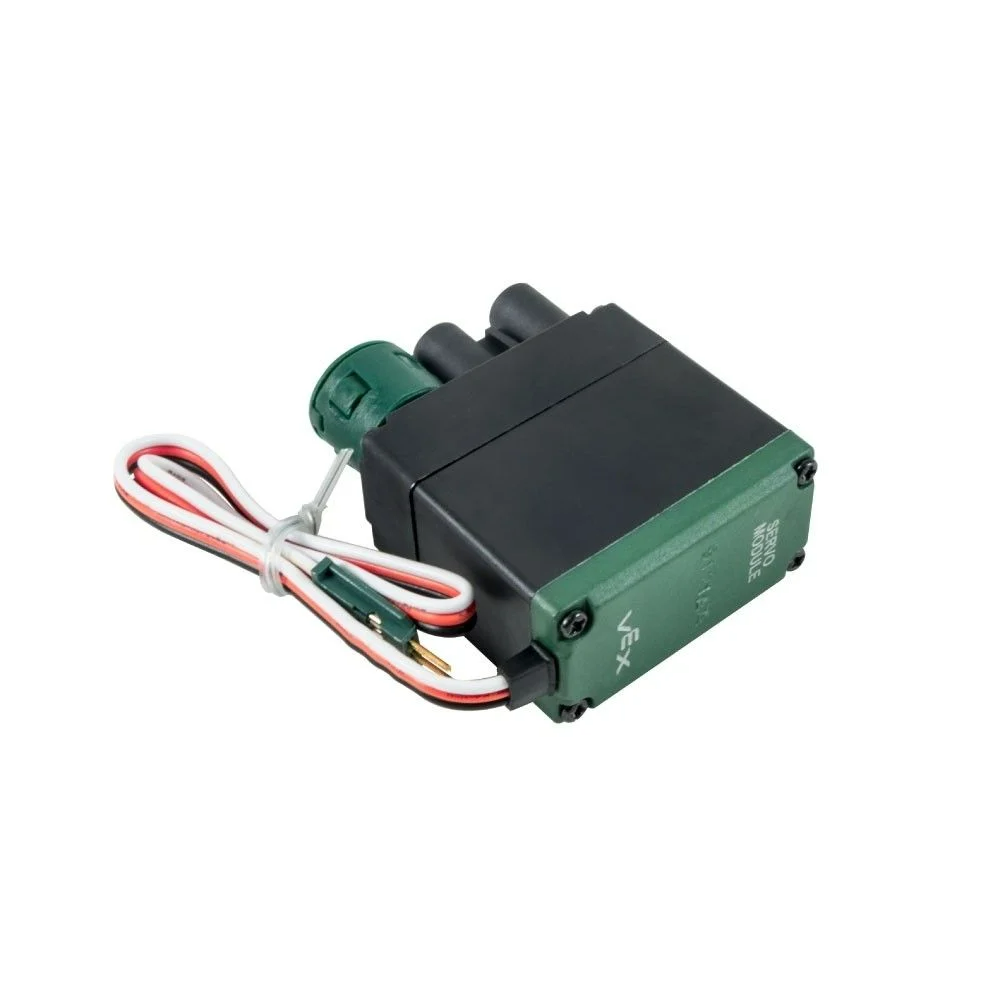
Kelas servo digunakan untuk mengontrol dan mengkonfigurasi Motor Servo 3-Kawat V5. Motor Servo 3-Kawat V5 menyediakan kontrol berbasis posisi dalam rentang gerakan tetap.
Konstruktor Kelas#
servo( triport::port& port );
Destruktor Kelas#
Menghancurkan objek servo dan melepaskan sumber daya terkait.
~servo();
Parameter#
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Port 3-Kawat yang terhubung ke Motor Servo, ditulis sebagai |
Catatan#
Brain atau 3-Wire Expander harus dibuat terlebih dahulu sebelum dapat digunakan untuk membuat objek dengan konstruktor kelas
servo.
Contoh#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Fungsi Keanggotaan#
Kelas servo mencakup fungsi anggota berikut:
setPosition— Menggerakkan motor servo ke posisi yang ditentukan.
Sebelum memanggil fungsi anggota servo apa pun, sebuah instance servo harus dibuat, seperti yang ditunjukkan di bawah ini:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Menggerakkan motor servo ke posisi yang ditentukan.
1 — Mengatur posisi servo menggunakan nilai persentase.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 Mengatur posisi servo menggunakan satuan rotasi.
void setPosition(
 double value,
 rotationUnits units );
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Nilai posisi servo saat menggunakan satuan persentase. |
|
|
Nilai posisi servo saat menggunakan satuan rotasi. |
|
|
Unit posisi: |
|
|
The position unit:
|
Fungsi ini tidak mengembalikan nilai.
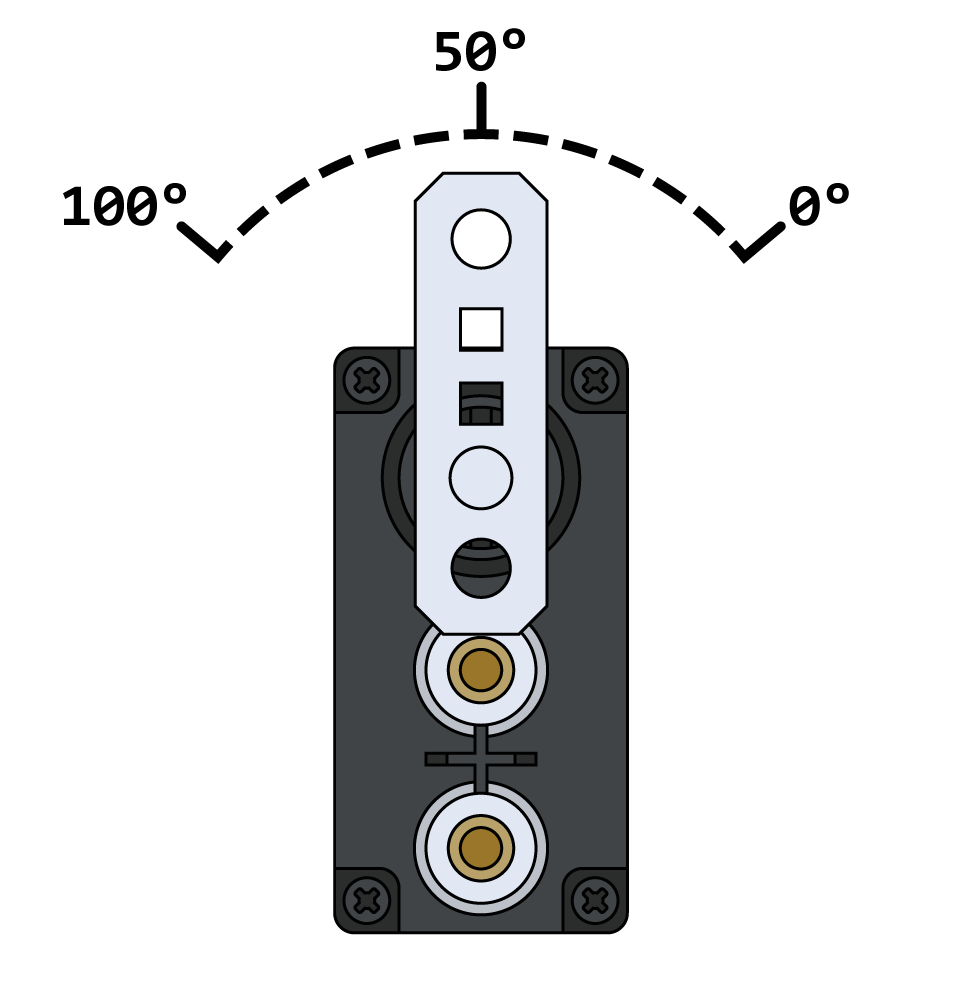
NotesSaat menggunakan satuan persentase, rentang yang valid adalah 0 – 100%.
Sebuah servo memulai setiap proyek dengan secara otomatis memusatkan dirinya pada sudut 50 derajat sebelum menyelesaikan pergerakan apa pun.
Saat menggunakan satuan rotasi, servo akan bergerak ke posisi absolut yang ditentukan.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);