
Szervomotor#
Bevezetés#
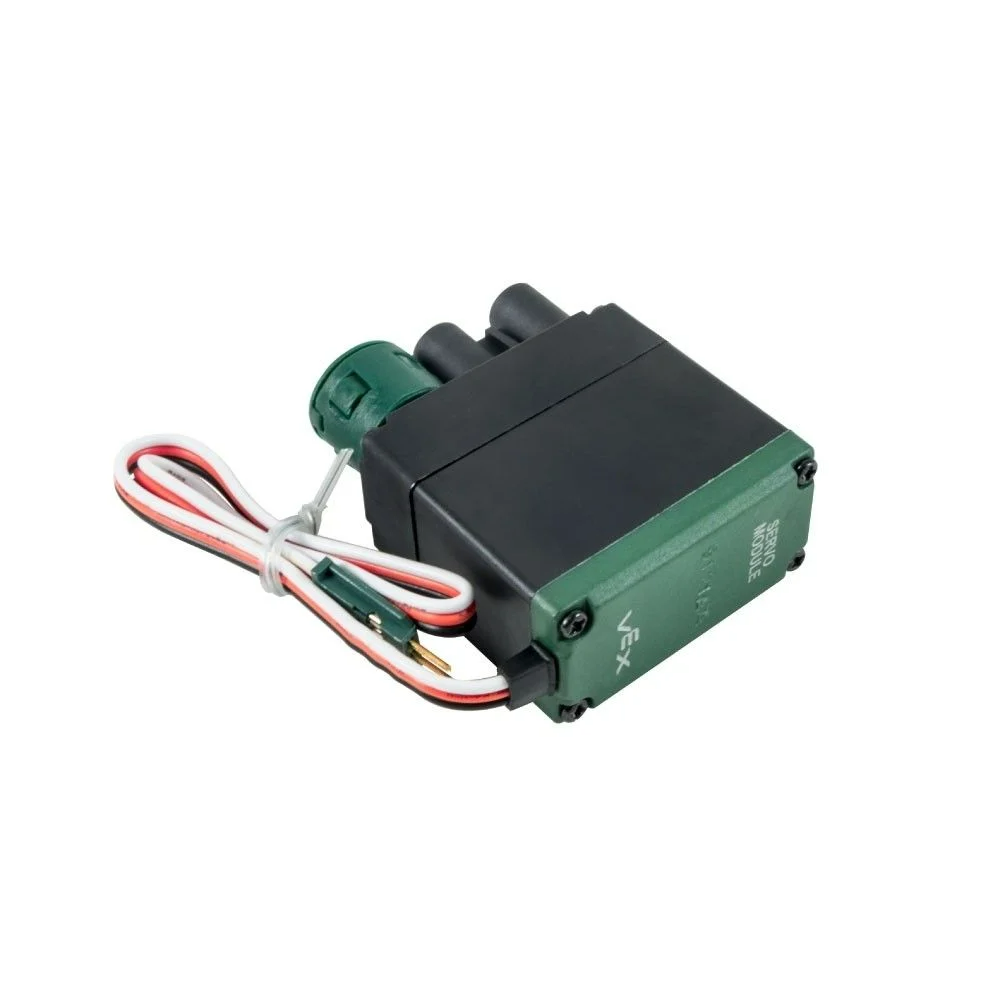
A servo osztály egy V5 3 vezetékes szervomotor vezérlésére és konfigurálására szolgál. A V5 3 vezetékes szervomotor pozícióalapú vezérlést biztosít egy rögzített mozgástartományon belül.
Osztálykonstruktorok#
servo( triport::port& port );
Osztálydestruktor#
Megsemmisíti a servo objektumot és felszabadítja a hozzá tartozó erőforrásokat.
~servo();
Paraméterek#
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
A 3 vezetékes port, amelyhez a szervomotor csatlakozik, a következőképpen írva: |
Megjegyzések#
Először létre kell hozni egy Brain vagy 3-Wire Expandert, mielőtt azokat az
servoosztályú konstruktorral objektumok létrehozására lehetne használni.
Példa#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Tagfüggvények#
A servo osztály a következő tagfüggvényeket tartalmazza:
setPosition— A szervomotort egy megadott pozícióba mozgatja.
Bármely servo tagfüggvény meghívása előtt létre kell hozni egy servo példányt, az alábbiak szerint:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
A szervomotort egy megadott pozícióba mozgatja.
1 — Százalékos értékkel állítja be a szervo pozícióját.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — A szervo pozícióját forgatóegységek segítségével állítja be.
void setPosition(
 double value,
 rotationUnits units );
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
A szervo pozícióértéke százalékos egységekben. |
|
|
A szervo pozícióértéke forgóegységek használata esetén. |
|
|
A pozíció mértékegysége: |
|
|
A pozíció mértékegysége:
|
Ez a függvény nem ad vissza értéket.
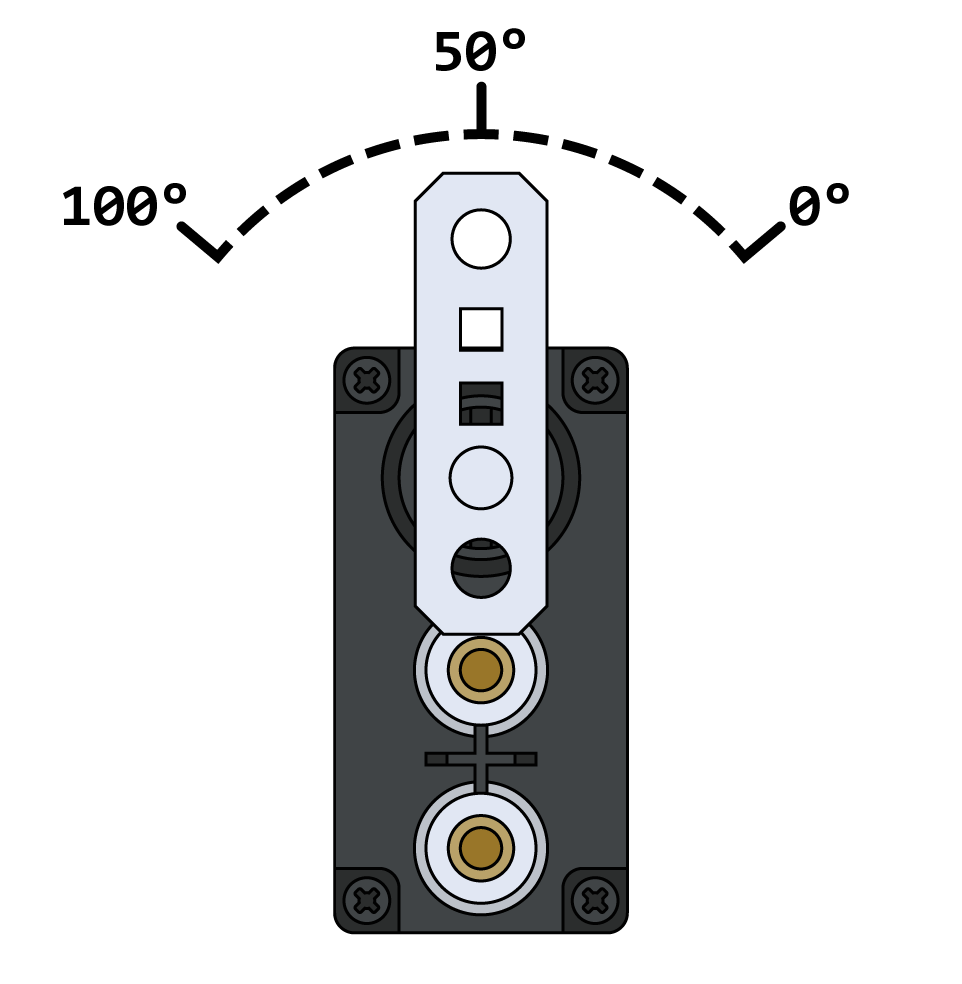
NotesSzázalékos egységek használata esetén az érvényes tartomány 0 – 100%.
A szervomotor minden projektet úgy kezd, hogy automatikusan 50 fokos középre állítja magát, mielőtt bármilyen mozgást végrehajtana.
Forgatóegységek használata esetén a szervo a megadott abszolút pozícióba mozdul el.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);