
コンテスト用テンプレート#
このチュートリアルでは、VEXcode V5 の 競技テンプレート について解説します。チュートリアルを終える頃には、テンプレート内の各ハットブロックの用途が理解できるようになっているでしょう。
競技用テンプレートは、VEX V5ロボティクス競技会またはVEX Uロボティクス競技会でフィールド制御システムを使用して実行されるプロジェクトに使用されます。このテンプレートは、プロジェクトを2つの期間に分割します。1つはロボットが自律的に動作する自律期間、もう1つはドライバーがコントローラーを使用してロボットを操作するドライバー制御期間です。
このテンプレートを使用することで、プロジェクトがVEX V5競技規則に準拠し、試合中にスマートフィールド制御システムに正しく接続されることが保証されます。
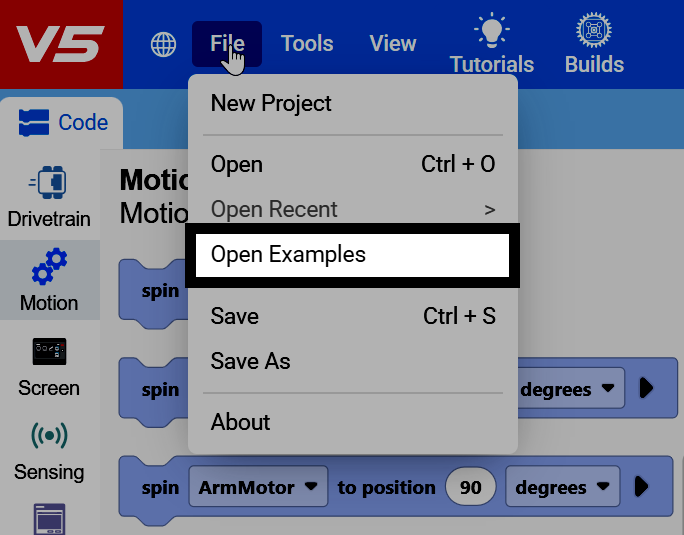
VEXcodeの左上にある「ファイル」を選択し、「サンプルを開く」を選択します。
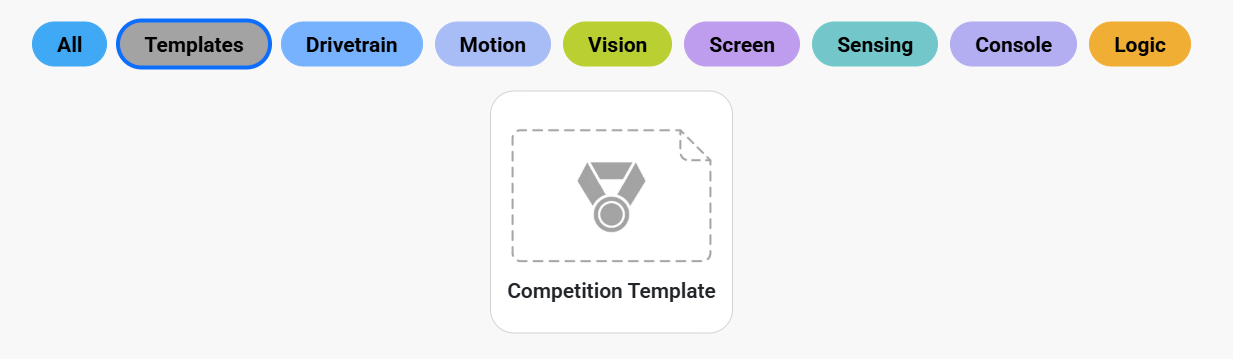
テンプレートで絞り込んで、コンテストテンプレートを見つけてください。
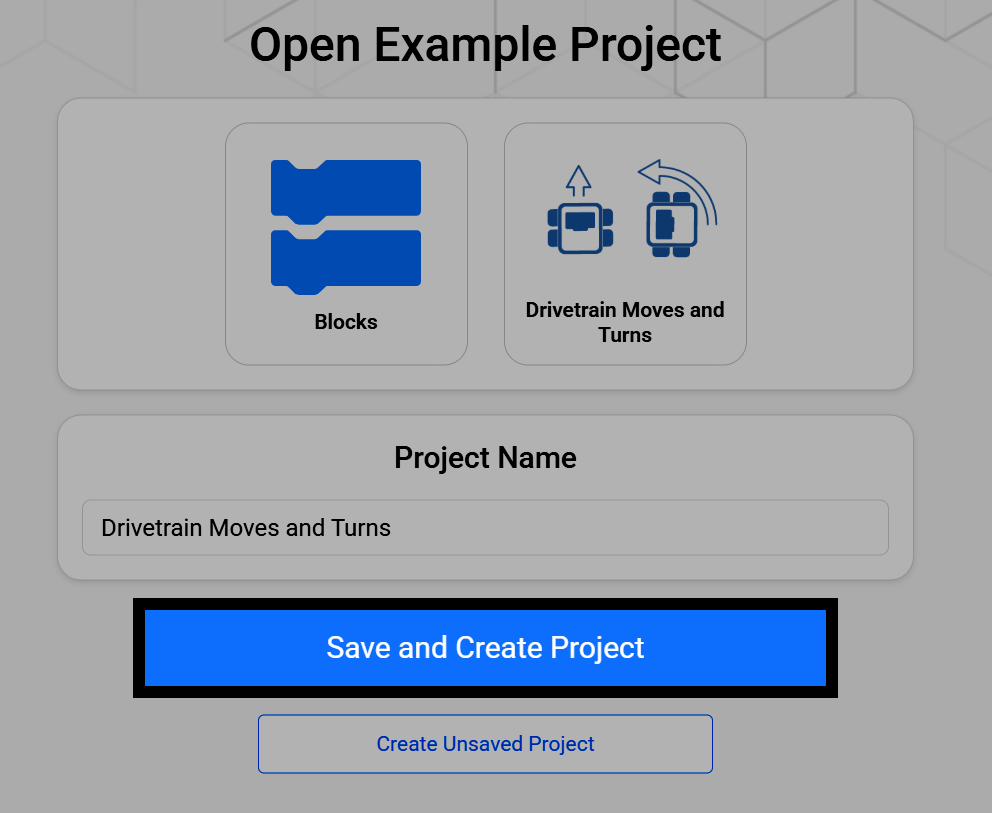
競技テンプレートを選択すると、名前を変更してデバイスに保存できる画面が開きます。保存してプロジェクトを作成を選択すると、新しいプロジェクトがデバイスに保存されます。
コンペティションテンプレートプロジェクトは、ワークスペースに3つのハットブロックが既に配置された状態で開始されます。これらは、試合の各段階(開始時、自律走行時、ドライバー制御時)に対応し、永久ブロックが既にアタッチされています。
開始したとき
自律制御開始時 :: hat events
when drive control :: hat events
ずっと
終わり
when started ブロックは、プロジェクトが開始されるとすぐに、自律走行期間またはドライバー制御期間が始まる前に一度だけ実行されます。ジャイロセンサーや慣性センサーのキャリブレーション、変数の設定など、ロボットに必要なあらゆる設定に使用できます。
設定が不要な場合は、「起動時」ブロックは空のままで構いません。
開始したとき
ドライブトレインをキャリブレート
when autonomousハットブロックに接続されたブロックは、自律動作期間中に実行されます。この期間には、フィールド制御システムが自律動作信号を送信し、ロボットはドライバーの入力なしに自律的に動作します。このスタックは、スコアリングルーチンやその他の自律動作に使用します。
自律的な動作が不要な場合は、when autonomous ブロックは空のままで構いません。
自律制御開始時 :: hat events
[前進 v] へ (600) [mm v] 走行 ▶
走行停止
ドライバー制御時ハットブロックに接続されたブロックは、フィールド制御システムがドライバー制御信号を送信し、ドライバーがコントローラーを使用してロボットを操作するドライバー制御期間中に実行されます。
when drive control :: hat events
ずっと
もし <[Controller1 v] [X v] 押された?> なら
[前進 v] へ走行
でなければ
走行停止
終わり
終わり