腕を動かす#
Moving the Arm
このチュートリアルでは、VEXcode V5でVEX V5 Clawbotのアームを動かす方法を解説します。チュートリアルを終える頃には、アームを上げるプロジェクトが完成しているでしょう。
ロボットがClawbotビルドのドライブトレイン、慣性バージョンで構成されていることを確認してください。そうすることで、ツールボックスにArmMotorブロックが表示されます。
スピンモーター用ブロックを開始時ブロックに取り付けます。
ブロック用のスピンモーター。デフォルトではArmMotorを回転させます。#
開始したとき
[ArmMotor v] を [上 v] へ (90) [度 v] 回転 ▶
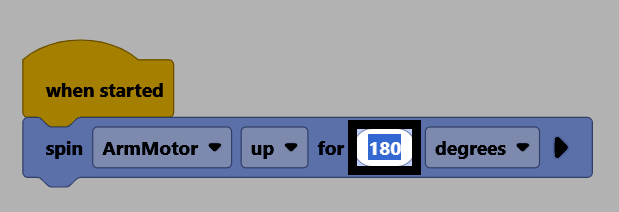
距離パラメータを180に変更すると、アームが現在の位置から180度回転します。
ロボットがVEXcodeに接続されていることを確認してから、「ダウンロード」を選択してプロジェクトをBrainにダウンロードしてください。
プロジェクトを実行するには、「実行」を選択してください。これで、アームが上昇します。