
Konkursa veidne#
Šajā pamācībā ir aplūkota Sacensību veidne VEXcode V5 valodā. Līdz beigām jūs zināsiet, kam paredzēts katrs veidnes cepures bloks.
Sacensību veidne tiek izmantota projektiem, kas tiks izpildīti ar lauka vadības sistēmu VEX V5 robotikas sacensību vai VEX U robotikas sacensību laikā. Tā sadala projektu divos periodos: autonomajā periodā, kurā robots darbojas patstāvīgi, un vadītāja vadītajā periodā, kurā vadītājs vada robotu ar kontrolieri.
Izmantojot šo veidni, jūs nodrošināsiet, ka jūsu projekts atbilst VEX V5 sacensību noteikumiem un spēles laikā pareizi izveidos savienojumu ar viedās lauka vadības sistēmu.
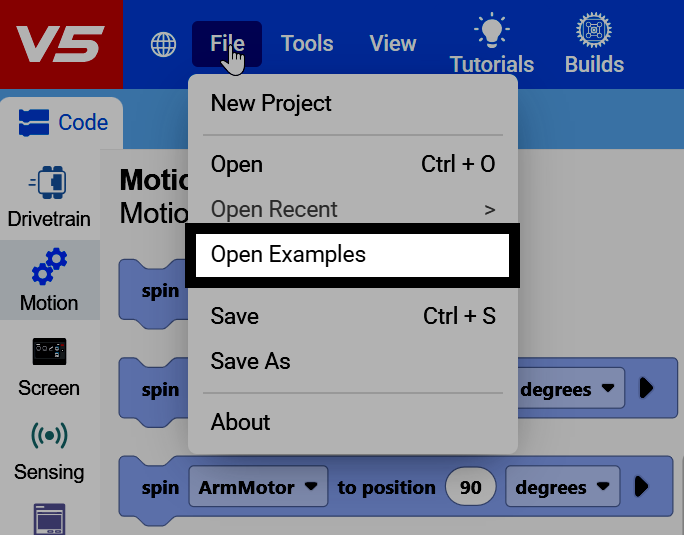
VEXcode augšējā kreisajā stūrī atlasiet Fails un pēc tam atlasiet Atvērt piemērus.
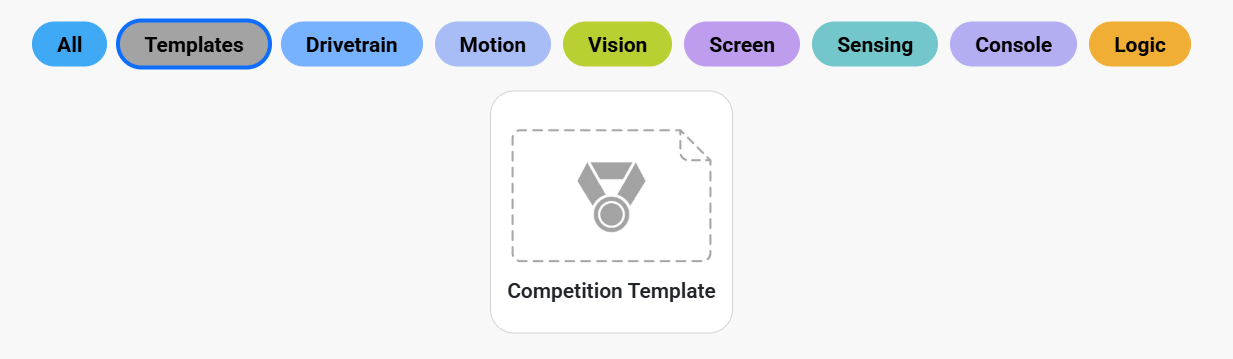
Filtrējiet pēc Veidnēm, lai atrastu Konkursa veidni.
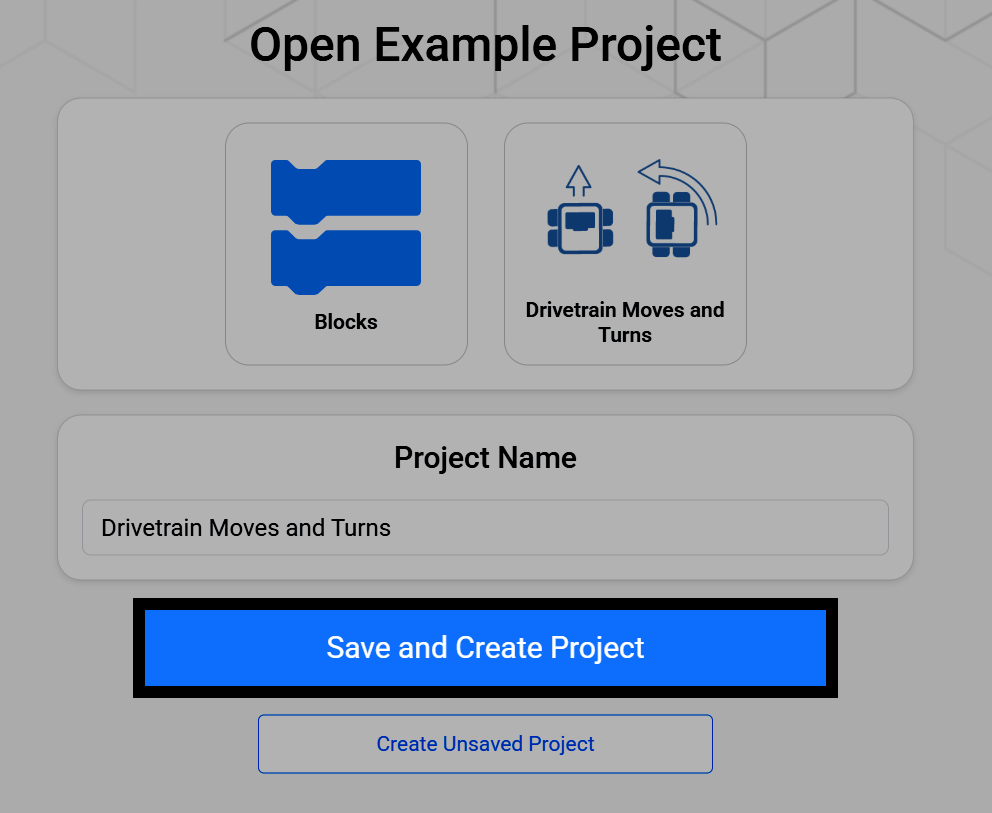
Atlasot konkursa veidni, tiek atvērts ekrāns, kurā varat to pārdēvēt un saglabāt savā ierīcē. Atlasiet Saglabāt un izveidot projektu, lai saglabātu jauno projektu savā ierīcē.
Sacensību veidnes projekts sākas ar trim cepuru blokiem, kas jau ir darbvietā, pa vienam katrai mača daļai: kad ir sākts, kad ir autonoms un kad ir vadītāja vadība ar jau pievienotu mūžīgu bloku.
kad sākts
kad autonomais periods :: hat events
when drive control :: hat events
mūžīgi
beigas
Bloks kad sākts tiek palaists vienu reizi, tūlīt pēc projekta sākuma, pirms sākas autonomie vai vadītāja kontrolētie periodi. Izmantojiet to jebkurai robota iestatīšanai, piemēram, žiroskopa vai inerciālā sensora kalibrēšanai vai mainīgo iestatīšanai.
Ja iestatīšana nav nepieciešama, bloks kad tas ir sākts var palikt tukšs.
kad sākts
kalibrēt braukšanas sistēmu
Bloki, kas pievienoti kad ir autonomi, darbojas autonomā periodā, kad lauka vadības sistēma nosūta autonomo signālu un robots darbojas patstāvīgi, bez vadītāja iejaukšanās. Izmantojiet šo steku punktu skaitīšanas rutīnai vai citai autonomai uzvedībai.
Ja autonoma uzvedība nav vēlama, bloks kad autonoma var palikt tukšs.
kad autonomais periods :: hat events
braukt [uz priekšu v] par (600) [mm v] ▶
pārtraukt braukšanu
Bloki, kas pievienoti vadītāja vadības blokam, darbojas vadītāja vadītajā periodā, kad lauka vadības sistēma nosūta vadītāja vadības signālu un vadītājs vada robotu ar kontrolieri.
when drive control :: hat events
mūžīgi
ja <[Controller1 v] [X v] nospiesta?> tad
braukt [uz priekšu v]
citādi
pārtraukt braukšanu
beigas
beigas