Piedziņas konfigurēšana#

Configuring a Drivetrain

Šajā pamācībā ir sniegta informācija par piedziņas mehānisma konfigurēšanu VEXcode V5. Līdz beigām jūs būsiet pievienojis un konfigurējis piedziņas mehānismu.

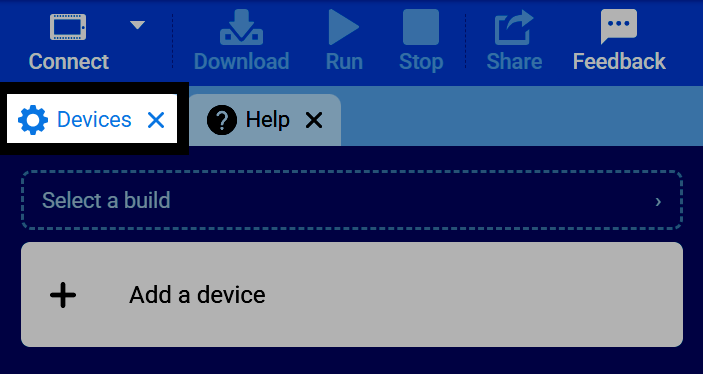
  1. Atlasiet cilni Ierīces.

VEXcode cilņu joslas ekrānuzņēmums, kurā ir iezīmēta cilne Ierīces.
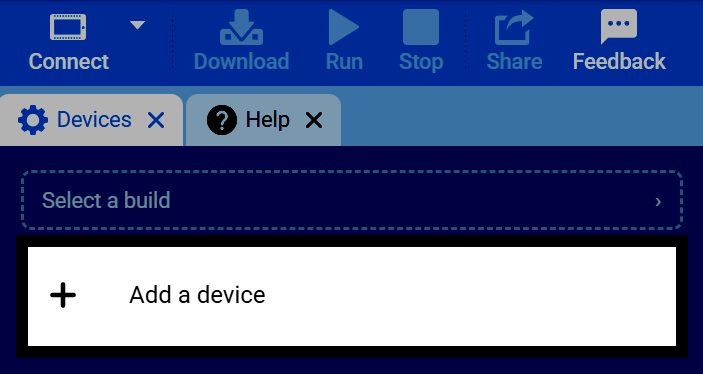
  1. Atlasiet Pievienot ierīci.

Ierīces cilnes ekrānuzņēmums, kurā ir iezīmēta poga Pievienot ierīci.
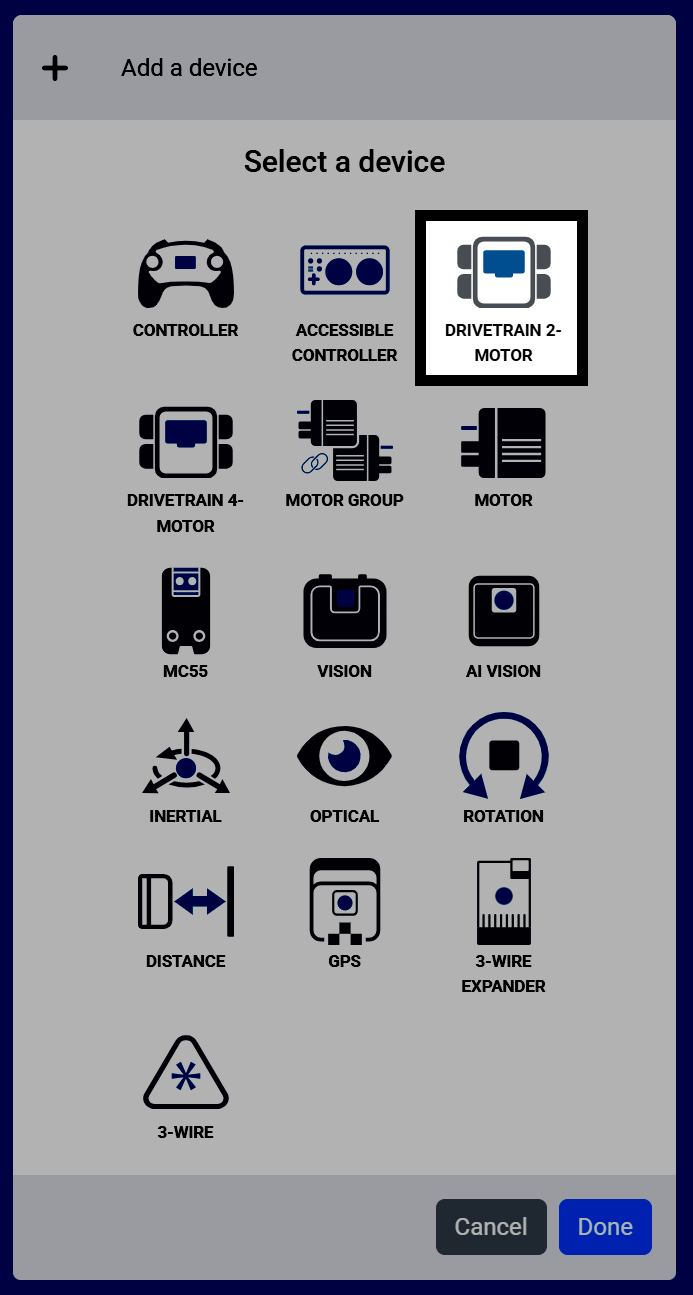
  1. Atlasiet Piedziņa ar 2 motoriem.

Ekrānuzņēmums ar ierīces atlases ekrānu, kurā starp citām ierīces opcijām ir iezīmēta piedziņa ar 2 motoriem.
  1. Atlasiet portu, kuram ir pievienots kreisais motors.
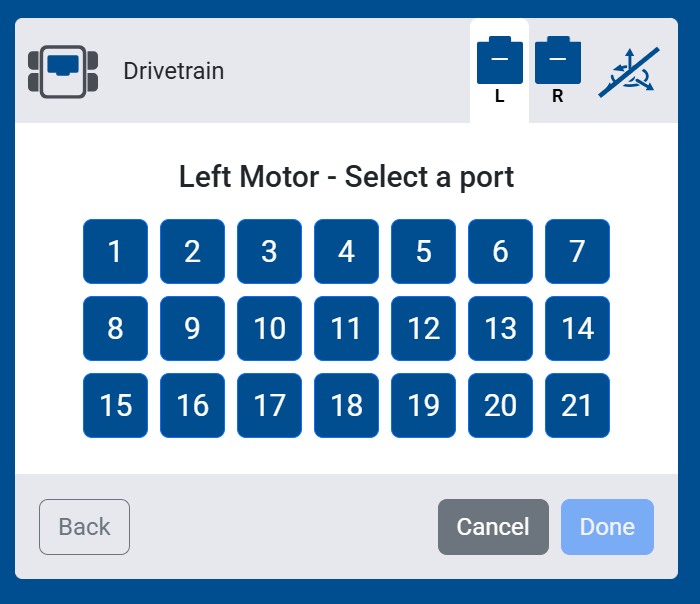
Kreisā motora porta atlases ekrāna ekrānuzņēmums, kurā redzami 1.–21. ports, no kuriem izvēlēties.
  1. Izvēlieties portu, kuram ir pievienots labais motors.
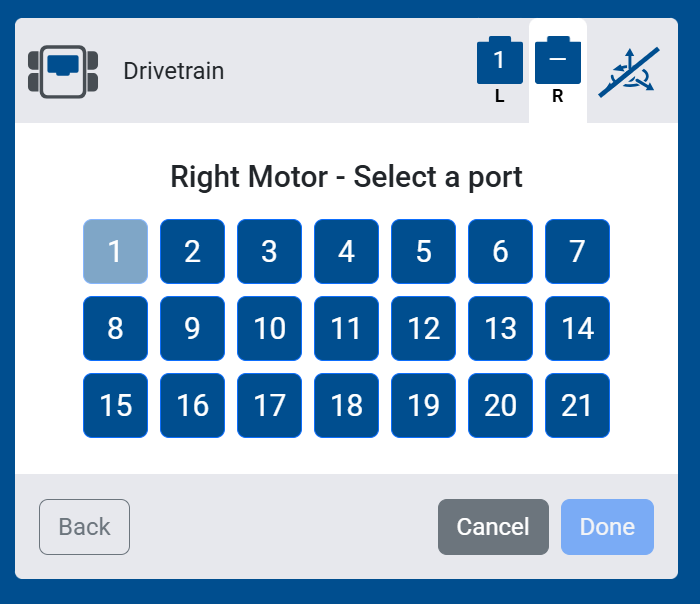
Labā motora porta atlases ekrāna ekrānuzņēmums, kurā redzami 1.–21. ports, no kuriem izvēlēties.
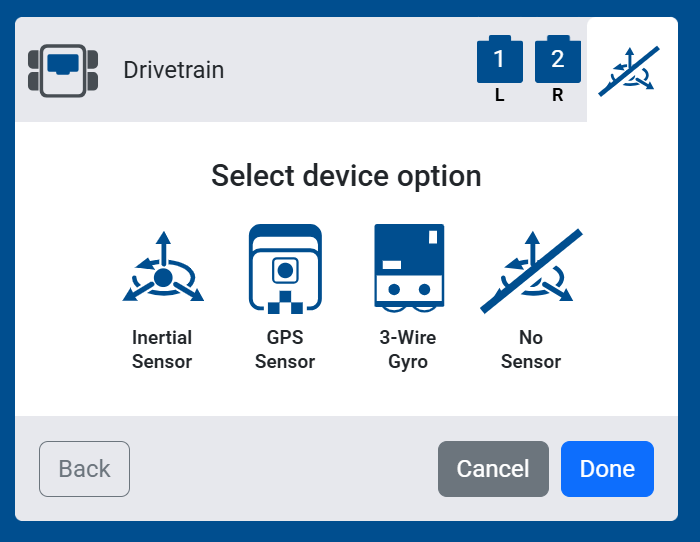
  1. Atlasiet Nav sensora.

Ekrānuzņēmums ar ierīces izvēles opciju ekrānuzņēmumu, kurā starp inerciālā sensora, GPS sensora un 3 vadu žiroskopijas opcijām ir iezīmēts iestatījums Nav sensora.
  1. Atlasiet Gatavs, lai pievienotu robotam piedziņu.
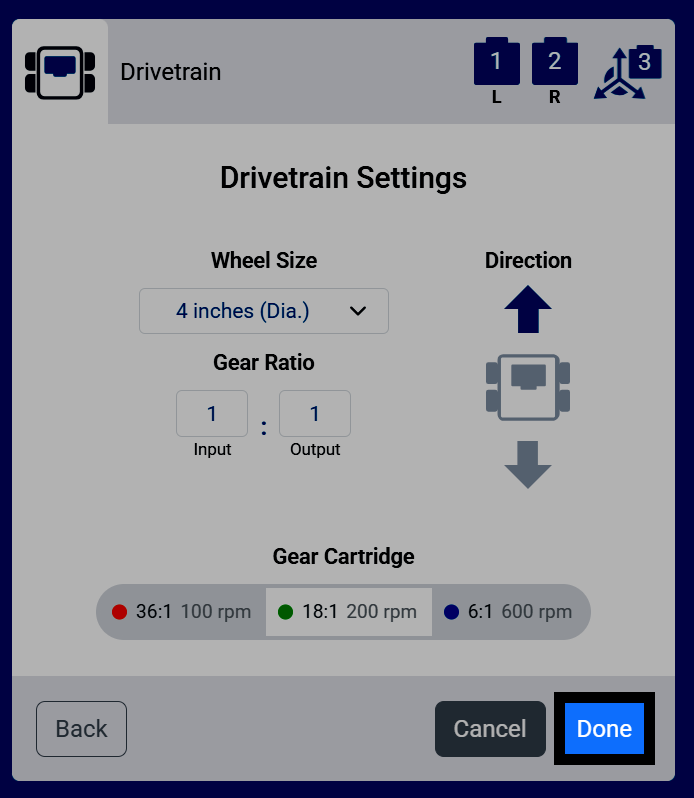
Piedziņas agregāta iestatījumu ekrāna ekrānuzņēmums, kurā ir iezīmēta poga “Gatavs”.
  1. Piedziņa tagad parādīsies jūsu ierīču sarakstā.
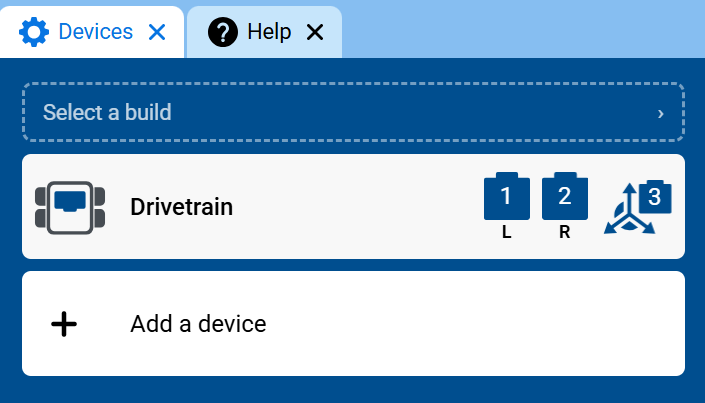
Ierīču cilnes ekrānuzņēmums, kurā ierīču sarakstā redzama piedziņa ar tās kreiso un labo motora pieslēgvietu.
  1. Rīklodziņā tagad parādīsies kategorija “Piedziņa” ar tās blokiem.
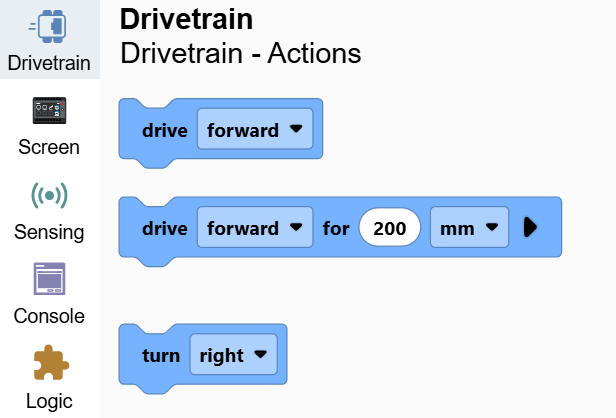
Rīklodziņa ekrānuzņēmums ar atvērtu Piedziņas kategorija, kurā redzami piedziņas un pagrieziena bloki.