Rokas pārvietošana#
Moving the Arm
Šajā pamācībā ir aprakstīts, kā pārvietot VEX V5 Clawbot roku VEXcode V5 vidē. Līdz beigām jums būs projekts, kas paceļ roku.
Pārliecinieties, vai jūsu robots ir konfigurēts ar Clawbot konstrukcijas piedziņas, inerciālo versiju, lai rīklodziņā redzētu ArmMotor blokus.
Pievienojiet griešanās motora bloku iedarbināšanas blokam.
Bloka griešanās motors, kas pēc noklusējuma griež ArmMotor.#
kad sākts
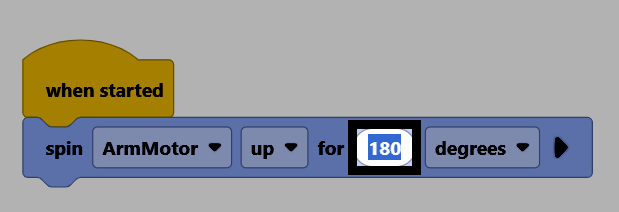
griezt [ArmMotor v] [augšup v] par (90) [grādi v] ▶
Mainiet tā attāluma parametru uz 180, lai pārvietotu roku par 180 grādiem no tās pašreizējās pozīcijas.
Pārliecinieties, vai jūsu robots ir pievienots VEXcode, pēc tam atlasiet Lejupielādēt, lai lejupielādētu projektu smadzenēs.
Atlasiet Palaist, lai palaistu projektu. Šis projekts tagad pacels roku uz augšu.