
Sensor de objeto#
Introdução#
O Object Sensor é um sensor de proximidade infravermelho (IV) que deteta quando um objeto está próximo, utilizando a luz IV refletida.
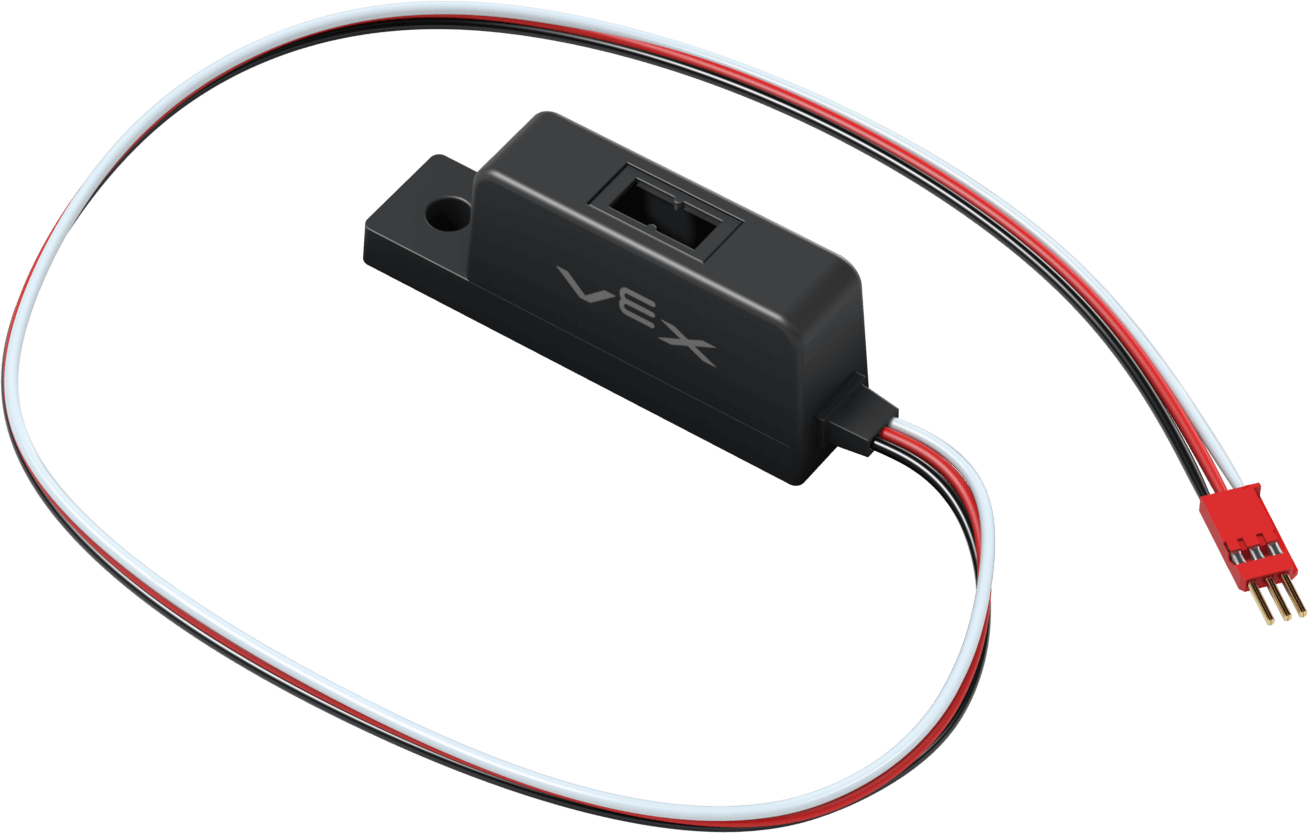
Segue abaixo a lista dos blocos disponíveis:
Reflectividade do sensor do objecto – Reporta a quantidade de luz reflectida pelo objecto.
Sensor de objetos deteta objeto – Reporta se o Sensor de Objetos está a detetar um objeto.
Definir limite de deteção do sensor de objetos – Define a quantidade de luz refletida necessária antes de um objeto ser considerado detetado.
quando Sensor de Objetos – Executa a pilha de blocos anexada quando o Sensor de Objetos deteta ou perde um objeto.
Refletividade do sensor de objetos#
O bloco de relatório Refletividade do Sensor de Objeto indica a quantidade de luz refletida pelo objeto em percentagem.
Nota:
Uma refletividade de 0% significa que o objeto está demasiado escuro. O sensor deteta um valor bruto de 3000 ou superior.
Uma refletividade de 100% significa que o objeto é demasiado brilhante. O sensor recebe um valor bruto de 0.
(refletividade de [ObjectSensorA v] em %)
Parâmetro |
Descrição |
|---|---|
dispositivo |
Qual o sensor de objetos a utilizar, configurado na janela Dispositivos. |
O sensor de objetos deteta objetos.#
O bloco booleano Sensor de Objetos deteta objeto informa se o Sensor de Objetos está a detetar um objeto.
Verdadeiro – O sensor de objetos está a detetar um objeto.
Falso – O sensor de objetos não está a detetar nenhum objeto.
<[ObjectSensorA v] detecta objeto?>
Parâmetro |
Descrição |
|---|---|
dispositivo |
Qual o sensor de objetos a utilizar, configurado na janela Dispositivos. |
Defina o limite de deteção do sensor de objetos.#
O bloco de pilha definir limite de deteção do sensor de objeto define a quantidade de luz refletida necessária, em percentagem, para que um objeto seja considerado detetado.
definir limiar de detecção de [ObjectSensorA v] para [50] %
Parâmetro |
Descrição |
|---|---|
dispositivo |
Qual o sensor de objetos a utilizar, configurado na janela Dispositivos. |
limiar de detecção |
A quantidade de luz refletida necessária para que um objeto seja considerado detetado é representada como um número inteiro. |
quando o sensor de objectos#
O bloco de chapéu quando o Sensor de Objetos executa a pilha de blocos à qual está ligado quando o Sensor de Objetos deteta ou perde um objeto.
when [ObjectSensorA v] object is [detected v] :: hat events
Parâmetros |
Descrição |
|---|---|
dispositivo |
Que sensor de objeto usar? |
estado |
Quando a pilha de blocos anexada é executada: detected executa blocos quando um objeto não detetado passa a ser detetado. lost executa blocos quando um objeto detetado deixa de ser detetado. |