Movendo o seu robô#
Moving Your Robot
Este tutorial mostra como utilizar o bloco drive for para mover o seu robô para a frente e para trás no VEXcode GO. No final, terá um projeto que controla o movimento do seu robô para a frente e para trás.
Certifique-se de que o seu robô está configurado com um Drivetrain, para que veja os blocos Drivetrain na caixa de ferramentas. Consulte Configurar dispositivos se ainda não tiver adicionado um.
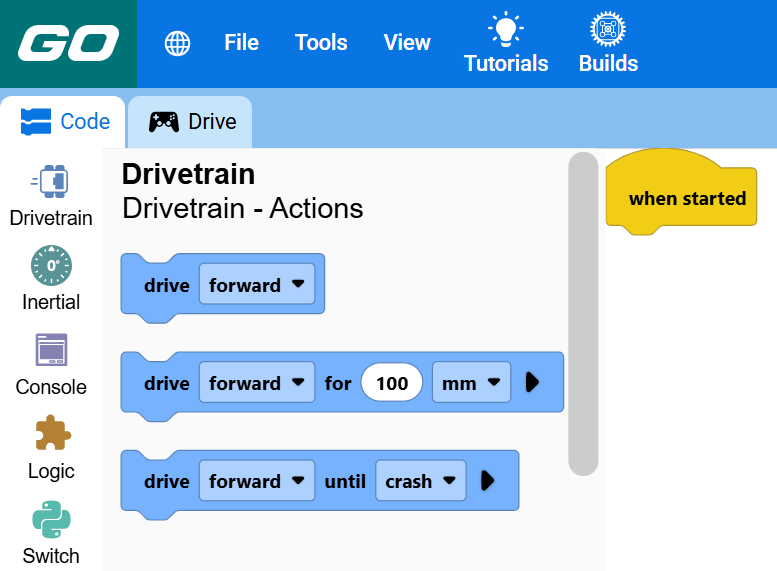
Anexar dois blocos drive for abaixo do bloco when started.
Dois blocos de acionamento ligados abaixo quando iniciados.#
quando iniciar :: hat events
conduzir [frente v] por (100) [mm v] ▶
conduzir [frente v] por (100) [mm v] ▶
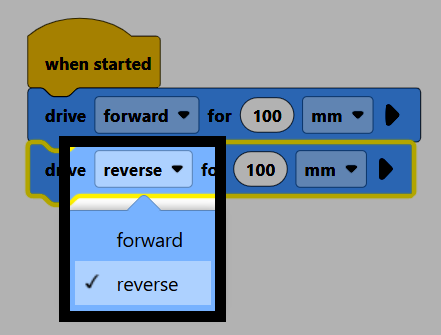
No segundo bloco, altere o parâmetro direção para reverso.
Certifique-se de que o seu robô está ligado ao VEXcode, e depois selecione Iniciar para executar o projeto. O robô irá mover-se para a frente e depois percorrerá a mesma distância em marcha-atrás.