
Detecção de cores#
Este tutorial mostra como utilizar o sensor ocular para detetar uma cor, utilizando um disco verde como exemplo. No final, terá um projeto que imprime uma mensagem assim que a cor verde é detetada.
Certifique-se de que o seu robô tem um sensor de olho ligado. Consulte Configurar dispositivos se ainda não tiver adicionado um.
Anexar um bloco set eye light abaixo do bloco when started. Isto ajuda o sensor ocular a detetar cores com mais clareza.
quando iniciar :: hat events
definir luz do olho [ligado v]
Fixe um bloco aguarde até abaixo do mesmo.
quando iniciar :: hat events
definir luz do olho [ligado v]
aguardar até <>
Arraste o bloco booleano olho deteta cor do Sensor Ocular para o espaço de condição do bloco esperar até.
quando iniciar :: hat events
definir luz do olho [ligado v]
aguardar até <olho detecta [vermelho v]?>
Altere o parâmetro de cor para verde.
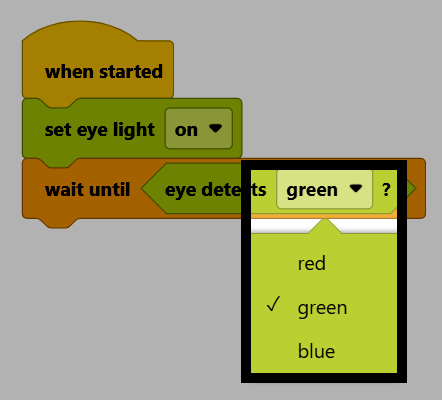
Anexar um bloco imprimir abaixo do bloco aguardar até.
quando iniciar :: hat events
definir luz do olho [ligado v]
aguardar até <olho detecta [verde v]?>
imprimir [VEXcode] ▶
Altere o texto para Verde detectado!
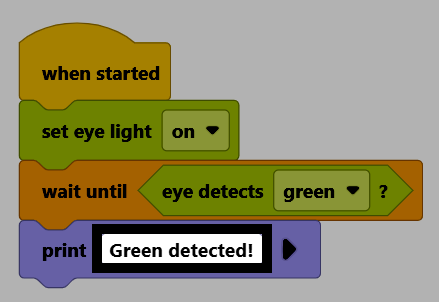
Certifique-se de que o seu robô está ligado ao VEXcode. Consulte Ligar ao seu robô se ainda não estiver ligado.
Selecione Iniciar para executar o projeto.
Segure um disco verde em frente ao sensor ocular. Assim que for detetado, a mensagem Verde detetado! será apresentada na consola.