
V5 Geçersiz Kılma (Esnek)#
Flex, V5 26-27 Override Playground’da kullanılan VEX V5 Kahraman Robotudur.
Robotlara Genel Bakış#
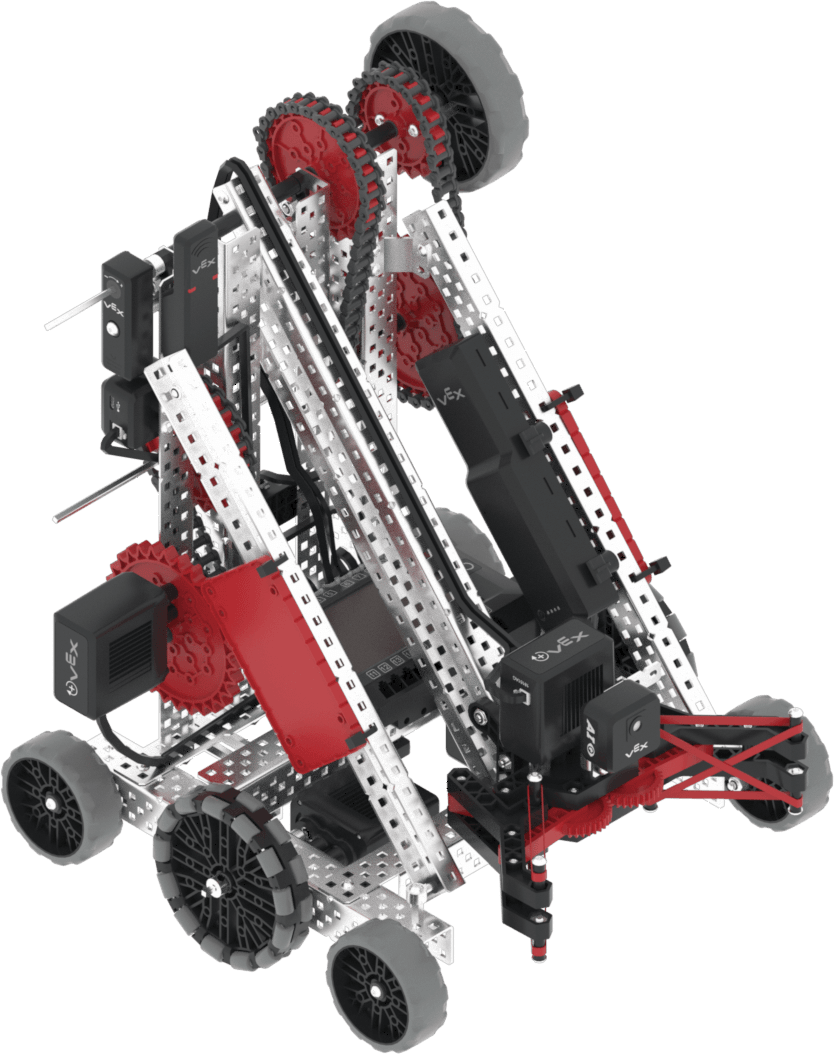
Flex, Atalet Sensörü ve Beyin Zamanlayıcısı gibi standart VR kontrollerini ve sensörlerini destekler; ayrıca Robota Özgü Bloklar ve Robota Özgü Python’de Flex’e özgü ek özellikler ele alınmıştır.
Motorlar#
Yapılandırma ve |
Tanım |
|---|---|
|
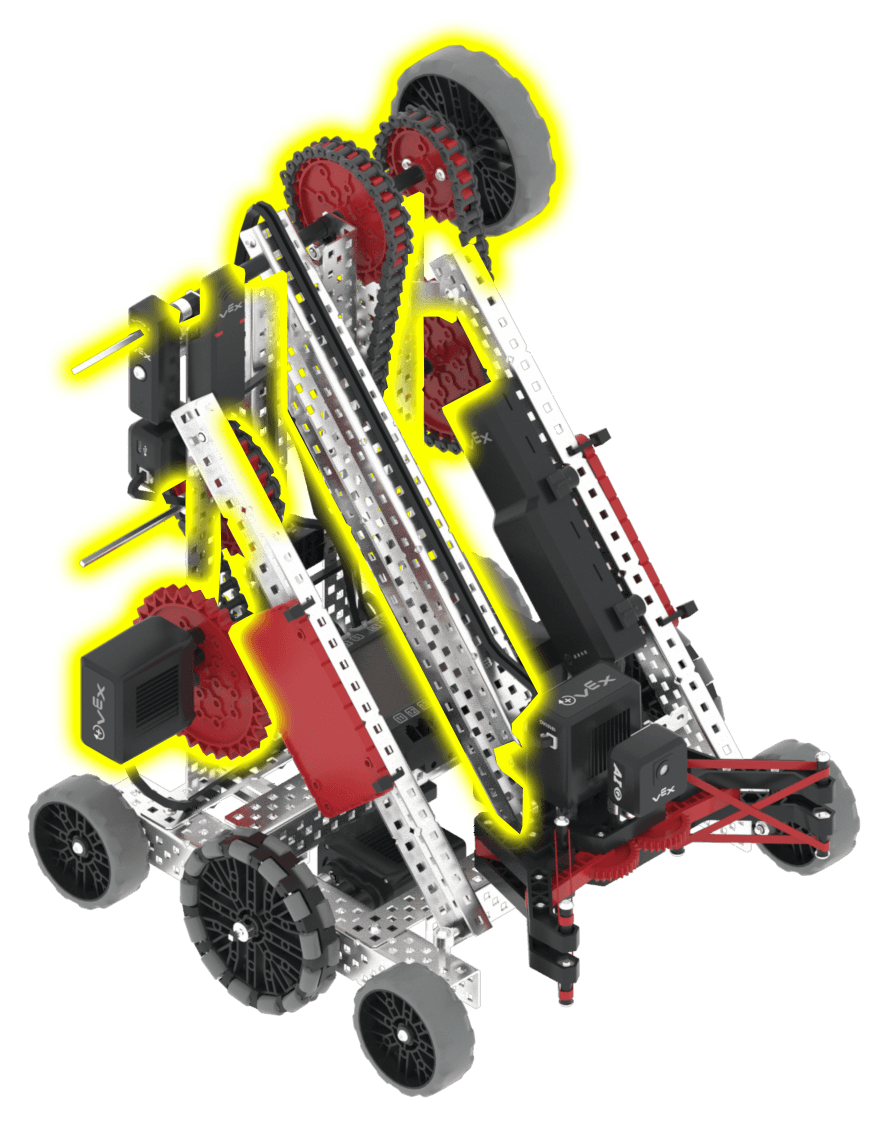
Kolu kaldırıp indirir. Kol tamamen yukarı kaldırılmış pozisyonda 2000 derecedir; başlangıç pozisyonu 0 derecedir. |
|
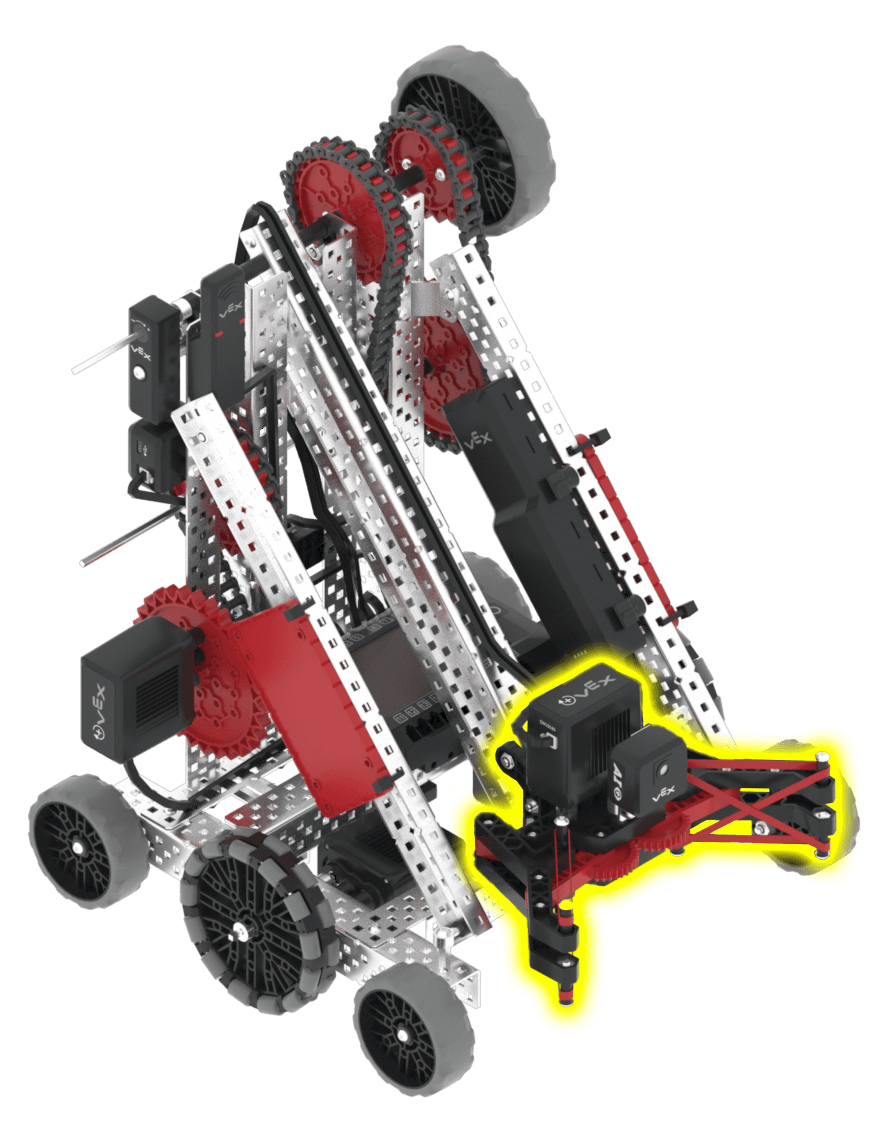
Pençeyi açar ve kapatır. Başlangıç pozisyonu 467 derecedir (tamamen kapalı); pençe 0 derecede tamamen açıktır. |
Bileşenler ve Özellikler#
Bileşen veya Özellik |
Kullanmak |
API Dokümantasyonu |
|---|---|---|
Aktarma organları |
Robotu hareket ettirir ve döndürür. |
|
KolMotoru |
Oyun öğeleriyle etkileşim kurmak için kolunu kaldırıp indirir. |
|
Pençe Motoru |
Oyun öğelerini yakalamak ve bırakmak için pençeyi açıp kapatır. |
|
Yapay Zeka Görüntü Sensörü |
Pençeye monte edilmiş, öne doğru bakacak şekilde konumlandırılmıştır. Robotun otonom olarak yönünü belirleyebilmesi için pençenin önündeki oyun nesnelerini algılar. Pençe bir pim veya bardak tuttuğunda bloke olur, bu nedenle yalnızca pençe boş olduğunda çalışır. |
|
Mesafe Sensörü |
Robotun ön tarafına, ileriye doğru bakacak şekilde monte edilmiştir. Robotun ön kısmının bir nesneye ne kadar uzak olduğunu algılar. |
|
GPS Sensörü |
Robotun oyun alanındaki mevcut konumunu ve yönünü gösterir. |
|
Beyin Zamanlayıcısı |
Projenin başlangıcından bu yana geçen süreyi takip eder. |
Oyun alanları#
Oyun alanı |
Tanım |
|---|---|
V5 26-27 Otonom Kodlama Becerilerini Geçersiz Kılma mücadelesini oynayın. |