
ركلة#
مقدمة#
يحتوي روبوت VEX AIM للبرمجة على دافع أمامي يدفع الأجسام بعيدًا عن نقطة التثبيت المغناطيسية للروبوت. هذا يفصل الجسم عن المغناطيس، مما يسمح للروبوت بركل كرة بقوى مختلفة أو وضع جسم برفق أمامه.
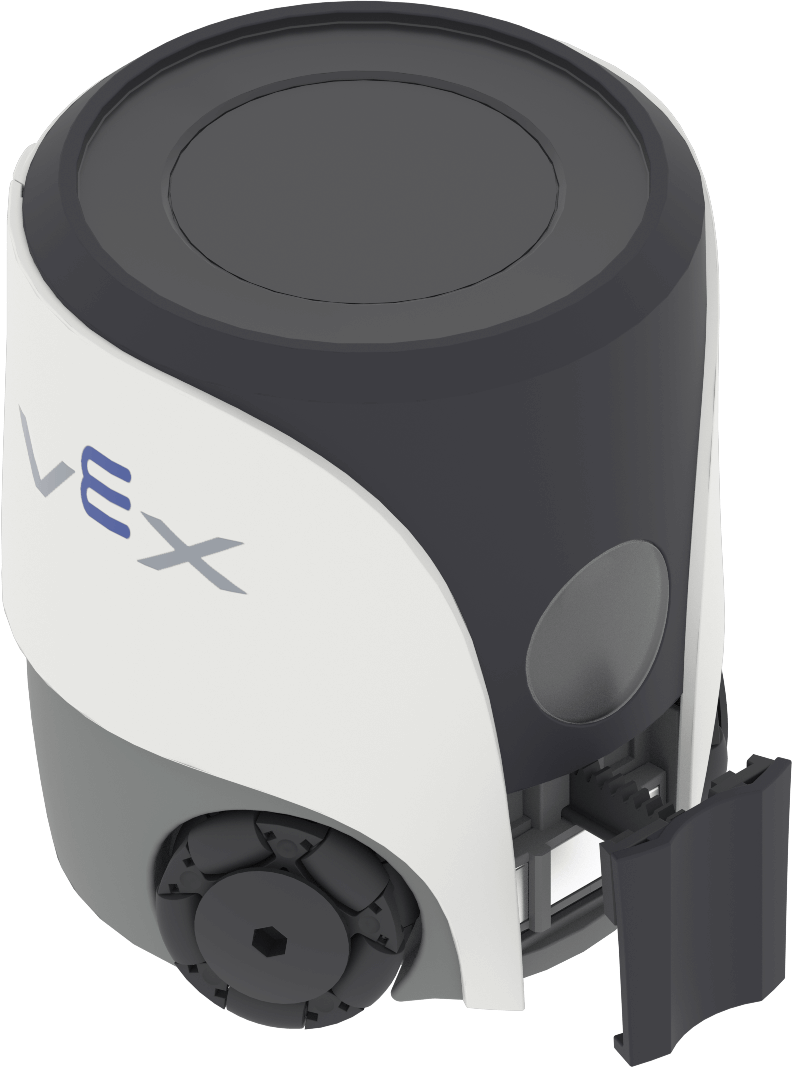
فيما يلي قائمة بجميع الطرق:
الإجراءات — ركل أو وضع شيء ما.
الإجراءات#
kick#
الضغط على زر kick يُفعّل خاصية الركل في الروبوت لركل جسم ما.
Usage:
robot.kicker.kick(force)
المعلمة |
وصف |
|---|---|
|
القوة المستخدمة لركل الجسم:
|
مثال
# Kick an object with hard force
robot.kicker.kick(HARD)
place#
يستخدم اللاعب place جهاز Kicker الخاص بالروبوت لوضع جسم ما برفق أمام الروبوت.
Usage:
robot.kicker.place()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
مثال
# Place an object, then back up
robot.kicker.place()
robot.move_for(50, 180)