
Енкодер#
Вступ#
Оптичний енкодер вала вимірює положення обертання та швидкість вала. Він використовує внутрішні оптичні датчики для визначення того, наскільки далеко та як швидко обертається вал, що робить його корисним для відстеження обертання колеса, положення важеля або інших механізмів.
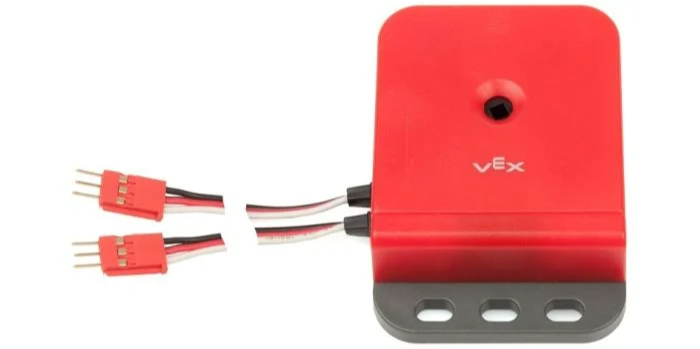
На цій сторінці як приклад назви оптичного енкодера вала використовується encoder_a За потреби замініть її власною налаштованою назвою.
Нижче наведено список доступних методів:
set_position– Встановлює поточну позицію енкодера на певне значення.reset_position– Встановлює поточну позицію енкодера на 0.position– Повертає значення, на яке обертався енкодер.velocity– Повертає поточну швидкість обертання енкодера.
Конструктор – Ручна ініціалізація та налаштування оптичного енкодера вала.
Encoder– Створіть оптичний енкодер вала.
set_position#
set_position встановлює поточне положення енкодера на задане значення. Це можна використовувати для ручного встановлення відстежуваного положення без обертання двигуна чи іншого механізму.
Usage:
encoder_a.set_position(position, units)
Параметр |
Опис |
|---|---|
|
Положення енкодера, яке потрібно встановити як число. |
|
Необов’язково. Одиниця вимірювання для встановлення положення: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
reset_position#
reset_position встановлює поточну позицію енкодера на 0.
Usage:
encoder_a.reset_position()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
позиція#
position повертає, наскільки обертався вал, підключений до енкодера.
Usage:
encoder_a.position(units)
Параметри |
Опис |
|---|---|
|
Необов’язково. Одиниця вимірювання, за якою повертається позиція: |
швидкість#
velocity повертає швидкість обертання енкодера у вигляді десяткового числа float.
Usage:
encoder_a.velocity(units)
Параметр |
Опис |
|---|---|
|
Необов’язково. Одиниця вимірювання швидкості, яку потрібно повернути: |
Конструктор#
Конструктори використовуються для ручного створення об’єктів Encoder , які необхідні для налаштування оптичного енкодера вала поза VEXcode.
Encoder#
Encoder створює оптичний енкодер вала.
Usage:
Encoder(port)
Параметр |
Опис |
|---|---|
|
Перший з двох 3-провідних портів, до яких підключено оптичний енкодер вала:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)