
Codificador#
Introdução#
O Codificador Óptico de Eixo mede a posição e a velocidade de rotação de um eixo. Utiliza sensores óticos internos para detetar a distância e a velocidade de rotação do eixo, sendo útil para rastrear a rotação das rodas, a posição dos braços ou outros mecanismos.
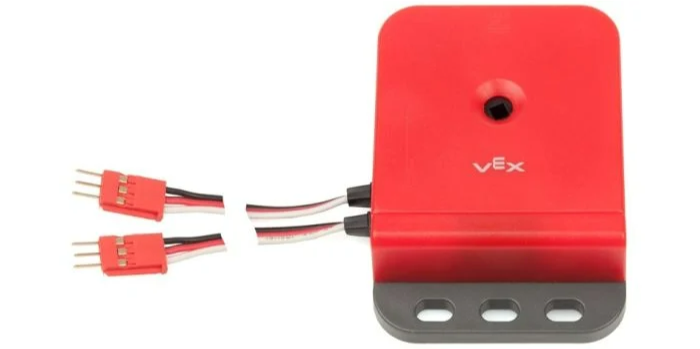
Esta página utiliza encoder_a como exemplo de nome do codificador ótico de eixo. Substitua-o pelo nome que configurou, se necessário.
Segue-se uma lista dos métodos disponíveis:
set_position– Define a posição actual do codificador para um valor específico.reset_position– Define a posição actual do codificador para 0.position– Devolve o quanto o codificador rodou.velocity– Devolve a velocidade de rotação actual do codificador.
Construtor – Inicializa e configura manualmente um codificador ótico de eixo.
Encoder– Criar um Encoder Óptico de Eixo.
definir_posição#
set_position define a posição actual do encoder para um valor especificado. Isto pode ser utilizado para definir manualmente a posição rastreada sem rodar um motor ou outro mecanismo.
Usage:
encoder_a.set_position(position, units)
Parâmetro |
Descrição |
|---|---|
|
A posição do codificador a ser definida como um número. |
|
Opcional. A unidade para definir a posição: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
posição_de_reposição#
reset_position define a posição atual do codificador para 0.
Usage:
encoder_a.reset_position()
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
posição#
position returns how far the shaft connected to the encoder has rotated.
Usage:
encoder_a.position(units)
Parâmetros |
Descrição |
|---|---|
|
Opcional. A unidade para devolver a posição: |
velocidade#
velocity devolve a velocidade de rotação do codificador como um decimal float.
Usage:
encoder_a.velocity(units)
Parâmetro |
Descrição |
|---|---|
|
Opcional. A unidade para devolver a velocidade: |
Construtor#
Os construtores são utilizados para criar manualmente Encoder , que são necessários para configurar um Encoder Óptico de Eixo fora do VEXcode.
Encoder#
Encoder cria um Encoder Óptico de Eixo.
Usage:
Encoder(port)
Parâmetro |
Descrição |
|---|---|
|
A primeira das duas portas de 3 fios às quais o codificador óptico de eixo está ligado:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)