
എൻകോഡർ#
ആമുഖം#
ഒപ്റ്റിക്കൽ ഷാഫ്റ്റ് എൻകോഡർ ഒരു ഷാഫ്റ്റിന്റെ ഭ്രമണ സ്ഥാനവും വേഗതയും അളക്കുന്നു. ഷാഫ്റ്റ് എത്ര ദൂരം, എത്ര വേഗത്തിൽ തിരിയുന്നുവെന്ന് കണ്ടെത്താൻ ഇത് ആന്തരിക ഒപ്റ്റിക്കൽ സെൻസറുകൾ ഉപയോഗിക്കുന്നു, ഇത് ചക്ര ഭ്രമണം, ഭുജ സ്ഥാനം അല്ലെങ്കിൽ മറ്റ് സംവിധാനങ്ങൾ ട്രാക്കുചെയ്യുന്നതിന് ഉപയോഗപ്രദമാക്കുന്നു.
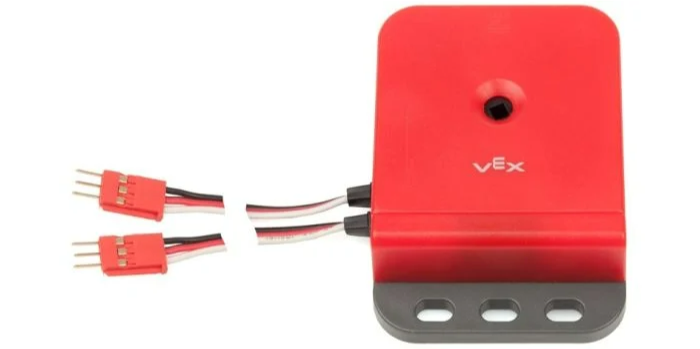
ഈ പേജിൽ ഒപ്റ്റിക്കൽ ഷാഫ്റ്റ് എൻകോഡർ നാമത്തിന് ഉദാഹരണമായി encoder_a ഉപയോഗിക്കുന്നു. ആവശ്യാനുസരണം നിങ്ങളുടെ സ്വന്തം കോൺഫിഗർ ചെയ്ത പേര് ഉപയോഗിച്ച് ഇത് മാറ്റിസ്ഥാപിക്കുക.
ലഭ്യമായ രീതികളുടെ ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
set_position– എൻകോഡറിന്റെ നിലവിലെ സ്ഥാനം ഒരു നിർദ്ദിഷ്ട മൂല്യത്തിലേക്ക് സജ്ജമാക്കുന്നു.reset_position– എൻകോഡറിന്റെ നിലവിലെ സ്ഥാനം 0 ആയി സജ്ജമാക്കുന്നു.position– എൻകോഡർ എത്ര ദൂരം കറങ്ങി എന്ന് നൽകുന്നു.velocity– എൻകോഡറിന്റെ നിലവിലെ ഭ്രമണ പ്രവേഗം നൽകുന്നു.
കൺസ്ട്രക്ടർ – ഒരു ഒപ്റ്റിക്കൽ ഷാഫ്റ്റ് എൻകോഡർ സ്വമേധയാ ആരംഭിക്കുകയും കോൺഫിഗർ ചെയ്യുകയും ചെയ്യുക.
Encoder– ഒരു ഒപ്റ്റിക്കൽ ഷാഫ്റ്റ് എൻകോഡർ സൃഷ്ടിക്കുക.
സ്ഥാനം_സജ്ജമാക്കുക#
set_position എൻകോഡറിന്റെ നിലവിലെ സ്ഥാനം ഒരു നിർദ്ദിഷ്ട മൂല്യത്തിലേക്ക് സജ്ജമാക്കുന്നു. ഒരു മോട്ടോറോ മറ്റ് മെക്കാനിസമോ തിരിക്കാതെ തന്നെ ട്രാക്ക് ചെയ്ത സ്ഥാനം സ്വമേധയാ സജ്ജമാക്കാൻ ഇത് ഉപയോഗിക്കാം.
Usage:
encoder_a.set_position(position, units)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
ഒരു സംഖ്യയായി സജ്ജീകരിക്കേണ്ട എൻകോഡറിന്റെ സ്ഥാനം. |
|
ഓപ്ഷണൽ. |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
സ്ഥാനം പുനഃസജ്ജമാക്കുക#
reset_position എൻകോഡറിന്റെ നിലവിലെ സ്ഥാനം 0 ആയി സജ്ജമാക്കുന്നു.
Usage:
encoder_a.reset_position()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
സ്ഥാനം#
എൻകോഡറുമായി ബന്ധിപ്പിച്ചിരിക്കുന്ന ഷാഫ്റ്റ് എത്ര ദൂരം കറങ്ങി എന്ന് position നൽകുന്നു.
Usage:
encoder_a.position(units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഓപ്ഷണൽ. |
വേഗത#
velocity എൻകോഡറിന്റെ ഭ്രമണ പ്രവേഗം ഒരു ദശാംശമായി നൽകുന്നു float.
Usage:
encoder_a.velocity(units)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
ഓപ്ഷണൽ. വേഗത നൽകുന്ന യൂണിറ്റ്: |
കൺസ്ട്രക്ടർ#
VEXcode-ന് പുറത്ത് ഒരു ഒപ്റ്റിക്കൽ ഷാഫ്റ്റ് എൻകോഡർ കോൺഫിഗർ ചെയ്യുന്നതിന് ആവശ്യമായ Encoder ഒബ്ജക്റ്റുകൾ സ്വമേധയാ സൃഷ്ടിക്കാൻ കൺസ്ട്രക്ടറുകൾ ഉപയോഗിക്കുന്നു.
Encoder#
Encoder ഒരു ഒപ്റ്റിക്കൽ ഷാഫ്റ്റ് എൻകോഡർ സൃഷ്ടിക്കുന്നു.
Usage:
Encoder(port)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
ഒപ്റ്റിക്കൽ ഷാഫ്റ്റ് എൻകോഡർ ബന്ധിപ്പിച്ചിരിക്കുന്ന രണ്ട് 3-വയർ പോർട്ടുകളിൽ ആദ്യത്തേത്:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)