
Kodér#
Zavedení#
Optický enkodér hřídele měří rotační polohu a rychlost hřídele. Využívá vnitřní optické senzory k detekci toho, jak daleko a jak rychle se hřídel otáčí, což je užitečné pro sledování rotace kola, polohy ramene nebo jiných mechanismů.
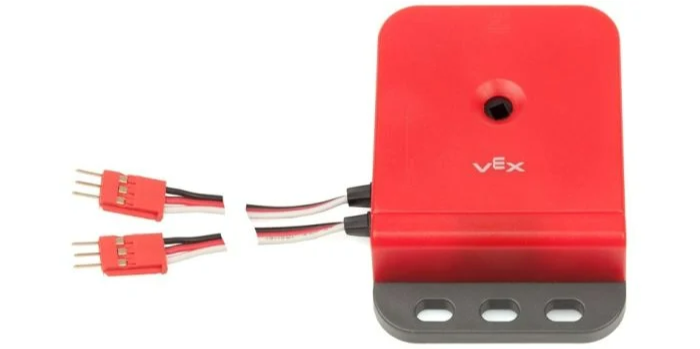
Tato stránka používá jako příklad názvu optického hřídelového enkodéru encoder_a V případě potřeby jej nahraďte vlastním nakonfigurovaným názvem.
Níže je uveden seznam dostupných metod:
set_position– Nastaví aktuální pozici kodéru na specifickou hodnotu.reset_position– Nastaví aktuální pozici kodéru na 0.position– Vrací hodnotu, o kolik se enkodér otočil.velocity– Vrací aktuální rychlost otáčení kodéru.
Konstruktor – Ruční inicializace a konfigurace optického hřídelového enkodéru.
Encoder– Vytvořte optický hřídelový enkodér.
set_position#
set_position nastaví aktuální polohu enkodéru na zadanou hodnotu. To lze použít k ručnímu nastavení sledované polohy bez otáčení motoru nebo jiného mechanismu.
Usage:
encoder_a.set_position(position, units)
Parametr |
Popis |
|---|---|
|
Pozice kodéru, která se má nastavit jako číslo. |
|
Volitelné. Jednotka pro nastavení polohy: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
reset_position#
reset_position nastaví aktuální pozici kodéru na 0.
Usage:
encoder_a.reset_position()
Parametry |
Popis |
|---|---|
Tato metoda nemá žádné parametry. |
pozice#
position vrací, o kolik se otočila hřídel připojená k enkodéru.
Usage:
encoder_a.position(units)
Parametry |
Popis |
|---|---|
|
Volitelné. Jednotka, která má vrátit pozici: |
rychlost#
velocity vrací rychlost otáčení kodéru jako desetinné číslo float.
Usage:
encoder_a.velocity(units)
Parametr |
Popis |
|---|---|
|
Volitelné. Jednotka, která má vrátit rychlost: |
Konstruktor#
Konstruktory se používají k ručnímu vytváření objektů Encoder , které jsou nezbytné pro konfiguraci optického hřídelového kodéru mimo VEXcode.
Encoder#
Encoder vytváří optický hřídelový enkodér.
Usage:
Encoder(port)
Parametr |
Popis |
|---|---|
|
První ze dvou 3vodičových portů, ke kterým je připojen optický hřídelový enkodér:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)