
Codificador#
Introducción#
El Codificador del eje óptico mide la posición de rotación y la velocidad de un eje. Utiliza sensores ópticos internos para detectar qué tan lejos y qué tan rápido gira el eje, lo que lo hace útil para rastrear la rotación de la rueda, la posición del brazo u otros mecanismos.
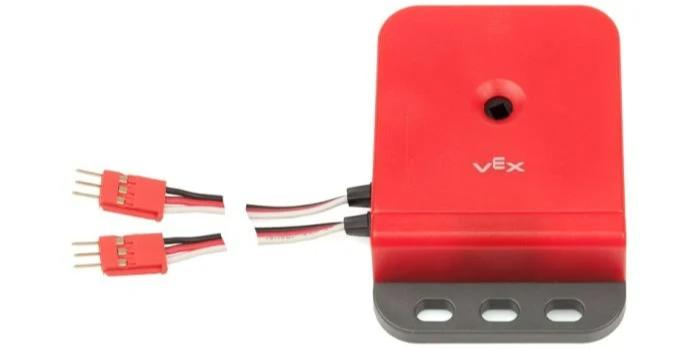
Esta página utiliza encoder_a como ejemplo el nombre del codificador del eje óptico. Reemplácelo con su propio nombre configurado según sea necesario.
A continuación se muestra una lista de los métodos disponibles:
set_position– Establece la posición actual del codificador en un valor específico.reset_position– Establece la posición actual del codificador en 0.position– Devuelve cuánto ha girado el codificador.velocity– Devuelve la velocidad de rotación actual del codificador.
Constructor: inicializa y configura manualmente un codificador de eje óptico.
Encoder– Crear un codificador de eje óptico.
set_position#
set_position establece la posición actual del codificador en un valor especificado. Esto se puede utilizar para establecer manualmente la posición de seguimiento sin girar un motor u otro mecanismo.
Usage:
encoder_a.set_position(position, units)
Parámetro |
Descripción |
|---|---|
|
La posición del codificador para establecer como un número. |
|
Opcional. La unidad para establecer la posición con: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
reset_position#
reset_position establece la posición actual del codificador en 0.
Usage:
encoder_a.reset_position()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
cargo#
position devuelve cuánto ha girado el eje conectado al codificador.
Usage:
encoder_a.position(units)
Parámetros |
Descripción |
|---|---|
|
Opcional. La unidad para devolver la posición con: |
velocidad#
velocity devuelve la velocidad de rotación del codificador como un decimal float.
Usage:
encoder_a.velocity(units)
Parámetro |
Descripción |
|---|---|
|
Opcional. La unidad para devolver la velocidad con: |
Constructor#
Los constructores se utilizan para crear manualmente objetos Encoder , que son necesarios para configurar un codificador de eje óptico fuera de VEXcode.
Encoder#
Encoder crea un codificador de eje óptico.
Usage:
Encoder(port)
Parámetro |
Descripción |
|---|---|
|
El primero de los dos puertos de 3 hilos a los que está conectado el codificador del eje
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)