
Kódoló#
Bevezetés#
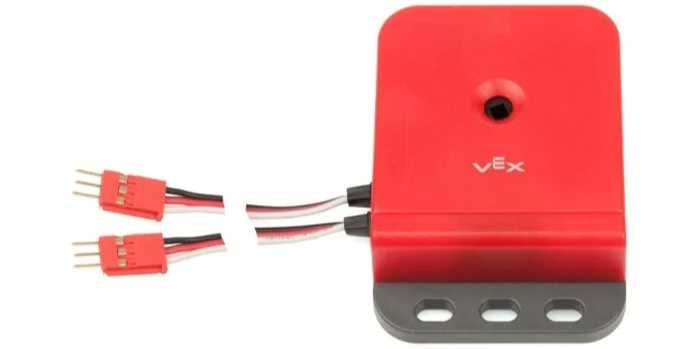
Az optikai tengelyjeladó a tengely forgási helyzetét és sebességét méri. Belső optikai érzékelőket használ a tengely forgásának mértékének és sebességének érzékelésére, így hasznos a kerék forgásának, a kar helyzetének vagy más mechanizmusok nyomon követésére.
Ez az oldal encoder_a értéket használja példaként az optikai tengelykódoló nevére. Szükség szerint cserélje ki a saját konfigurált névre.
Az alábbiakban felsoroljuk az elérhető módszereket:
set_position– Beállítja a kódoló aktuális pozícióját egy adott értékre.reset_position– A kódoló aktuális pozícióját 0-ra állítja.position– Visszaadja, hogy milyen messzire fordult el a kódoló.velocity– Visszaadja az enkóder aktuális forgási sebességét.
Konstrukció – Optikai tengelyjeladó manuális inicializálása és konfigurálása.
Encoder– Optikai tengelyenkóder létrehozása.
beállított_pozíció#
set_position A kódoló aktuális pozícióját egy megadott értékre állítja be. Ez a követett pozíció manuális beállítására használható motor vagy más mechanizmus forgatása nélkül.
Usage:
encoder_a.set_position(position, units)
Paraméter |
Leírás |
|---|---|
|
A kódoló számként beállítandó pozíciója. |
|
Opcionális. A pozíció beállításához használt mértékegység: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
visszaállítási_pozíció#
reset_position A kódoló aktuális pozícióját 0-ra állítja.
Usage:
encoder_a.reset_position()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
pozíció#
position pozíció visszaadja, hogy milyen messzire fordult el a jeladóhoz csatlakoztatott tengely.
Usage:
encoder_a.position(units)
Paraméterek |
Leírás |
|---|---|
|
Opcionális. A pozíciót visszaadó egység: |
sebesség#
velocity paraméterrel visszaadjuk az enkóder forgási sebességét decimális alakban float.
Usage:
encoder_a.velocity(units)
Paraméter |
Leírás |
|---|---|
|
Opcionális. A sebesség visszaadásához szükséges mértékegység: |
Konstruktőr#
A konstruktorokat Encoder objektumok manuális létrehozására használják, amelyek szükségesek egy optikai tengelykódoló VEXcode-on kívüli konfigurálásához.
Encoder#
Encoder jeladó egy optikai tengelyjeladót hoz létre.
Usage:
Encoder(port)
Paraméter |
Leírás |
|---|---|
|
Az optikai tengelykódoló két 3 vezetékes port közül az első, amelyhez csatlakoztatva van:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)