
Encodeur#
Introduction#
L’encodeur optique d’arbre mesure la position et la vitesse de rotation d’un arbre. Il utilise des capteurs optiques internes pour détecter l’angle et la vitesse de rotation de l’arbre, ce qui le rend utile pour le suivi de la rotation des roues, de la position des bras ou d’autres mécanismes.
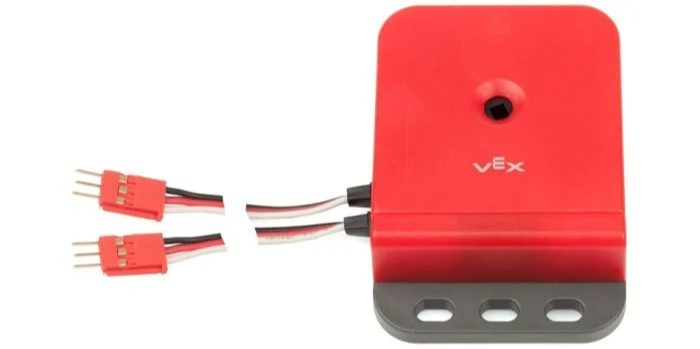
Cette page utilise encoder_a comme exemple de nom d’encodeur optique d’arbre. Remplacez-le par le nom que vous avez configuré, selon vos besoins.
Vous trouverez ci-dessous une liste des méthodes disponibles :
set_position– Définit la position actuelle de l’encodeur sur une valeur spécifique.reset_position– Définit la position actuelle de l’encodeur à 0.position– Renvoie la distance de rotation de l’encodeur.velocity– Renvoie la vitesse de rotation actuelle de l’encodeur.
Constructeur – Initialiser et configurer manuellement un codeur optique d’arbre.
Encoder– Créer un encodeur d’arbre optique.
définir_position#
La commande set_position set_position définit la position actuelle de l’encodeur à une valeur spécifiée. Ceci permet de définir manuellement la position suivie sans actionner de moteur ni d’autre mécanisme.
Usage:
encoder_a.set_position(position, units)
Paramètre |
Description |
|---|---|
|
Position de l’encodeur à définir sous forme de nombre. |
|
Facultatif. L’unité avec laquelle définir la position : |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
position_réinitialisation#
reset_position remet la position actuelle de l’encodeur à 0.
Usage:
encoder_a.reset_position()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
position#
La position position indique la distance de rotation de l’arbre relié à l’encodeur.
Usage:
encoder_a.position(units)
Paramètres |
Description |
|---|---|
|
Facultatif. L’unité avec laquelle renvoyer la position : |
vitesse#
velocity renvoie la vitesse de rotation de l’encodeur sous forme décimale float.
Usage:
encoder_a.velocity(units)
Paramètre |
Description |
|---|---|
|
Facultatif. L’unité avec laquelle renvoyer la vitesse : |
Constructeur#
Les constructeurs sont utilisés pour créer manuellement Encoder , qui sont nécessaires pour configurer un encodeur d’arbre optique en dehors de VEXcode.
Encoder#
L’encodeur Encoder crée un encodeur d’arbre optique.
Usage:
Encoder(port)
Paramètre |
Description |
|---|---|
|
Le premier des deux ports à 3 fils auquel l’encodeur optique est connecté :
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)