
Kodētājs#
Ievads#
Optiskais vārpstas kodētājs mēra vārpstas rotācijas pozīciju un ātrumu. Tas izmanto iekšējos optiskos sensorus, lai noteiktu, cik tālu un cik ātri griežas vārpsta, padarot to noderīgu riteņu rotācijas, sviras pozīcijas vai citu mehānismu izsekošanai.
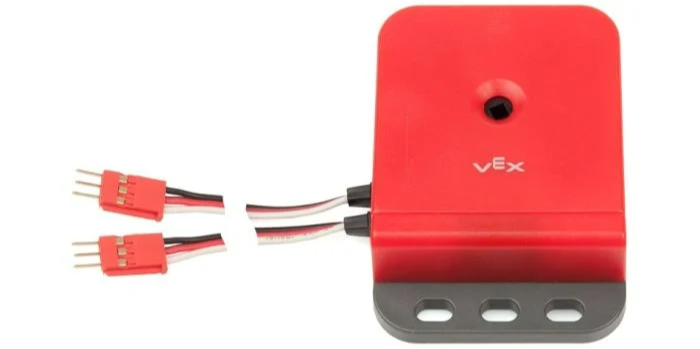
Šajā lapā kā optiskā vārpstas kodētāja nosaukuma piemērs tiek izmantots encoder_a Ja nepieciešams, nomainiet to ar savu konfigurēto nosaukumu.
Zemāk ir pieejamo metožu saraksts:
set_position– Iestata kodētāja pašreizējo pozīciju uz noteiktu vērtību.reset_position– Iestata kodētāja pašreizējo pozīciju uz 0.position– Atgriež, cik tālu ir pagriezies kodētājs.velocity– Atgriež kodētāja pašreizējo rotācijas ātrumu.
Konstruktors — manuāli inicializēt un konfigurēt optisko vārpstas kodētāju.
Encoder– Izveidojiet optisko vārpstas kodētāju.
iestatītā_pozīcija#
set_position iestata kodētāja pašreizējo pozīciju uz norādīto vērtību. To var izmantot, lai manuāli iestatītu izsekoto pozīciju, negriežot motoru vai citu mehānismu.
Usage:
encoder_a.set_position(position, units)
Parametrs |
Apraksts |
|---|---|
|
Kodētāja pozīcija, kas jāiestata kā skaitlis. |
|
Pēc izvēles. Vienība pozīcijas iestatīšanai: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
atiestatīt_pozīciju#
reset_position iestata kodētāja pašreizējo pozīciju uz 0.
Usage:
encoder_a.reset_position()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
pozīcija#
position atgriež, cik tālu ir pagriezusies ar kodētāju savienotā vārpsta.
Usage:
encoder_a.position(units)
Parametri |
Apraksts |
|---|---|
|
Neobligāti. Vienība, kas atgriež pozīciju, ar: |
ātrums#
velocity atgriež kodētāja rotācijas ātrumu decimālskaitļa veidā float.
Usage:
encoder_a.velocity(units)
Parametrs |
Apraksts |
|---|---|
|
Neobligāti. Mērvienība, kas atgriež ātrumu ar: |
Konstruktors#
Konstruktori tiek izmantoti, lai manuāli izveidotu Encoder objektus, kas ir nepieciešami optiskā vārpstas kodētāja konfigurēšanai ārpus VEXcode.
Encoder#
Encoder izveido optisko vārpstas kodētāju.
Usage:
Encoder(port)
Parametrs |
Apraksts |
|---|---|
|
Pirmais no diviem 3 vadu portiem, pie kuriem ir pievienots optiskais vārpstas kodētājs:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)