
المشفر#
مقدمة#
يقيس مشفر العمود البصري موضع دوران العمود وسرعته. ويستخدم مستشعرات بصرية داخلية للكشف عن مدى وسرعة دوران العمود، مما يجعله مفيدًا لتتبع دوران العجلات أو موضع الذراع أو غيرها من الآليات.
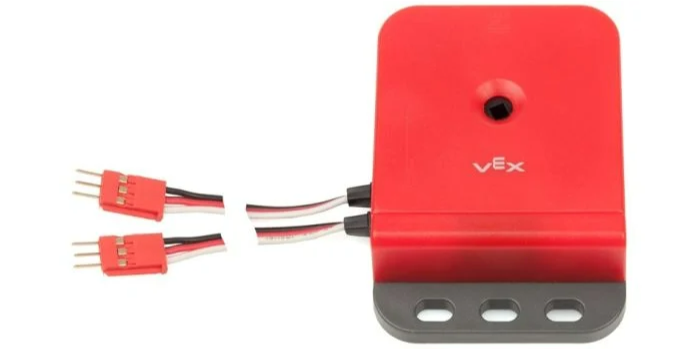
فيما يلي قائمة بالكتل المتاحة:
ضبط موضع المشفر – يضبط موضع المشفر الحالي على قيمة محددة.
موضع المشفر – يشير إلى مدى دوران المشفر.
سرعة المشفر – يعرض السرعة الدورانية الحالية للمشفر.
ضبط موضع المشفر#
تقوم وحدة ضبط موضع المشفر بتعيين الموضع الحالي للمشفر إلى قيمة محددة. يمكن استخدام هذه الوحدة لضبط الموضع المراد تتبعه يدويًا دون تدوير محرك أو آلية أخرى.
الموضع هو مدى دوران العمود أثناء المشروع.
اضبط موقع [EncoderA v] إلى [0] درجة
المعلمة |
وصف |
|---|---|
جهاز |
يتم تحديد جهاز التشفير المراد استخدامه، وذلك من خلال نافذة الأجهزة. |
موضع |
الوضع الدوراني المراد ضبطه بالدرجات كرقم صحيح. |
موضع المشفر#
تقوم وحدة الإبلاغ عن موضع المشفر بالإبلاغ عن مدى دوران العمود المتصل بالمشفر.
(موقع [EncoderA v] بـ [درجات v] :: custom-sensing)
المعلمة |
وصف |
|---|---|
جهاز |
يتم تحديد جهاز التشفير المراد استخدامه، وذلك من خلال نافذة الأجهزة. |
وحدة |
الوحدة التي ستمثل الموضع: درجات أو دورات. |
سرعة المشفر#
تقوم وحدة الإبلاغ عن سرعة المشفر بالإبلاغ عن السرعة الدورانية للمشفر.
(سرعة [EncoderA v] بـ [dps v] :: custom-sensing)
المعلمة |
وصف |
|---|---|
جهاز |
يتم تحديد جهاز التشفير المراد استخدامه، وذلك من خلال نافذة الأجهزة. |
وحدة |
الوحدة التي ستمثل السرعة: dps (درجات في الثانية) أو rpm (دورات في الدقيقة). |