
Kodētājs#
Ievads#
Optiskais vārpstas kodētājs mēra vārpstas rotācijas pozīciju un ātrumu. Tas izmanto iekšējos optiskos sensorus, lai noteiktu, cik tālu un cik ātri griežas vārpsta, padarot to noderīgu riteņu rotācijas, sviras pozīcijas vai citu mehānismu izsekošanai.
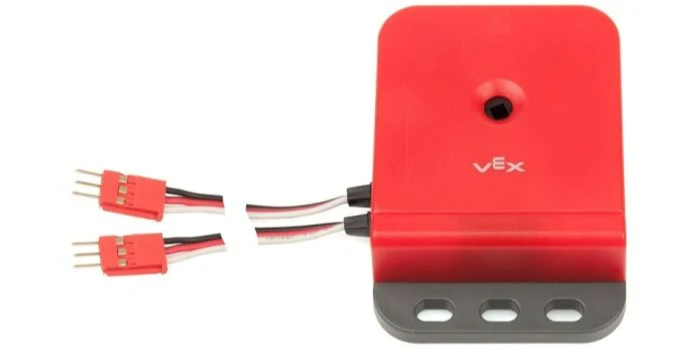
Zemāk ir pieejamo bloku saraksts:
iestatīt kodētāja pozīciju – Iestata kodētāja pašreizējo pozīciju uz noteiktu vērtību.
Kodētāja pozīcija – Ziņo, cik tālu kodētājs ir pagriezies.
Encoder velocity – Ziņo par kodētāja pašreizējo rotācijas ātrumu.
iestatīt kodētāja pozīciju#
Steka bloks iestatīt kodētāja pozīciju iestata kodētāja pašreizējo pozīciju uz noteiktu vērtību. Šo bloku var izmantot, lai manuāli iestatītu izsekoto pozīciju, negriežot motoru vai citu mehānismu.
Pozīcija norāda, cik tālu vārpsta ir pagriezusies projekta laikā.
iestatīt [EncoderA v] pozīciju uz [0] grādiem
Parametrs |
Apraksts |
|---|---|
ierīce |
Kuru kodētāju izmantot, konfigurējiet ierīcēs. |
pozīcija |
Pagriešanas pozīcija, kas jāiestata grādos kā vesels skaitlis. |
Kodētāja pozīcija#
Enkodera pozīcijas ziņošanas bloks ziņo, cik tālu ir pagriezusies ar kodētāju savienotā vārpsta.
([EncoderA v] pozīcija [grādi v] :: custom-sensing)
Parametrs |
Apraksts |
|---|---|
ierīce |
Kuru kodētāju izmantot, konfigurējiet ierīcēs. |
vienība |
Mērvienība, kas attēlos pozīciju: grādi vai pagriezieni. |
Kodētāja ātrums#
Kodētāja ātruma ziņošanas bloks ziņo par kodētāja rotācijas ātrumu.
([EncoderA v] ātrums [dps v] :: custom-sensing)
Parametrs |
Apraksts |
|---|---|
ierīce |
Kuru kodētāju izmantot, konfigurējiet ierīcēs. |
vienība |
Mērvienība, kas attēlos ātrumu: dps (grādi sekundē) vai rpm (apgriezieni minūtē). |