
এনকোডার#
ভূমিকা#
অপটিক্যাল শ্যাফট এনকোডার একটি শ্যাফটের ঘূর্ণন অবস্থান এবং গতি পরিমাপ করে। শ্যাফটটি কতদূর এবং কত দ্রুত ঘোরে তা শনাক্ত করতে এটি অভ্যন্তরীণ অপটিক্যাল সেন্সর ব্যবহার করে, যা চাকার ঘূর্ণন, বাহুর অবস্থান বা অন্যান্য যন্ত্রাংশ ট্র্যাক করার জন্য এটিকে উপযোগী করে তোলে।
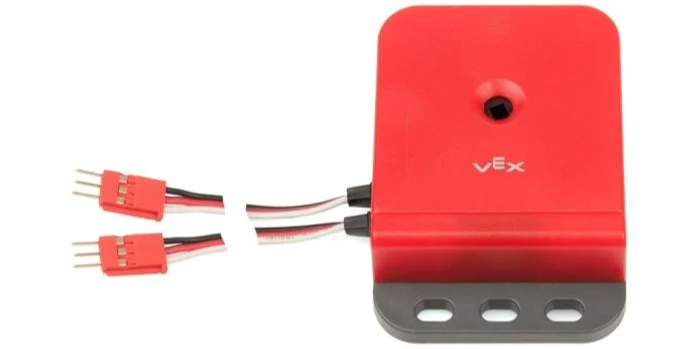
নিচে উপলব্ধ ব্লকগুলোর একটি তালিকা দেওয়া হলো:
এনকোডারের অবস্থান সেট করুন – এনকোডারের বর্তমান অবস্থান একটি নির্দিষ্ট মানে সেট করে।
এনকোডারের অবস্থান – এনকোডারটি কতটুকু ঘুরেছে তা জানায়।
এনকোডার বেগ – এনকোডারের বর্তমান ঘূর্ণন বেগ রিপোর্ট করে।
এনকোডার অবস্থান সেট করুন#
সেট এনকোডার পজিশন স্ট্যাক ব্লকটি এনকোডারের বর্তমান অবস্থানকে একটি নির্দিষ্ট মানে সেট করে। এই ব্লকটি কোনো মোটর বা অন্য কোনো মেকানিজম না ঘুরিয়েই ট্র্যাক করা অবস্থান ম্যানুয়ালি সেট করতে ব্যবহার করা যেতে পারে।
অবস্থান হলো একটি প্রকল্প চলাকালীন শ্যাফটটি কতটুকু ঘুরেছে।
[EncoderA v]-এর অবস্থান [0] ডিগ্রি সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
কোন এনকোডারটি ব্যবহার করা হবে, তা ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। |
অবস্থান |
ঘূর্ণন অবস্থানটি একটি পূর্ণ সংখ্যা হিসাবে ডিগ্রিতে নির্ধারণ করতে হবে। |
এনকোডার অবস্থান#
এনকোডার পজিশন রিপোর্টার ব্লকটি জানায়, এনকোডারের সাথে সংযুক্ত শ্যাফটটি কতটুকু ঘুরেছে।
([ডিগ্রি v]-এ [EncoderA v]-এর অবস্থান :: custom-sensing)
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
কোন এনকোডারটি ব্যবহার করা হবে, তা ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। |
ইউনিট |
অবস্থান বোঝানোর একক হবে: ডিগ্রি বা পাক। |
এনকোডার বেগ#
এনকোডার বেগ রিপোর্টার ব্লকটি এনকোডারের ঘূর্ণন বেগ প্রতিবেদন করে।
([dps v]-এ [EncoderA v]-এর গতি :: custom-sensing)
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
কোন এনকোডারটি ব্যবহার করা হবে, তা ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। |
ইউনিট |
বেগের একক হবে: dps (ডিগ্রি প্রতি সেকেন্ড) অথবা rpm (ঘূর্ণন প্রতি মিনিট)। |