
എൻകോഡർ#
ആമുഖം#
ഒപ്റ്റിക്കൽ ഷാഫ്റ്റ് എൻകോഡർ ഒരു ഷാഫ്റ്റിന്റെ ഭ്രമണ സ്ഥാനവും വേഗതയും അളക്കുന്നു. ഷാഫ്റ്റ് എത്ര ദൂരം, എത്ര വേഗത്തിൽ തിരിയുന്നുവെന്ന് കണ്ടെത്താൻ ഇത് ആന്തരിക ഒപ്റ്റിക്കൽ സെൻസറുകൾ ഉപയോഗിക്കുന്നു, ഇത് ചക്ര ഭ്രമണം, ഭുജ സ്ഥാനം അല്ലെങ്കിൽ മറ്റ് സംവിധാനങ്ങൾ ട്രാക്കുചെയ്യുന്നതിന് ഉപയോഗപ്രദമാക്കുന്നു.
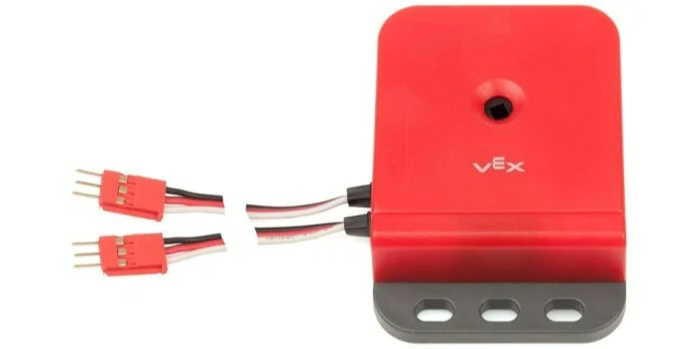
ലഭ്യമായ ബ്ലോക്കുകളുടെ ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
എൻകോഡർ സ്ഥാനം സജ്ജമാക്കുക – എൻകോഡറിന്റെ നിലവിലെ സ്ഥാനം ഒരു നിർദ്ദിഷ്ട മൂല്യത്തിലേക്ക് സജ്ജമാക്കുന്നു.
എൻകോഡർ സ്ഥാനം – എൻകോഡർ എത്ര ദൂരം കറങ്ങി എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
എൻകോഡർ പ്രവേഗം – എൻകോഡറിന്റെ നിലവിലെ ഭ്രമണ പ്രവേഗം റിപ്പോർട്ട് ചെയ്യുന്നു.
എൻകോഡർ സ്ഥാനം സജ്ജമാക്കുക#
set Encoder position സ്റ്റാക്ക് ബ്ലോക്ക് എൻകോഡറിന്റെ നിലവിലെ സ്ഥാനം ഒരു നിർദ്ദിഷ്ട മൂല്യത്തിലേക്ക് സജ്ജമാക്കുന്നു. ഒരു മോട്ടോറോ മറ്റ് മെക്കാനിസമോ തിരിക്കാതെ തന്നെ ട്രാക്ക് ചെയ്ത സ്ഥാനം സ്വമേധയാ സജ്ജമാക്കാൻ ഈ ബ്ലോക്ക് ഉപയോഗിക്കാം.
ഒരു പ്രോജക്റ്റ് സമയത്ത് ഷാഫ്റ്റ് എത്ര ദൂരം കറങ്ങി എന്നതിനെയാണ് സ്ഥാനം എന്ന് പറയുന്നത്.
[EncoderA v] സ്ഥാനം [0] ഡിഗ്രി ആക്കുക
പാരാമീറ്റർ |
വിവരണം |
|---|---|
ഉപകരണം |
ഏത് എൻകോഡറാണ് ഉപയോഗിക്കേണ്ടതെന്ന് ഡിവൈസസ് വിൻഡോയിൽ ക്രമീകരിച്ചിരിക്കുന്നു. |
സ്ഥാനം |
ഒരു പൂർണ്ണ സംഖ്യയായി ഡിഗ്രികളിൽ സജ്ജീകരിക്കേണ്ട ഭ്രമണ സ്ഥാനം. |
എൻകോഡർ സ്ഥാനം#
എൻകോഡർ സ്ഥാനം റിപ്പോർട്ടർ ബ്ലോക്ക് എൻകോഡറുമായി ബന്ധിപ്പിച്ചിരിക്കുന്ന ഷാഫ്റ്റ് എത്രത്തോളം കറങ്ങി എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
([EncoderA v] സ്ഥാനം [ഡിഗ്രി v]-ൽ :: custom-sensing)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
ഉപകരണം |
ഏത് എൻകോഡറാണ് ഉപയോഗിക്കേണ്ടതെന്ന് ഡിവൈസസ് വിൻഡോയിൽ ക്രമീകരിച്ചിരിക്കുന്നു. |
യൂണിറ്റ് |
സ്ഥാനത്തെ പ്രതിനിധീകരിക്കുന്ന യൂണിറ്റ്: ഡിഗ്രികൾ അല്ലെങ്കിൽ തിരിവുകൾ. |
എൻകോഡർ വേഗത#
എൻകോഡർ പ്രവേഗം റിപ്പോർട്ടർ ബ്ലോക്ക് എൻകോഡറിന്റെ ഭ്രമണ പ്രവേഗം റിപ്പോർട്ട് ചെയ്യുന്നു.
([EncoderA v] വേഗത [dps v]-ൽ :: custom-sensing)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
ഉപകരണം |
ഏത് എൻകോഡറാണ് ഉപയോഗിക്കേണ്ടതെന്ന് ഡിവൈസസ് വിൻഡോയിൽ ക്രമീകരിച്ചിരിക്കുന്നു. |
യൂണിറ്റ് |
പ്രവേഗത്തെ പ്രതിനിധീകരിക്കുന്ന യൂണിറ്റ്: dps (സെക്കൻഡിലെ ഡിഗ്രികൾ) അല്ലെങ്കിൽ rpm (മിനിറ്റിലെ ഭ്രമണങ്ങൾ). |