
Кодировщик#
Введение#
Оптический энкодер вала измеряет положение и скорость вращения вала. Он использует внутренние оптические датчики для определения расстояния и скорости вращения вала, что делает его полезным для отслеживания вращения колеса, положения рычага или других механизмов.
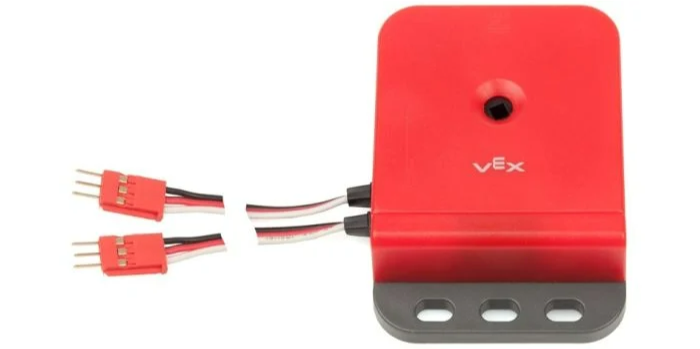
Ниже приведён список доступных блоков:
установить положение энкодера – Устанавливает текущее положение энкодера на заданное значение.
Положение энкодера – показывает, насколько повернулся энкодер.
Скорость энкодера – Отображает текущую скорость вращения энкодера.
установить положение энкодера#
Блок установка положения энкодера устанавливает текущее положение энкодера на заданное значение. Этот блок можно использовать для ручной установки отслеживаемого положения без вращения двигателя или другого механизма.
Положение показывает, насколько повернулся вал за время выполнения проекта.
установить положение [EncoderA v] [0] градусов
Параметр |
Описание |
|---|---|
устройство |
Какой энкодер использовать, настраивается в окне «Устройства». |
позиция |
Положение вращения, которое необходимо установить, в градусах в виде целого числа. |
Положение энкодера#
Блок регистрации положения энкодера сообщает, на какое расстояние повернулся вал, соединенный с энкодером.
(положение [EncoderA v] в [градусы v] :: custom-sensing)
Параметр |
Описание |
|---|---|
устройство |
Какой энкодер использовать, настраивается в окне «Устройства». |
единица |
Единица измерения положения: градусы или обороты. |
Скорость энкодера#
Блок регистрации скорости энкодера сообщает об угловой скорости вращения энкодера.
(скорость [EncoderA v] в [dps v] :: custom-sensing)
Параметр |
Описание |
|---|---|
устройство |
Какой энкодер использовать, настраивается в окне «Устройства». |
единица |
Единица измерения скорости: градусы в секунду или об/мин (оборотов в минуту). |